
XiaoMi-AI文件搜索系统
World File Search SystemAccess

提交DPDP规则草案2025_ACCESS立即提交
我们建议澄清同意经理的运营框架,以解释数据受托人是否必须与同意经理合作是必须的;同意的流程以及获得有效同意的证明负担将如何在数据主,数据信托和同意经理之间的互动中起作用;当与数据受托人和同意经理交战时,数据主体如何获得补救。应进行进一步的咨询,以详细介绍将与同意经理共享的信息范围,以及针对此类管理人员必须如何保护数据的强大安全措施的基准,以确保它们不会成为容易受到攻击和违规行为的个人信息的集中数据库。应清楚地透明地使用这方面的措施,并可以透明地使用,个人必须选择决定不与特定同意经理互动。在所有情况下,都必须有明确的程序来纠正受影响当事方的可行权利。


无培训预处理的模型合并-CVF Open Access
最近,模型合并技术已浮出水面,作为将多个单元模型组合为单个多泰模型组合的解决方案。但是,该领域的先前努力需要进行其他培训或细调过程,或者要求模型具有相同的预先训练的初始化。在这项工作中,我们在W.R.T.先前的工作中确定了一个缺点。单位相似性在重量空间和激活空间中的不一致性。为了解决这种不一致,我们提出了一个创新的模型合并框架,该模型是在双空间约束(MUDSC)下合并的。具体而言,我们主张探索位于双重空间中统一高相似性的区域中的置换矩阵,而不是仅仅使单个空间的目标最大化,这是通过激活和重量相似性矩阵的线性组合实现的。为了提高可用性,我们还对群体结构进行了对企业的适应,包括多头关注和群体标准化。全面的实验比较表明,MUDSC可以很明显地提高具有各种任务组合和体系结构的合并模型的性能。此外,多任务损失景观中合并模型的可视化表明,MUDSC使合并的模型能够驻留在重叠段中,其中每个任务都有统一的较低损失。我们的代码可在https://github.com/zju-vipa/training_free_model_merging上公开获取。

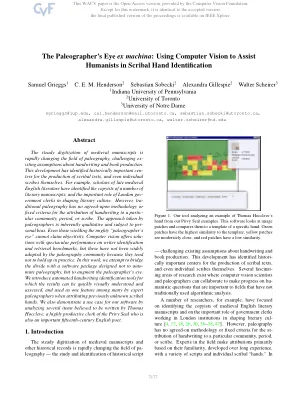
古存者的眼睛Ex Machina -CVF Open Access
中世纪手稿的稳定数字化正在迅速改变古编目的领域,这挑战了关于手写和书籍生产的假设。这一发展已经确定了历史上重要的文字文本,甚至个人抄写本身。例如,已故中世纪英语文学的学者确定了许多文学手稿的抄写者,以及伦敦政府秘书在塑造文学文化中的重要作用。然而,传统的古学尚无协议的方法或固定标准,可以将手写归因于特定社区,时期或抄写员。古存者采用的方法本质上是定性的,并且存在着人的偏见。即使是那些挥舞着强大的“古征象者”的人也无法声称客观性。计算机视觉提供了在作者识别和检索基准方面具有出色表现的解决方案,但是古老社区并未广泛采用这些方法,因为它们往往不会在实践中坚持下去。在这项工作中,我们试图用旨在自动化古征学的软件包桥接鸿沟,而是要增强古造型者的眼睛。我们介绍了自动手写识别工具,可以在视觉上快速理解和评估结果,并在归因于以前未知的抄写员时,将其用作众多专家的一项功能。我们还通过分析托马斯·霍克夫夫(Thomas Hoccleve)撰写的几个物品(私人印章的高产店员),也是一个重要的十五世纪英语诗人,我们还为我们的软件展示了一个用例。

基于事件的结构 - 轨道 - CVF Open Access
事件传感器提供高时间分辨率的视觉感应,这使其非常适合感知快速视觉效果,而不会遭受运动模糊的困扰。机器人技术和基于视觉的导航中的某些应用需要3D感知在静态相机前进行圆形或旋转的物体,例如恢复对象的速度和形状。设置等于用轨道摄像头观察静态对象。在本文中,我们提出了基于事件的结构 - 轨道(ESFO),其目的是同时重建从静态事件摄像头观察到的快速旋转对象的3D结构,并恢复相机的等效轨道运动。我们的贡献是三重的:由于最新的事件特征跟踪器无法处理由于旋转运动而导致的定期自我遮挡,因此我们根据时空聚类和数据关联开发了一种新颖的事件特征跟踪器,可以更好地跟踪事件数据中有效特征的螺旋螺旋传播。然后将特征轨道馈送到我们的新颖因素基于图形的结构后端端,该结构从后端进行计算轨道运动插曲(例如自旋速率,相对旋转轴),从而最大程度地减少了重新投影误差。进行评估,我们在旋转运动下生成了一个新事件数据集。比较与地面真理表示ESFO的功效。

触觉增强的辐射场 - CVF Open Access
我们提出了一个场景表示形式,我们称之为触觉的辐射场(TARF),它将视觉和触摸带入共享的3D空间。此表示形式可用于估计场景中给定3D位置的视觉和触觉信号。我们从一系列照片和稀疏采样触摸探针中捕获了场景的tarf。我们的方法利用了两个见解:(i)基于常见的触摸传感器建立在普通摄像机上,因此可以使用多视图几何形状中的方法对图像进行注册,并且(ii)在视觉和结构上相似的场景区域具有相同的触觉效果。我们使用这些见解将触摸信号注册到捕获的视觉场景中,并训练有条件的扩散模型,该模型带有从神经辐射场呈现的RGB-D图像,生成其相应的触觉信号。为了评估我们的方法,我们收集了一个TARF的数据集。此数据集比预先持有的现实世界数据集包含更多的触摸样本,并且为每个捕获的触摸信号提供了空间对齐的视觉信号。我们揭示了跨模式生成模型的准确性以及在下游任务上捕获的视觉效果数据的实用性。项目页面:https:// dou- yiming.github.io/tarf。

标题:征求FDA的紧急请愿:加快亨特综合症患者DNL310的访问日期:7/29/2024
denali Therapeutics正在进行一项持续的DNL310(NCT04251026)的I/II期试验,这是一种旨在治疗猎人综合征的外围和中枢神经系统表现的酶替代疗法。该试验的初始数据证明了DNL310的安全性。DNL310(NCT05371613)的II/III期试验始于2022年,目前正在进行中。在这项试验中,6岁以下的患者被随机分配,以盲目的方式接受DNL310或IDURSULFase(Elaprase)2年。ELAPRASE是FDA批准的酶替代疗法,用于治疗猎人综合征已有15年以上。小脑膜不会穿过血脑屏障,因此不处理猎人综合征的中枢神经系统表现。dnl310是I2融合到Denali专有酶的运输载体,该酶经过精心设计,可通过受体介导的大脑跨脑胞菌病穿越血脑屏障。

单光子激光元的分辨率限制-CVF Open Access
单光子光检测和范围(LIDAR)系统通常配备一系列检测器,以提高空间分辨率和传感速度。但是,考虑到激光跨场横跨场景产生的固定量磁通量,当更多像素在单位空间中堆积时,每像素信号到噪声(SNR)将减小。这在传感器阵列的空间分辨率与每个像素的SNR之间的空间分辨率之间提出了基本的权衡。探索了这种基本限制的理论表征。通过得出光子竞争统计量并引入一系列新的近似技术,得出了时间延迟的最大样品估计器的平均平方误差(MSE)。理论预测与模拟和实际数据良好。