
XiaoMi-AI文件搜索系统
World File Search SystemAda

Adafruit ESP32-C6羽毛
USB -C端口 - 用于供电和编程板。您可以使用任何USB C电缆为其供电。插入USB时,它将为Lipoly电池充电。Lipoly Connector/Charger-您可以将任何250mAh或更大的3.7/4.2V Lipoly电池插入此JST 2 -PH端口,以供电羽毛并为电池充电。插入USB时,电池将从USB电源中充电。如果电池插入并插入了USB,则羽毛将自身从USB中供电,并且会为电池充电。CHG LED - 电池充电时,黄色CHG LED将被点亮。 充电后,LED会关闭。 如果没有电池插入电池,CHD LED可能会迅速闪烁 - 这是可以预期的!CHG LED - 电池充电时,黄色CHG LED将被点亮。充电后,LED会关闭。如果没有电池插入电池,CHD LED可能会迅速闪烁 - 这是可以预期的!

可穿戴设备的自适应极端边缘计算
可穿戴设备是一种快速增长的技术,对社会和经济的个人医疗保健产生了影响。由于传感器和分布式网络中传感器的广泛影响,功耗,处理速度和系统适应性对于将来的智能可穿戴设备至关重要。对如何在智能传感器中将计算到边缘的视觉和预测已经开始,并渴望提供自适应的极端边缘计算。在这里,我们提供了针对智能可穿戴设备的硬件和理论解决方案的整体视图,可以为这个普遍的计算时代提供指导。我们为在可穿戴传感器的神经形态计算技术中持续学习的生物合理模型提出了各种解决方案。为了设想这个概念,我们提供了一个系统的概述,其中预期在神经形态平台中可穿戴传感器的潜在低功率和低潜伏期情景。我们依次描述了利用互补金属氧化物半导体(CMOS)和新兴记忆技术(例如MEMRISTIVE设备)的神经形态处理器的重要潜在景观。此外,我们根据足迹,功耗,延迟和数据大小来评估可穿戴设备内边缘计算的要求。我们还研究了神经形态计算硬件,算法和设备以外的挑战,这些挑战可能阻碍智能可穿戴设备中自适应边缘计算的增强。
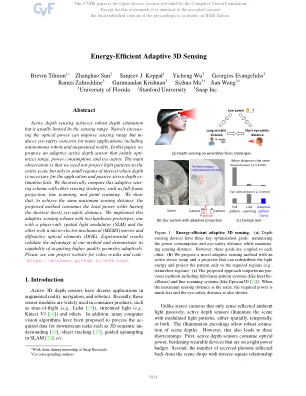
节能自适应3D传感-CVF开放访问
主动深度传感可实现强大的深度估计,但通常受感应范围的限制。天真地增加光学能力可以改善传感范围,但对许多应用(包括自主机器人和增强现实)的视力安全关注。在本文中,我们提出了一个自适应的主动深度传感器,该传感器可以共同介绍范围,功耗和眼部安全。主要观察结果是,我们不需要将光模式投影到整个场景,而只需要在关注的小区域中,在应用程序和被动立体声深度所需的深度失败的情况下。理论上将这种自适应感知方案与其他感应策略(例如全帧投影,线扫描和点扫描)进行了比较。我们表明,为了达到相同的最大感应距离,提出的方法在最短(最佳)眼部安全距离时会消耗最小的功率。我们用两个硬件原型实现了这种自适应感测方案,一个具有仅相位空间光调制器(SLM),另一个带有微电动机械(MEMS)镜像和衍射光学元素(DOE)。实验结果验证了我们方法的优势,并证明了其能力自适应地获得更高质量的几何形状。请参阅我们的项目网站以获取视频结果和代码:

热休克蛋白DNAK在渗透适应中的作用
大肠杆菌细胞能够适应高渗透压,尽管在这些条件下生长会减慢。当细胞转移到较高的渗透压时,它们会瞬时停止生长。然后,在滞后后,他们恢复增长,增加了两倍的时间。在上一篇论文中,我们报告说,在37°C的最小培养基中,在几分钟内触发了从300到1,500 MOSM的渗透升级,几个代谢性干扰(可以汇总(23),如下所示。(i)细胞生长停止50至60分钟:渗透转移越大,生长恢复前的滞后持续时间越长。(ii)TRK系统的K+运输立即打开(24),以便在40至50分钟内蜂窝K+含量增加了100%。(iii)净蛋白和DNA合成和细胞分裂暂时停止40至50分钟。这些结果引起的问题是,诸如渗透升高之类的环境应力因素是否会引起一组特定的蛋白质,热休克和氧化应激也是如此。不同的微生物对渗透转移的反应(例如,大杆菌的降档;蓝细菌的降档以及革兰氏阳性和革兰氏阴性阴性的肉芽杆菌)似乎对蛋白质合成的载量修饰,这是由bidimentimentials electimentialsectimentialsectimentional prophtimentials prophentic蛋白蛋白质分析所表明的。到目前为止,这些反应还没有显示出明显的共同点。虽然卤菌物仅增加了在中等渗透压降低时增加几种热激蛋白的合成(8),但氰基细菌增加了几种热休克蛋白和盐应激特异性蛋白的合成,并抑制了一些其他对渗透量的响应的蛋白质的合成(3)。在枯草芽孢杆菌中,一般应激蛋白和特定蛋白质的合成也已被证明是通过渗透性升级刺激的(13)。在大肠杆菌中检测到了三种渗透升级诱导的蛋白质(7);它们被认为既不是热休克蛋白也不是一般应激蛋白,而是参与寡糖代谢的酶(16),也可能是由普鲁操纵子编码的BETAINE转运系统的成分(2,6)。本报告的重点是DNAK蛋白,DNAK蛋白是蛋白质热休克组的成员(12,25),被认为可以调节大肠杆菌(30)中的热休克反应,并可能参与(i)染色体(28),X partiophage(X),X细菌噬菌体(1,20,32),和P1 p1 plasmid(31)plastipation(33)(31)
亚当正在发展广泛的公司实践。
爱国者电池金属为爱国者电池金属(一家锂勘探与开发公司)作用于6,900万加元的战略投资,与大众汽车和Powerco的6,900万加元的战略投资和战略合作伙伴关系,以供应大众电池公司的电池子公司Powerco在欧洲和北美的电池电池生产活动。

Adafruit ESP32羽毛V2
I2C端口(SDA,SCL),硬件UART(RX,TX)和SPI(SCK,MOSI,MISO)的PIN号已更改。如果您的代码对这些引脚有过硬编码的使用,则您需要用新数字替换它们,或更改代码以使用SDA或SCK(例如SDA或SCK)的“漂亮”名称。在Espressif板支持包中选择新的Feather ESP32 V2板时,将替换正确的数字。请注意,名称位于同一位置,我们没有更改I2C/ UART/ SPI引脚位于板上的位置,正是它们在模块中连接的ESP32 PIN号。TX旁边的“角”引脚已从引脚21变为37。此引脚均未在任何羽毛上使用,因为它被认为是“额外的销钉”。它也从GPIO更改为仅输入,其余的编号引脚和A0-A5引脚没有更改PIN号码。

明智的帮助:在家庭中积极主动和自适应机器人帮助的战略对手建模
尽管在日常任务中对弱势群体(例如,老年人,儿童和残疾人)的辅助技术有很大的需求,但对高级AID辅助解决方案的研究确实满足了他们的各种需求,这仍然很少。传统的人机互动任务通常需要机器来简单地帮助您对人类能力和感觉的细微差别,例如他们进行实践和学习的机会,自我改善感和自尊心。解决这一差距时,我们定义了一个关键而新颖的挑战智能帮助,旨在为各种残疾人的人提供积极主动而自适应的支持,并在各种任务和环境中提供动态目标。为了确定这一挑战,我们利用AI2- [32]来构建一个新的互动3D实体家庭环境,以完成智能帮助任务。我们采用了一个创新的对手建模模块,该模块对主要代理的能力和目标有细微的理解,以优化辅助代理人的帮助政策。严格的实验验证了我们的模型组件的功效,并显示了我们整体方法与已建立基线的优越性。我们的发现说明了AI所辅助机器人在改善弱势群体的福祉方面的潜力。

无监督域适应性的对比度适应网络
深度神经网络的最新进展成功地改善了各种学习问题[40,8,26,19,20]。但是,对于监督学习,大量的训练数据仍然是学习准确的深层模型的关键。尽管可能可用于一些预先规定的域,例如ImageNet [7],但对于每个临时目标域或任务而言,手动标签通常很难或昂贵。缺少IN-ININAIN标记的数据阻碍了在许多实际问题中拟合模型的应用。在没有来自目标域的标记数据的情况下,已经出现了无监督的域适应(UDA)方法,以减轻数据分布的域移动[2,1,1,5,37,30,18,3,3,17]。它与无监督的学习有关,因为它仅需要从源域和目标域的零标签手动标签。在最近关于UDA的工作,这是Long等人提出的开创性工作。[22,25]旨在最大程度地减少深神经网络中源和目标域之间的差异,在此,在该网络中,域差异通过最大值

企业供应链对碳税的适应
本文研究了企业如何根据气候政策的变化调整清洁和肮脏投入的采购。我们使用来自欧盟排放交易体系 (EU ETS) 和碳边境调整机制 (CBAM) 的信息,根据产品是否受到国内或边境碳税的影响,对清洁和肮脏产品进行新的分类。然后,我们将该数据集与 2000 年至 2019 年法国企业的产品级进口数据相结合,并估计企业从非欧盟国家进口肮脏投入的倾向在 2010 年代有所增加,反映了碳泄漏。然后使用异质企业模型来量化在实施碳税和碳关税的情况下企业清洁和肮脏投入采购变化的影响。模拟的 ETS 碳税情景能够匹配数据中观察到的泄漏,并导致价格水平上升和排放量适度下降。进一步包括 CBAM 碳关税的情景以价格进一步上涨为代价逆转了碳泄漏。总体而言,家庭福利下降是因为碳政策带来的高成本超过了减少排放带来的好处。 JEL 分类:F14、F18、F64、H23、Q56 关键词:企业采购、供应链适应、碳税、碳关税、碳泄漏 ________________ Di Giovanni:纽约联邦储备银行,CEPR(电子邮件:juliandigiovanni@gmail.com)。 Coster:南加州大学(电子邮件:pcoster@usc.edu)。 Mejean:巴黎政治学院,CEPR(电子邮件:isabelle.mejean@sciencespo.fr)。 作者感谢巴黎政治学院、纽约联邦储备银行、杜克大学、慕尼黑大学、南加州大学、玛丽女王学院和欧洲工商管理学院的参与者提供的宝贵意见。 他们还感谢 Sotiros Georgousis 和 Neel Lahiri 提供的出色研究协助。 Mejean 非常感谢法国国家研究机构 (ANR) 监督的公共资助,该资助是“Investissements d'Avenir”计划的一部分(Idex 资助协议编号 ANR-11-IDEX-0003-02/Labex ECODEC 编号 ANR-11-LABEX-0047 和 Equipex 参考:ANR-10-EQPX-17 - Centre d'accès sécurisé aux données - CASD)。本文介绍了初步研究结果,并分发给经济学家和其他感兴趣的读者,仅用于激发讨论和征求意见。本文表达的观点为作者的观点,并不一定反映纽约联邦储备银行或联邦储备系统的立场。任何错误或遗漏均由作者负责。

egecentric 3D手姿势估计的单一对偶视图改编
对准确的3D手姿势估计的追求是理解以自我为中心视力领域的人类活动的基石。大多数现有估计方法仍然依赖单视图像作为输入,从而导致潜在的局限性,例如,深度有限的视野和义务。解决这些问题,添加另一个相机以更好地捕获手的形状是实践方向。然而,现有的多视图手姿势姿势方法具有两个主要缺点:1)重新训练的多视图注释,这些注释是备用的。2)在测试过程中,如果相机参数/布局与训练中使用的相同,则模型将变为inpapplicable。在本文中,我们提出了一种新颖的单算观看改编(S2DHAND)解决方案,该解决方案将预先训练的单视估计器适应双视图。与现有的多视图训练方法相比,1)我们的适应过程是无监督的,消除了对多视图注释的需求。2)此外,我们的方法可以处理带有未知相机参数的Arbitarary双视图对,从而使该模型适用于不同的相机设置。具体来说,S2DHAND建立在某些立体声约束上,包括两种视图之间的成对跨视图共识和转换的不变性。这两个立体声约束以互补的方式使用来进行伪标记,从而允许可靠的适应性。评估结果表明,在内部和跨数据库设置下,S2DHAND在任意摄像机对上实现了重大的实现,并且胜过具有领先性能的现有适应方法。项目页面:https://github.com/ut-vision/s2dhand。