
XiaoMi-AI文件搜索系统
World File Search SystemAutonomous

J.J.艺术与科学学院(自主),PudukkottaiJ.J.艺术与科学学院(自主),Pudukkottai
高果糖喂养饮食引起的II型糖尿病大鼠。2010。2(3):456-464,国际药房与技术杂志2(3):456-464 2010 0975-766X 3。在愈伤组织诱导和悬浮培养的体外研究
自动移动机器人的稳定跟踪控制方法
本文提出了针对非BOLONOMIC车辆的稳定跟踪控制规则。通过使用Liapunov函数来证明该规则的稳定性。对车辆的输入是参考姿势(x,y ,, 8)'和参考速度(v,ar)'。本文的主要目的是提出一个控制规则,以找到合理的目标线性和旋转速度(v,a)'。线性化系统的微分方程对于确定对小干扰的关键倾倒参数很有用。为了避免任何滑倒,引入了速度/加速度限制方案。有或没有速度/加速度限制器的几个合理结果。本文提出的控制规则和限制方法是与机器人无关的,因此可以应用于具有死亡算力能力的各种移动机器人。此方法是在自动移动机器人Yamabico-11上实现的。获得的实验结果接近速度/加速度限制器的结果。

自主垃圾检测和收集机器人
摘要:该项目旨在开发一个旨在在室内环境(例如购物中心,公交车站和电影院)操作的自主垃圾机器人。机器人的主要目标是在浏览空间并避免障碍的同时检测和收集垃圾项目。利用传感器和图像处理技术的组合,机器人可以识别垃圾对象,并调整其在不误认为障碍物的情况下将其捡起的路径。通过采用具有成本效益的硬件组件和简化算法,我们旨在创建一个实用的解决方案,以解决公共空间中的垃圾污染,这证明了机器人技术在环境可持续发展方面的潜力。关键字:Raspberry Pi,垃圾检测,对象识别,避免障碍物,节点MCU,机器人,Arduino IDE
地面穿透雷达的自主数据获取...
2 Public Works Department, Faculty of Engineering, Cairo University, Giza12613, Egypt amr-m.eldemiry@polyu.edu.hk , muhammad.muddassir@polyu.edu.hk , tarek.zayed@polyu.edu.hk Abstract – In this paper, we propose a ground mobile robot that can perform both surface mapping and subsurface mapping using三维激光雷达同时定位和映射系统(3D激光雷达大满贯系统)和地面穿透雷达(GPR)。机器人由配备3D激光雷达传感器的移动平台和安装在固定机箱上的GPR天线组成。机器人可以自主浏览环境并从表面和地下收集数据。表面映射是通过使用±3 cm范围精度的3D激光镜传感器来观察地形的点云,然后对其进行处理以生成3D表面图。地下映射是通过使用GPR天线将电磁脉冲发射到土壤中并接收反射的,然后对其进行处理以生成3D地下图。然后,我们可以融合表面和地下图以获得地形的全面表示。我们在现实世界中(例如桥梁)演示了机器人的性能。我们表明,我们的机器人可以在表面映射任务和GPR数据采集中实现高精度和效率。

物理3D对抗攻击自动驾驶中的单眼深度估计
广泛应用于自主驾驶中的基于深度学习的单眼深度估计(MDE)很容易受到对抗性攻击的影响。先前针对MDE模型的物理攻击依赖于2D广泛的补丁,因此它们仅影响MDE地图中的一个小型局部区域,但在各种观点下都失败了。为了解决这些限制,我们提出了3D深度傻瓜(3d 2傻瓜),这是对MDE模型的第一个基于3D纹理的对抗性攻击。3d 2傻瓜被专门优化,以生成3D对抗纹理对型号的车辆类型,并在恶劣天气条件(例如雨水和雾)中具有改善的鲁棒性。实验结果验证了我们3d 2傻瓜在各种情况下的出色性能,包括车辆,MDE Mod-els,天气状况和观点。现实世界中使用打印3D纹理的实验实验进一步表明,我们的3d 2傻瓜可能会导致超过10米的MDE误差。该代码可在https://github.com/gandolfczjh/3d2fool上找到。

估计承担责任模块 - 自治机构
由Sridhar K从Eoffice生成,SO(SK)-HR-II-CSIR HQ,SO SO(HR-II),CSIR HQ,28/08/2024 02:41 PM
战略规划、自主行动和企业绩效
近年来,人们倾向于淡化战略规划的作用,转而关注管理自主性和组织学习。然而,大多数公司仍在继续规划未来。这表明,有必要结合管理者的自主行动来审查战略规划的影响。过去对战略规划绩效影响的研究尚无定论,而低级管理者采取的适应性行动的战略重要性证据仍然有些传闻。更重要的是,当代学者持有相反的观点。一些人认为自主行动对于战略适应至关重要,而规划会阻碍变革。相反,另一些人认为,需要集中规划来协调响应行动并激发适应性战略思维。为了澄清这一明显的困境,本文介绍了一项最近的研究计划,研究战略规划和自主行动在战略形成过程中的双重绩效影响。结果表明,战略规划对各个行业都有积极的绩效影响,并与自主行动并存,管理者在不断变化的环境条件下做出响应性决策,以提高绩效。= 2000 Elsevier Science Ltd. 保留所有权利。
课程大纲EEL 4930:自动机器人弹簧...
本课程的主要目的是学习参与自主机器人和/或智能代理的设计和操作的理论和实验基础。介绍性讨论涵盖了机器人感知,计划和控制的子主题。其他主要主题包括机器人零件设计,感官集成,运动运动学,仿真测试(ROS/ROS2),未建模的环境/社会因素以及现场部署方面。除了标准的地面机器人系统外,我们还将涵盖水下机器人技术和空中机器人技术的类似主题和设计选择。本课程的所有材料和家庭作业都是根据现代机器人技术广泛接受的实践开发的。本课程的预期副作用是增强您的专业知识:

康奈尔大学自动水下车辆
摘要 - Sirius和Polaris是代表康奈尔大学参加AUVSI Robosub 2024比赛的两辆自动驾驶汽车。在过去的一年中,Cuauv成员有无数小时的时间来构建我们的新2024 AUV Sirius。Sirius的上船体压力容器经过精心设计,以增加可及性并减少错误空间,并具有新的矩形轮廓。我们已经设计并集成了电池管理系统,以防止电流过度并最大程度地降低板损坏的风险。此外,我们的新基于伺服的致动系统承诺在完成任务时更可靠。这些进步的目的是建立一个可靠和精确的系统。今年的一个重要战略重点是在两辆车之间的机械和电气系统中都向后兼容。这支持我们整个系统的可靠性。
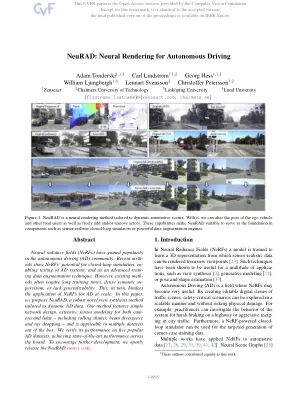
神经:自动驾驶的神经渲染
神经辐射场(NERFS)在自动驾驶(AD)社区中广受欢迎。最近的方法显示了NERFS进行闭环模拟的潜力,广告系统的启动测试以及作为先进的培训数据增强技术的潜力。但是,现有的方法通常需要较长的训练时间,密集的语义范围或缺乏普遍性。这反过来妨碍了NERF的应用在大规模上应用于AD。在本文中,我们提出了一种针对动态AD数据量身定制的可靠的新型视图合成方法。我们的方法具有简单的网络设计,凸轮和激光镜头的广泛传感器建模 - 包括滚动快门,梁发散和射线掉落 - 并且适用于开箱即用的多个数据集。我们在五个受欢迎的广告数据集上验证其性能,从而实现最新的性能。为了鼓励进一步开发,我们公开发布了神经源源代码。