
XiaoMi-AI文件搜索系统
World File Search SystemFinger

空军PFAS指纹和背景研究
来自多个数据库源,GI和文档的数据汇编评估PFA和其他可用的分析数据使用序列地层进行评估的水文地质框架当前和过去的土地用途和遗产污染物和遗产污染物,例如,PFAS源区域,以及诸如SANTRASSTANDE和SOMPLITATION INSTRACTINA

Grassley等人到POTUS -DNA指纹ACTGrassley等人到POTUS -DNA指纹ACT
通过电子传输荣誉约瑟夫·拜登(Joseph R. Biden)美国华盛顿特区白宫副总统兼贝登总统兼哈里斯副总统哈里斯的:2005年,国会通过了《 DNA指纹法案》,该法案授权联邦政府机构收集DNA样本,从被捕,指控,被指控,被定罪的个人和非律师事务所被拘留,并被定罪的人。 1根据特别顾问办公室(OSC)的说法,十年,主要是在奥巴马 - 贝登政府期间,国土安全部(DHS)没有遵守法律以完全收集DNA样本。 2在2019年,在OSC通知未遵守法律的两个月后,特朗普政府司法部(DOJ)发布了一项拟议的联邦规则,以解决该违规行为,该规则于2020年完成。。。 3尽管如此,根据法律保护的举报人的披露,bidenharris政府仍然未能充分实施《 DNA指纹法》,从而对美国人民产生了可预防的后果。 在2021财年,拜登 - 哈里斯政府从海关和边境保护局(CBP)和现场运营办公室(OFO)遇到的190万个人中只有16%收集了DNA。 4此外,在2022财年,DNA仅从270万个人中的37%收集:2005年,国会通过了《 DNA指纹法案》,该法案授权联邦政府机构收集DNA样本,从被捕,指控,被指控,被定罪的个人和非律师事务所被拘留,并被定罪的人。1根据特别顾问办公室(OSC)的说法,十年,主要是在奥巴马 - 贝登政府期间,国土安全部(DHS)没有遵守法律以完全收集DNA样本。 2在2019年,在OSC通知未遵守法律的两个月后,特朗普政府司法部(DOJ)发布了一项拟议的联邦规则,以解决该违规行为,该规则于2020年完成。。1根据特别顾问办公室(OSC)的说法,十年,主要是在奥巴马 - 贝登政府期间,国土安全部(DHS)没有遵守法律以完全收集DNA样本。2在2019年,在OSC通知未遵守法律的两个月后,特朗普政府司法部(DOJ)发布了一项拟议的联邦规则,以解决该违规行为,该规则于2020年完成。3尽管如此,根据法律保护的举报人的披露,bidenharris政府仍然未能充分实施《 DNA指纹法》,从而对美国人民产生了可预防的后果。在2021财年,拜登 - 哈里斯政府从海关和边境保护局(CBP)和现场运营办公室(OFO)遇到的190万个人中只有16%收集了DNA。4此外,在2022财年,DNA仅从270万个人中的37%收集

开放访问于2024年10月31日发布,R.,Ryan,Z。等,2024。
摘要帕金森氏病(PD)是全世界第二常见的神经退行性疾病,其特征是运动障碍,包括震颤,显微照片,启动和停止运动,僵硬,便秘,便秘,疲劳,疲劳,厌食,厌食,厌食,肌肉骨骼疼痛,肌肉骨骼疼痛和对临床的无效性和无效性的影响,并丧失无效。许多患有PD的人也会发展痴呆症。疾病的发作通常在生命的第6个十年开始。PD的神经病理学的特征是底本质的多巴胺能神经元逐渐丧失,其在Lewy身体和Lewy神经突的形式下以细胞内积累为标志。虽然多巴胺促进药物是减轻症状的治疗的主要手段,但无法治愈。死亡的主要原因是肺炎,平均预期寿命为14。5年。我们最近报道了细胞骨架微管蛋白基因tuba4a和tubb1与退化性中枢神经系统疾病的模具相关,包括阿尔茨海默氏病,PD和肌萎缩性侧索硬化症(ALS),使用转录诊断对白细胞的表达方式,用于基于nimna的表达:MRNA的表达:MRNA的表达:MRNA的表达:转录组学的使用可以更好地理解介导疾病表达的基因组基础以及神经退行性疾病中基因环境相互作用之间的关系。在一项小型研究中,用已发表的CIRS方案进行治疗纠正了许多症状和三重阳性,从而调节正常基因表达。本文报告了我们对独特的转录组指纹的发现,包括微管蛋白基因,在有症状的PD患者中发现了密集,并且症状较少的年轻患者。分组由簇蛋白(CLU)和一组凝血(COAG)基因表示,称为“三重阳性”,在慢性炎性反应综合征(CIRS)患者的子集中始终发现,与年龄无关,但与至少三个上调的COAG基因的患者无关。该指纹支持PD文献中类似转录组学的报告,但第一个使用市售药物在PD中成功分辨出差异表达的基因的报告。在没有MPTP(MPTP)的有毒化合物的情况下,在50岁以下的CIRS患者中找到三重阳性,而是通过暴露于WDB而引发的,如果在神经退行性变化进行之前开始干预之前,请提高PD神经保护的可能性。虽然已经探索了许多推定的PD原因,但疾病起始和表达的基因组介导的模型已经出现,支持了有关PD的潜在范式转移。我们的工作在与受污染的室内生活空间相关的PD人群中提供了统一的环境互动框架,我们将其称为CIRS-PD。

基于SSR和IPBS标记的Zanthoxylum物种的遗传多样性分析和DNA指纹构建
zanthoxylum是一种用途广泛的经济树种,用于其香料,调味料,石油,药用和工业原材料的应用,并且在中国拥有悠久的耕种和驯化历史。这导致了许多品种的发展。但是,混合品种和命名混乱的普遍性极大地阻碍了Zanthoxylum资源和行业发展的有效使用。因此,在Zantoxylum上进行遗传多样性研究和多样性鉴定至关重要。这项研究分析了使用SSR和IPBS分子标记物的80个Zanthoxylum品种的遗传特征,从而导致DNA指纹创建。这项研究分别鉴定出具有32个SSR标记和10个IPB标记的206和127等位基因,每个标记的平均值为6.4和12.7等位基因(NA)。SSR和IPB标记的平均多态性信息含量(PIC)分别为0.710和0.281。80 Zanthoxylum登录的遗传相似性系数范围为0.0947至0.9868,从0.2206到1.0000,平均值分别为0.3864和0.5215,表明实质性遗传多样性。通过主坐标分析(PCOA)证实的聚类分析将这些加入分为三个主要组。使用SSR标记物对三个Zanthoxylum(Z. bungeanum,Z。a和piperitum)种群进行遗传分化的分析显示,平均遗传分化系数(FST)为0.335,基因流量(Nm)为0.629,均为0.629,表现为显着的遗传遗传差异。分子方差分析(AMOVA)表明,遗传变异的65%发生在个体内部,而人群中发生了35%。基于贝叶斯模型的种群遗传结构的分析将所有材料分为两组。32 SSR标记的PI和PISIBS值为

使用具有触觉传感的灵巧手指的可变形线性对象
摘要 - 关于可变形线性对象(DLO)操纵的大多数研究都假定刚性抓握。然而,除了刚性的抓握和重新抓紧之外,在掌握的范围之外,人类也是人类使用敏捷操纵DLOS的重要技能,它需要通过握住DLO来防止其掉落的同时通过手动滑动来连续更改抓握点。在没有使用专门设计但不是多功能的最终效果的情况下,实现这种技能对于机器人来说非常具有挑战性。以前的作品尝试使用通用的平行抓地力,但是由于关注和持有之间的冲突,它们的稳健性并不令人满意,这很难与一级自由的抓手保持平衡。在这项工作中,受到人类如何使用手指跟随DLOS的启发,我们探索了具有触觉感知的通用灵巧的手的用法,以模仿人类的技能并获得强大的DLO跟随。为了使硬件系统能够在现实世界中运行,我们开发了一个框架,其中包括笛卡尔空间手臂控制,基于触觉的In-Hand-hand 3-D DLO姿势估计以及特定于任务的运动设计。实验结果证明了我们方法比使用平行抓手的显着优势,以及它的稳健性,可推广性和效率。

与血红蛋白病相关的 C2H2 锌指转录因子
在人类中,β-珠蛋白的特异性畸变会导致镰状细胞病和β-地中海贫血,而这些疾病的症状可以通过增加胎儿珠蛋白 (HbF) 的表达来改善。最近进行的两次 CRISPR-Cas9 筛选以 ~1500 种带注释的序列特异性 DNA 结合蛋白为中心,在表达成人血红蛋白的人类红系细胞中进行,发现了四组 HbF 基因表达的候选调节因子。它们是 (1) 已知可用于控制 HbF 的核小体重塑和去乙酰化酶 (NuRD) 复合蛋白的成员;(2) 七种 C2H2 锌指 (ZF) 蛋白,其中一些 (ZBTB7A 和 BCL11A) 已知可直接沉默成人人类红系细胞中的胎儿 γ-珠蛋白基因;(3) 一些其他不同结构类别的转录因子,它们可能间接影响 HbF 基因表达; (4)DNA 甲基转移酶 1 (DNMT1) 维持 DNA 甲基化标记,这些标记将 MBD2 相关的 NuRD 复合物吸引到 DNA 上,以及相关的组蛋白 H3 赖氨酸 9 甲基化。本文我们简要讨论了这些调节剂(特别是 C2H2 ZF)在诱导 HbF 表达以治疗 β 血红蛋白疾病方面的作用,以及开发安全有效的小分子疗法以调节这种高度保守的血红蛋白转换的最新进展。
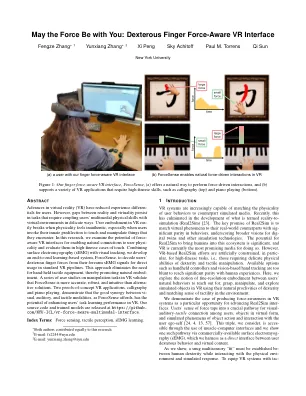
灵巧的手指力吸引VR接口
虚拟现实(VR)的进步减少了用户的经验不同。但是,现实与虚拟性之间的差距持续存在,这些任务需要以微妙的方式将用户的多模式物理技能与虚拟环境结合在一起。当物理性感觉不真实时,在VR EASILY中断中的用户实施例,尤其是当用户调用其天生的偏爱以触摸和操纵他们遇到的事物时。在这项研究中,我们研究了力量意识到的VR接口的潜力,可以使自然连接与用户物理学,并在高技能触摸案例中对其进行评估。将表面肌电图(SEMG)与视觉跟踪相结合,我们开发了一个基于端到端学习的系统,势力,从其前臂SEMG信号中解码用户的灵活的手指力,以直接在标准VR管道中使用。这种方法消除了对手持式触觉设备的需求,从而促进了自然实施。一系列有关VR中的操纵任务的用户研究,该势力比替代解决方案更准确,更健壮和直观。两个概念证明VR应用程序,书法和钢琴演奏,证明了Vi-Sual,听觉和触觉方式之间的良好协同作用,因为ForceSense提供了提高用户在VR中的任务学习表现的潜力。我们的源代码和受过训练的模型将在https:// github上发布。com/nyu-icl/vr-force-aware-multimodal-Interface。
通过AI增强的Triboelectric多模式传感器启用了对机器人手指的增强触觉感知
机器人技术的最新发展越来越多地强调了传感技术,尤其是触觉感知的重要性,使机器人能够有效地与其环境互动并解释物理相互作用。由于功率效率和低成本,经常研究底层电离机制,用于测量压力和识别材料以增强机器人感知。尽管如此,尽管它们在日常生活中盛行,但仍有使用互动效应来检测弯曲表面的探索有限。在这里,提出了多层结构设计的摩擦多模式触觉传感器(TMTS),以同时识别不同的材料,曲线和压力,从而将不同的方式解耦以启用更准确的检测。通过将传感器连接到机器人的纤维上并利用深度学习分析,定量曲率测量可为对象的详细几何特征提供更精确的见解,而不是仅仅评估其整体形状,因此可以实现具有99.2%精度的12个Grasped对象的自动识别。传感器可以进一步用于准确识别机器人手的不同触摸手势下的物体的柔软度,达到94.1%的精度,证明了其在未来机器人支持的智能社会中的广泛应用。


智能手表可以移动手指吗?智能手表中紧凑而实用的电肌刺激
图1:(a)通过电肌肉刺激(EMS)操作手腕和手指的常规方法需要前臂上的电极 - 虽然这提供了良好的准确性,但它使EMS的实用性降低了。相反,(b)我们建议将所有电极移动到手腕,然后将它们包装在智能手表频带中。我们发现手腕处的横截面刺激可以使拇指伸展,索引扩展和屈曲,中间屈曲,小指屈曲和手腕屈曲。我们证明,这种紧凑的形式可以实现EMS的实际应用,使我们的参与者可以在社交环境中佩戴肌肉刺激感到满意,例如在研究期间在公共咖啡馆购买咖啡。我们相信(c)为EMS打开了新的应用程序。