
XiaoMi-AI文件搜索系统
World File Search SystemKnowledge

2025 dccccr-知识 - forum-agenda-sessions.docx
这是在Martin Luther King Jr.纪念图书馆(901 G St. NW)举行的公开会议。


08 年级 - 知识包 PDF
西奥多·罗斯福 (1858-1919) 于 1901 年至 1909 年担任美国第 26 任总统。他是社会活动主义、进步政治改革和环境保护的早期支持者。与罗斯福同属一个圈子的美国历史学家亨利·亚当斯 (Henry Adams) 这样描述这位前总统:“罗斯福比任何其他人都更纯粹。”以下摘录来自罗斯福卸任一年后在法国发表的一篇题为“共和国公民身份”的长篇演讲。该摘录被称为“竞技场中的人”演讲,因为深度参与需要勇气、技能或毅力的情况的人(而不是坐在场边观看的人)有时被称为“竞技场中的人”。阅读时,记下摘录的措辞和结构对其含义的影响。

知识表示和人类机器人互动领域知识的互动学习
本文介绍了在人机协作背景下代表,推理和交互式学习领域知识的综合体系结构。答案集Prolog是一种非单调逻辑推理范式,用于用不完整的comsense域知识来表示和理由,为任何给定目标计算计划并诊断出意外的观察。基于ASP的推理还用于指导以前未知的动作的互动学习以及编码负担能力,动作前提和效果的公理。此学习将主动探索,反应性动作执行和人类(口头)描述的输入观察以及学习的动作和公理用于后续推理。在模拟机器人上评估了架构,该机器人协助人类在室内域中。

第四次工业革命中的知识管理
摘要 —由于竞争压力的增加,现代组织倾向于依靠知识及其利用来维持长期优势。这就要求准确理解知识管理 (KM) 流程,特别是整个组织系统中知识的创建、共享/传输、获取、存储/检索和应用方式。然而,自新千年开始以来,第四次工业革命(也称为工业 4.0)的到来深深影响和塑造了此类知识管理流程,这涉及机器的互联互通及其自主学习和共享数据的能力。因此,本文研究了工业 4.0 中知识管理的知识结构和趋势。对总共 90 篇相关文章进行了文献计量分析和系统的文献综述。结果揭示了六个关键词集群,随后通过系统的文献综述进行探索,以确定这一新兴领域的潜在流向和未来的研究途径,这些途径能够在工业 4.0 及其后果的管理知识方面取得有意义的进展。

AKB-48:现实世界中阐明的对象知识库
人类的生命中有铰接的物体。对清晰的物体的综合理解,即外观,结构,物理特性和语义,将使许多研究社区受益。作为当前的符号对象理解解决方案通常是基于具有无物理属性的CAD模型的合成对象数据集,从而阻止了在视觉和机器人任务中的实现对现实世界应用的满足概括。为了弥合差距,我们提出了AKB-48:一个大规模的对象k nowledge b ase,由48个猫咪的2,037个现实世界3D 3D铰接式对象模型组成。每个对象由知识图Artikg描述。为了构建AKB-48,我们提出了快速的发音知识建模(FARM)管道,可以在10-15分钟内满足铰接对象的Artikg,并在很大程度上降低了Real

拉吉夫·甘地知识技术大学 - AP
多元函数:多元函数的极限、连续性和可微性,偏导数及其几何解释,微分,复合函数和隐函数的导数,链式法则,雅可比矩阵,高阶导数,齐次函数,欧拉定理,调和函数,多元函数的泰勒展开式,多元函数的最大值和最小值 - 拉格朗日乘数法。单元 - V(5 个接触小时)
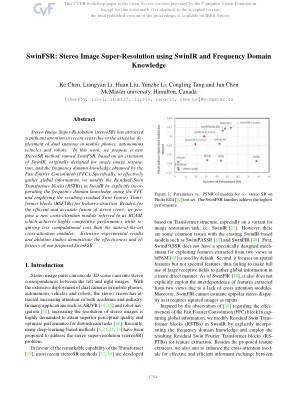
swinfsr:使用swinir和频域知识的立体图像超分辨率
立体图像超分辨率(Sterereosr)近年来引起了人们的关注,这是由于手机,自动驾驶汽车和机器人的双重摄像头广泛范围。在这项工作中,我们根据Swinir的扩展(最初是为单个图像还原设计的,又提出了一种名为SWINFSR的新定单方法,以及Fast Fourier卷积(FFC)获得的频域知识。具体来说,为了有效地收集全球信息,我们通过使用FFC明确地不明显地局限于SWINIR中的残留SWIN变压器块(RSTBS),并使用结果域知识,并采用结果的残留Swin傅立叶型跨前块(RSFTB)进行特征提取。此外,为了有效,准确的立体视图融合,我们提供了一个新的跨意见模块,称为RCAM,该模块的竞争性能高于竞争性能,同时比最先进的交叉意见模块更少的计算成本。广泛的实验结果和消融研究证明了我们提出的SWINFSR的有效性和效率。