
XiaoMi-AI文件搜索系统
World File Search SystemOb

Gaël Obein 授权直接研究...
第一个要研究的属性是颜色。从 20 世纪初开始,CIE 制定了测量协议,并且对反射光谱和比色坐标之间的对应关系进行了标准化。我们现在是 1931 年。比色法诞生了,得益于它,分光光度计、色度计、感知模型、表示空间、辨别阈值、公式方程以及一大堆工具和指标将会迎来这一天。比色法如今已是一门成熟的科学。它测量颜色并帮助制造商描述、复制或监控他们的产品。标准已经到位并且有效。彩虹色或随角异色涂料的上市给过去 15 年的市场带来了一些改变。面对这些效果,无论是形态蝴蝶的自然效果,还是效果涂料的合成效果,经典比色法都显示出其局限性。有必要实施双向比色法。相关辐射量不再是反射因子,而是BRDF,英文缩写为亮度系数的双向分布函数。 BRDF 使用测角分光光度计进行测量。该领域已经取得了巨大的努力和进展,并且角色表面的表征得到了很好的掌握 [3][4]。我的一部分
增强翻译中风康复:运动网络优化的特定任务动作观察疗法
年龄(年)71.7±10.8性别(女性 /男性)%8(40%) /12(60%)MAS-ul 1.25(0-6)FMA-UL 51(29-66)脂肪5(1-5)MBI 94(1-5)MBI 94(46-100)平均±标准偏差; n(%);中值(最小值最小)。修改后的Ashworth Scale-upper肢体(MAS-ul); FUGL-MEYER评估 - Upper肢体(FMA-ul);法式手臂测试(FAT);和修改的Barthel指数(MBI)。

反对佩勒姆变电站以东的土地上的太阳能农场...
从:库珀发送:2023年3月2日向:第62A节申请<第62a e节 cc:cc:cc:主题:异议:玛格勒·帕勒姆(Pelham)帕勒姆(Pelham)用品的土地上的太阳能农场(Maggots end Manuden) - 申请编号:S62A/202A/0011默认地位,Solar Farm on sil offerm offerm offerm offerm offermant offer nand offers offer nand offer nand offer offer, Manuden-申请编号:S62A/2022/0011我写信,反对申请,以构建一个太阳能农场,该太阳能由地面安装的太阳能阵列以及(除其他外)电池存储,逆变机,一个变电站,围栏,围栏和CCTV摄像机在Pelham pelham beets Maggots Maguden Road Manuden Road Manuden Manouden Road Manuden CM23 CM23 1BJ附近。我的名字叫威廉·库珀
移动机器人障碍物检测和避免NAV ...
摘要 - 智能机器人技术在维护,维修和大修(MRO)机库操作方面具有重要意义,其中移动机器人可以在其中导航复杂而动态的环境,以进行飞机视觉检查。飞机机库通常忙碌而变化,形状和尺寸各不相同,呈现出严格的障碍物和条件,可能导致潜在的碰撞和安全危害。这使得障碍物检测和避免对安全有效的机器人导航任务至关重要。常规方法已在计算问题上应用,而基于学习的方法的检测准确性受到限制。本文提出了一个基于视觉的导航模型,该模型将预训练的Yolov5对象检测模型集成到机器人操作系统(ROS)导航堆栈中,以优化复杂环境中的障碍物检测和避免。该实验在ROS-Gazebo模拟和Turtlebot3 Waffle-Pi机器人平台中进行了验证和评估。结果表明,机器人可以越来越多地检测并避免障碍物,而无需碰撞,同时通过不同的检查点导航到目标位置。关键字 - 自主导航,对象检测,避免障碍物,移动机器人,深度学习
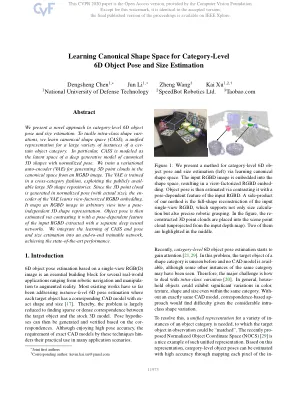
学习典型形状空间以进行类别级 6D 物体姿势和尺寸估计
我们提出了一种类别级 6D 物体姿势和大小估计的新方法。为了解决类内形状变化,我们学习了规范形状空间 (CASS),它是特定物体类别的大量实例的统一表示。具体而言,CASS 被建模为具有规范化姿势的规范 3D 形状的深度生成模型的潜在空间。我们训练变分自动编码器 (VAE) 以从 RGBD 图像在规范空间中生成 3D 点云。VAE 以跨类别的方式进行训练,利用公开可用的大型 3D 形状存储库。由于 3D 点云是以规范化姿势(具有实际大小)生成的,因此 VAE 的编码器学习视图分解的 RGBD 嵌入。它将任意视图中的 RGBD 图像映射到与姿势无关的 3D 形状表示。然后,通过将物体姿势与使用单独的深度神经网络提取的输入 RGBD 的姿势相关特征进行对比来估计物体姿势。我们将 CASS 的学习和姿势和尺寸估计集成到端到端可训练网络中,实现了最先进的性能。

通过粗到精特征自适应实现跨域目标检测
近年来,基于深度学习的目标检测取得了长足的进步。然而,由于域转移问题,将现成的检测器应用于看不见的域会导致性能大幅下降。为了解决这个问题,本文提出了一种新的由粗到细的特征自适应方法用于跨域目标检测。在粗粒度阶段,与文献中使用的粗糙的图像级或实例级特征对齐不同,采用注意机制提取前景区域,并通过在公共特征空间中多层对抗学习根据其边缘分布进行对齐。在细粒度阶段,我们通过最小化来自不同域但属于同一类别的全局原型的距离来进行前景的条件分布对齐。由于这种由粗到细的特征自适应,前景区域中的领域知识可以得到有效的迁移。在各种跨域检测场景中进行了大量的实验。结果是最先进的,证明了所提出方法的广泛适用性和有效性。

Associate-3Ddet:用于 3D 点云对象检测的感知到概念关联
尽管最近的研究通过深度学习技术突破了极限,但从 3D 点云中进行物体检测仍然是一项具有挑战性的任务。由于严重的空间遮挡和点密度随到传感器距离的固有变化,同一物体在点云数据中的外观会有很大变化。因此,设计针对这种外观变化的鲁棒特征表示是 3D 物体检测方法的关键问题。在本文中,我们创新地提出了一种类似域自适应的方法来增强特征表示的鲁棒性。更具体地说,我们弥合了特征来自真实场景的感知域和特征从由富含详细信息的非遮挡点云组成的增强场景中提取的概念域之间的差距。这种领域自适应方法模仿了人脑在进行物体感知时的功能。大量实验表明,我们简单而有效的方法从根本上提高了 3D 点云物体检测的性能并取得了最先进的结果。
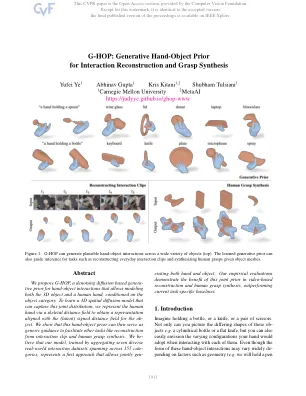
g-hop:相互作用重建的生成性手动对象和掌握合成
和一个锅的不同)或意图(例如通过刀与使用它进行切割),我们人类可以毫不费力地描绘出与日常生活中日常物体的这种互动。在这项工作中,我们的目标是构建一个可以同样生成合理的手动配置的计算系统。具体来说,我们学习了一个基于扩散的常规模型,该模型捕获了3D相互作用期间手和对象的关节分布。给定一个类别的描述,例如“握着板的手”,我们的生成模型可以合成人手的相对配置和表达(见图1个顶部)。我们解决的一个关键问题是,该模型是什么好的HOI表示。通常通过空间(签名)距离场来描述对象形状,但人的手通常是通过由发音变量控制的参数网格建模的。我们提出了一个均匀的HOI表示,而不是在生成模型中对这些不同的代表进行建模,并表明这允许学习一个共同生成手和对象的3D扩散模型。除了能够合成各种合理的手和物体形状的综合外,我们的扩散模型还可以在跨任务的辅助推理之前作为通用,而这种表示是所需的输出。例如,重建或预测相互作用的问题对于旨在向人类学习的机器人或试图帮助他们的虚拟助手来说是核心重要性。重建的视频重新投影错误)或约束(例如我们考虑了这些行沿着这些行的两个经过深入研究的任务:i)从日常交互剪辑中重建3D手对象形状,ii)鉴于任意对象网格,合成了合理的人类grasps。为了利用学到的生成模型作为推论的先验,我们注意到我们的扩散模型允许在任何手动对象配置给定的(近似)log-likelihood梯度计算(近似)log-likelihoodhoodhood。我们将其纳入优化框架中,该框架结合了先前的基于可能性的指南与特定于任务的目标(例如已知对象网格的合成)推理。虽然理解手动相互作用是一个非常流行的研究领域,但现实世界中的数据集限制了3D中这种相互作用的限制仍然很少。因此,我们汇总了7种不同的现实世界交互数据集,从而导致157个对象类别的相互作用长期收集,并在这些范围内训练共享模型。据我们所知,我们的工作代表了第一个可以共同生成手和对象的生成模型,并且我们表明它允许综合跨类别的各种手动相互作用。此外,我们还经验评估了基于视频的重建和人类掌握合成的任务的先前指导的推断,并发现我们所学的先验可以帮助完成这两个任务,甚至可以改善特定于特定于任务的状态方法。
使用仿真来设计以下路径和自主机器人的障碍策略
1简介自主控制算法的设计是一项艰巨的任务,因为它传统上需要大量的现实测试,这既耗时又昂贵。仿真是自治设计的宝贵工具,例如,以时间和成本效益的方式协助参数调整,算法测试。此外,在机器学习范围(ML)的范围内,由于其生成训练数据的能力,模拟具有吸引力。在此,我们证明了模拟引擎[1]和自治研究床(ART)[2]平台来促进自治政策制定过程,以避免ML控制政策。这项工作建立了以前的贡献,这些贡献证明了控制策略的各种多速路径的可传递性[3,4]。这项研究证明了通过机器学习(ML)避免障碍物的额外能力。ML已通过收集的数据进行了培训,而人类驾驶员则在模拟器中驱动。
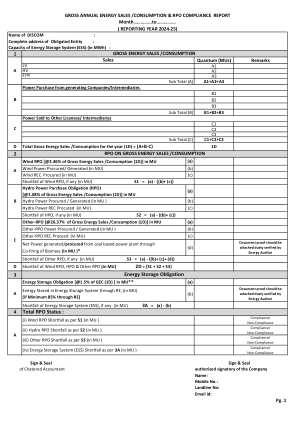
总 RPO 状态:能源存储义务
根据 2022 年 RPO 和 REC 框架实施(第一修正案)条例通知 97/CSERC/2022,实体应提供由董事/执行合伙人/所有人和特许会计师正式认证的季度燃料使用和采购报表,以及提交给 CREDA 的每月能源账单和联合电表读数报告。