
XiaoMi-AI文件搜索系统
World File Search SystemOpen

无标题 - refubium
量子汉密尔顿复杂性的目的[17,42]是研究当地汉密尔顿人所描述的物理模型的计算能力,其动态及其特征状态的复杂特性,以及了解确定这些特性的综合复杂性。许多汉密尔顿人在量子构成方面都是普遍的[13],而其他汉密尔顿人则认为更简单,但仍然很难通过经典计算进行经典研究[7]或什至有效地模拟[27]。有一个悠久的历史,即寻找最简单的可能性,最接近现实,有效地实现,并且可以通过通用动力学来实现与当地汉密尔顿人的量子计算。对相互作用,局部性和几何限制的类型和强度的限制进行了研究,例如在参考文献中。[13,20,26,37,39,40]。对计算的普遍性的思考通常与提出复杂性问题(例如确定确定这些哈密顿人特征性特性的强硬特性)的问题息息相关。从量子控制理论的角度来看这一点为我们提供了一个有趣的观察。对子系统的额外控制水平可能会导致状态发生的可能性或复杂性问题的困难。我们已经使用DQC1(“一个清洁量子”)模型[30,36]看到了这一点,其单个可完全定量(清洁)量子的单个量子比经典计算产生了量子优势。在这项工作中,我们通过控制一个小子系统来研究收到的计算潜力。类似地,如果允许使用魔术状态,则使用有限的通用门(例如Clifford Gates [8])进行计算,以进行量子计算。使用扰动gad-有效地将系统的部分固定到特定状态,使我们能够从更简单的人中建立复杂的有效汉密尔顿人[24]。也已经表明,小子系统的Zeno效应测量可以赋予非普遍的通勤大门的普遍力量[10]。我们专注于一种称为固定的控件类型 - 固定

伊利诺伊州国民警卫队开放 AGR 职位空缺公告 24B-039
1.伊利诺伊州国民警卫队 (ILARNG) 现役警卫/预备役 (AGR) 职业发展申请清单。2.NGB 表格 34-1 - 现役警卫/预备役 (AGR) 职位申请。3.如果适用,请提供最近 5 份士官评估报告 (NCOER) 的副本。如果没有 5 份,请提交所有可用的 NCOER 以及您所在单位指挥官、一级军士或一线领导的推荐信。4.入伍记录简报 (ERB) - 仅提交最近 90 天内的选拔委员会版本。5.NGB 23B - 过去 90 天内的退休积分会计管理表 (RPAM)。6.所有 DD 表格 214/NGB 表格 22。7.过去 12 个月内的个人医疗准备记录 (IMR)。请勿提交 MEDPROS 个人资料主页的屏幕截图。
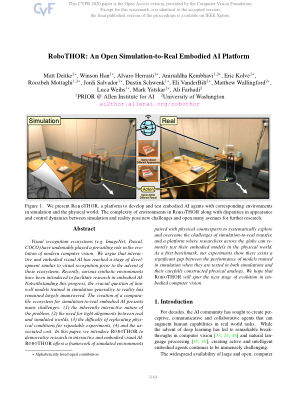
RoboTHOR:一个开放的仿真到现实具象人工智能平台
视觉识别生态系统(例如 ImageNet、Pascal、COCO)在现代计算机视觉的发展中发挥了不可否认的作用。我们认为,在这些生态系统出现之前,交互式和具身视觉 AI 已经达到了与视觉识别类似的发展阶段。最近,各种合成环境已被引入以促进具身 AI 的研究。尽管取得了这些进展,但在模拟中训练的模型如何很好地推广到现实这个关键问题仍然基本上没有答案。为模拟到现实的具身 AI 创建一个可比的生态系统提出了许多挑战:(1)问题固有的交互性,(2)现实世界和模拟世界之间需要紧密结合,(3)复制可重复实验的物理条件的难度,(4)以及相关成本。在本文中,我们引入了 R OBO THOR 来使交互式和具身视觉 AI 的研究民主化。 R OBO THOR 提供模拟环境框架

什么是 AI-Ready 开放数据? - noaa/nesdis/star
• 完整性(空间 / 时间 / 人口统计) • 一致性(数据集内的一致性) • 无偏见(无系统性“倾斜”) • 及时性(数据发布速度) • 出处与完整性(与可信来源无任何变化) 访问文档


露天焚烧和……的替代处理技术
几十年来,露天焚烧和露天爆破(OB/OD)一直被用于处理/销毁高能危险废物。“高能”是指一类能够释放大量化学能的物质,例如军用弹药、烟花和汽车安全气囊推进剂。与封闭式替代技术相比,OB/OD 是一种不受控制的处理技术。1 与能够在释放前捕获和处理残留副产品的技术相比,高能危险废物的 OB/OD 是在露天进行的,处理副产品会直接排放到环境中(图 1)。因此,通过排放颗粒物、不完全燃烧产物或爆炸物块,以及散布弹药和其他废弃物(排泄物)2 而造成的 OB/OD 相关污染和暴露,引发了人们对是否有可用于高能危险废物的替代处理技术的质疑。为了履行 EPA 监控 OB/OD 安全替代品持续开发进展的承诺,3 本报告介绍了已开发的替代处理技术,这些技术在许多情况下已被采用,可考虑替代 OB/OD。

公开,国家开发池现有
儿童和年轻人的心理健康状况不佳(请在整个文件中替换)是一个重大,严重且越来越多的问题,可以预防,但缺乏可扩展和早期的干预措施。fitforkids H开发了Pindmo,这是一种新的基于学校的干预措施,可教育ABO UT,可防止和抵消中学儿童和年轻人的心理健康状况不佳。cindmo由一个数字平台组成,具有12种基于证据的工具来促进心理健康,有关胸罩和情感的知识课程以及基于视频的1:1元认知疗法。与5所测试学校以及Holbæk和Lejre市政当局一起,他们正在寻求一名将启动推出的飞行员的资金。

文本到图像生成模型中的开放式偏差检测
文本到图像生成模型正变得越来越流行,公众可以访问。由于这些模型看到大规模的部署,因此有必要深入研究其安全性和公平性,以免消散和永久存在任何形式的偏见。然而,存在的工作重点是检测封闭的偏见集,定义了先验的偏见,将研究限制为众所周知的概念。在本文中,我们解决了出现OpenBias的文本到图像生成模型中开放式偏见检测的挑战,该模型是一条新管道,该管道可识别和量化双质量的严重性,而无需访问任何预编译的集合。OpenBias有三个阶段。在第一阶段,我们利用大型语言模型(LLM)提出偏见,给定一组字幕。其次,目标生成模型使用相同的字幕绘制图像。最后,一个视觉问题回答模型认识到了先前提出的偏见的存在和范围。我们研究了稳定扩散1.5、2和XL强调新偏见的稳定扩散,从未研究过。通过定量实验,我们证明了OpenBias与当前的封闭式偏见检测方法和人类判断一致。
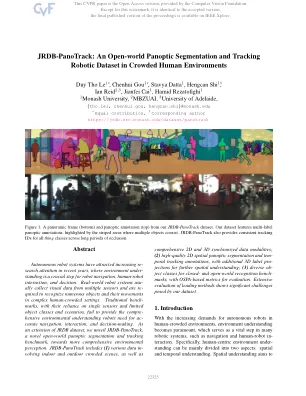
JRDB-Panotrack:一个开放世界的全景进行分割和跟踪拥挤的人类环境中的机器人数据集
自主机器人系统近年来引起了越来越多的关注,在这种环境中,环境是机器人导航,人类机器人互动和决策的关键步骤。现实世界机器人系统通常会从多个传感器中收集视觉数据,并经过重新识别以识别许多对象及其在复杂的人拥挤的设置中。传统的基准标记,依赖单个传感器和有限的对象类和场景,无法提供机器人对策划导航,互动和决策的需求的综合环境理解。作为JRDB数据集的扩展,我们揭开了一种新颖的开放世界式分割和跟踪基准,介绍了一种新型的开放世界式分割和跟踪基准。JRDB-Panotrack包括(1)各种数据室内和室外拥挤的场景,以及

竞赛未来:开放式财务PH Hackathon
在生态系统中运营的不同财务机构之间共享客户的财务帐户信息。开放的基于财务的帐户汇总扩展到数据整合和可视化。随着客户随时可从生态系统获得的财务信息,公司可以个性化他们的服务,以满足不断发展的客户财务需求。