
XiaoMi-AI文件搜索系统
World File Search SystemPredictive

●我们的结果表明IPS是可推广的多...
图3。km存活曲线(顶部面板)和多元Coxph森林图(底部面板)说明了POL/POLD 1的左侧的RWPF(左侧RWPF,右侧RWOS)的结果(RWOS),用免疫疗法(IO)治疗的患者(IO)以及与化学疗法和IO + IO + IO + IO + IO + IO + IO(IO)组合的结局(左侧),并与IO + IO + IO(IO)组合进行了突变(基因(其他)。在KM图中指定了随着时间的流逝的中位生存时间和处于危险中的患者人数。森林图具有多元COXPH模型的危险比(HR),所有协变量(POL/POLD1突变,TMB,MSI状态和指示)的置信间隔为95%,表明相对的进展或死亡风险。

沼气植物最佳位点的预测建模...
沼气植物的部署固有地取决于地理考虑。这项研究主张将地理数据与人工智能算法(称为Geoai)整合在一起,作为一种可靠的可靠方法,用于精确预期这些最佳位置。考虑到上述,这项研究努力预测为在农业中实施甘蔗沼气植物的最佳地点。通过利用涵盖物理,生物和人类方面的地理数据,以及使用六种不同的分类算法的利用(CART,C4.5,C5.0,Random Forest,XGBoost和GBM),性能比较变得很重要。训练阶段特别针对圣保罗的状态,由于其植物的浓度升高,其最有效的模型随后应用于Goiás状态。随机森林算法实现的杰出性能强调了其在描述Goiás甘蔗沼气植物部署的有利地点的功效。这种方法论方法在简化决策过程,描绘有利于甘蔗生产的沼气生产的地区有望,从而优化了生物量利用,并同时减轻了环境影响和安装支出。GEOAI的融合不仅促进了可再生能源的扩散,而且还为缓解气候变化而做出了实质性的贡献,从而促进了更广泛的全球能量转变。

自主驾驶的广义预测模型
环境,建立内部世界模型表示,做出决策并采取措施[9,50]。,尽管数十年来在学术界和工业上做出了巨大的努力,但他们的部署仍限于某些杂物或场景,并且不能在世界上无缝地应用。一个关键原因是在结构化自主驾驶系统中学习模型的概括能力有限。通常,感知模型会面临概括到不同环境的挑战,随着地理位置,传感器配置,天气条件,开放式对象等的变化。;预测和计划模型无法推广到具有罕见的sce narios和不同驾驶意图的非确定性期货[2,16,54]。是由人类学习如何感知和刺激世界的动机[27,28,49],我们主张采用驾驶视频作为通用界面,将其推广到具有动态期货的各种环境。基于此,首选驱动视频预测模型以完全捕获有关驾驶场景的世界知识(图1)。通过预测未来,视频预测因子本质上了解了自主驾驶的两个重要方面:世界如何运作以及如何在野外安全地操纵。最近,社区已开始采用视频作为代表各种机器人任务的观察行为和行动的接口[11]。对于诸如经典视频预测和机器人技术等领域,视频背景大多是静态的,机器人的运动很慢,并且视频的分解很低。相比之下,对于驾驶场景 - iOS,它与室外环境高度斗争,代理人涵盖了更大的动作,以及涵盖众多视图的感觉分辨率。这些区别导致了自主驾驶应用的重大挑战。幸运的是,在驾驶领域中开发视频预测模型[4、15、19、23、23、25、33、38、45、47]。尽管在预测质量方面取得了令人鼓舞的进展,但这些尝试并未像经典的机器人任务(例如,操作)那样实现概括能力,仅限于有限的场景,例如流量密度低[4]的高速公路[4]和小型数据集[15,23,33,33,33,45,45,47],或者在环境方面进行不同的条件,以使38个条件(33,45,47)的差异(33,45,47),以使3个条件(33,45,47)的差异(33,45,47),以使3个条件(33,45,47)的差异[3](33,45,47),以下情况下的情况[3](33,33,45,47),这是3次差异。如何揭示视频预测模型的驾驶潜力仍然很少探索。以上面的讨论为动机,我们旨在构建一个自动驾驶的视频预测模型,能够概括为新的条件和环境。为此,我们必须回答以下问题:(1)可以以可行且可扩展的方式获得哪些数据?(2)我们如何制定一个预测模型来捕获动态场景的复杂演化?(3)我们如何将(基础)模型应用于下游任务?

引用了原始发表的论文(记录的版本):约瑟夫·D·,戈尔格,T.,Turanoglu Bekar,E。等(2022)。预测维护应用
摘要:维护设备对于增加生产能力和减少生产时间至关重要。随着数字化的出现,行业能够访问大量数据,这些数据可通过实施预测性维护来确保其长期的生存能力和竞争优势。因此,本研究旨在使用来自汽车行业公司的公司的大数据来证明对机器人单元的预测维护应用。开发了一个超参数长期记忆(LSTM)模型,结果表明该模型能够以良好的精度预测失败的一天。分析了进行实际工业计划所固有的困难,并提出了改进建议。

预测分析可早期检测糖尿病风险
这项研究介绍了一个先进的预测分析框架,用于早期发现糖尿病风险,旨在通过整合复杂的机器学习算法来增强主动的健康监测。该模型经过精心训练,以各种患者的健康指标,包括人口统计和临床变量,例如年龄,体重指数,血压和葡萄糖水平。通过确定数据中的微妙模式和相关性,该模型促进了对患有糖尿病高风险的个体的早期识别。这种早期检测能力可以及时进行临床干预,有可能减轻疾病的进展并优化患者管理策略。该研究强调了该模型的鲁棒性和可扩展性,突出了其在临床环境中部署的重要潜力,这是预防医疗基础设施的关键组成部分。

预测和预防犯罪
抽象的预测警务是指数据分析,人工智能和机器学习技术的应用,以预测潜在的犯罪活动。通过利用历史犯罪数据,人口统计信息和实时意见,预测警务旨在确定犯罪热点,有效地分配警察资源,并最终防止犯罪。这种技术驱动的方法在全球执法机构中寻求打击犯罪率上升的同时,同时最大程度地利用有限的资源,他们在全球范围内获得了关注。此摘要探讨了预测警务在预防犯罪方面的有效性,并应对其收益和挑战。在积极的一面,预测性警务表明,通过加强犯罪可能性高的官员的战略部署来降低犯罪率的承诺,从而导致更快的响应时间和犯罪事件的减少。但是,存在与数据模型,隐私问题以及边缘化社区过度过度积极性的偏见有关的问题。预测警务的有效性与数据输入的质量,算法的透明度以及围绕其实施的道德考虑密切相关。背景信息预测性警务是一种使用数据分析,统计算法和机器学习技术来预测犯罪活动并指导警察行动的执法策略。这种方法旨在通过预测可能发生犯罪的何时何地来增强预防犯罪,从而更具战略性的资源和干预工作。历史上下文的预测警务概念是从传统的犯罪分析技术演变而来的,该技术的重点是分析过去的犯罪数据以识别趋势和模式。随着技术和数据科学方面的进步,预测性警务变得更加复杂,利用复杂的算法和大型数据集来生成预测和建议。大数据的兴起,加上计算能力的改善,已大大扩大了预测性警务工具的范围和准确性。技术组件
ai增强的预测系统,用于僵局僵局:云应用中的早期检测和预防
在云应用程序的领域中,线程僵局构成了重大挑战,影响了系统性能和可靠性。用于检测和解决僵局的传统方法通常在动态和可扩展的云环境中落下。本文为AI增强的预测系统提供了一个高级框架,该系统旨在早期发现和预防线程僵局。通过利用机器学习算法和实时数据分析,提出的系统可以预测潜在的死锁情景,然后才能升级为关键问题。该框架与基于云的应用程序集成在一起,以监视线程交互,确定指示即将发生僵局的模式并推荐先发制人的动作。通过广泛的模拟和现实世界的案例研究,我们证明了方法在减少僵局的发生率和改善整体应用稳定性方面的有效性。这项研究通过为并发计算的最具挑战性的方面之一提供积极的解决方案,从而有助于开发更具弹性的云系统。
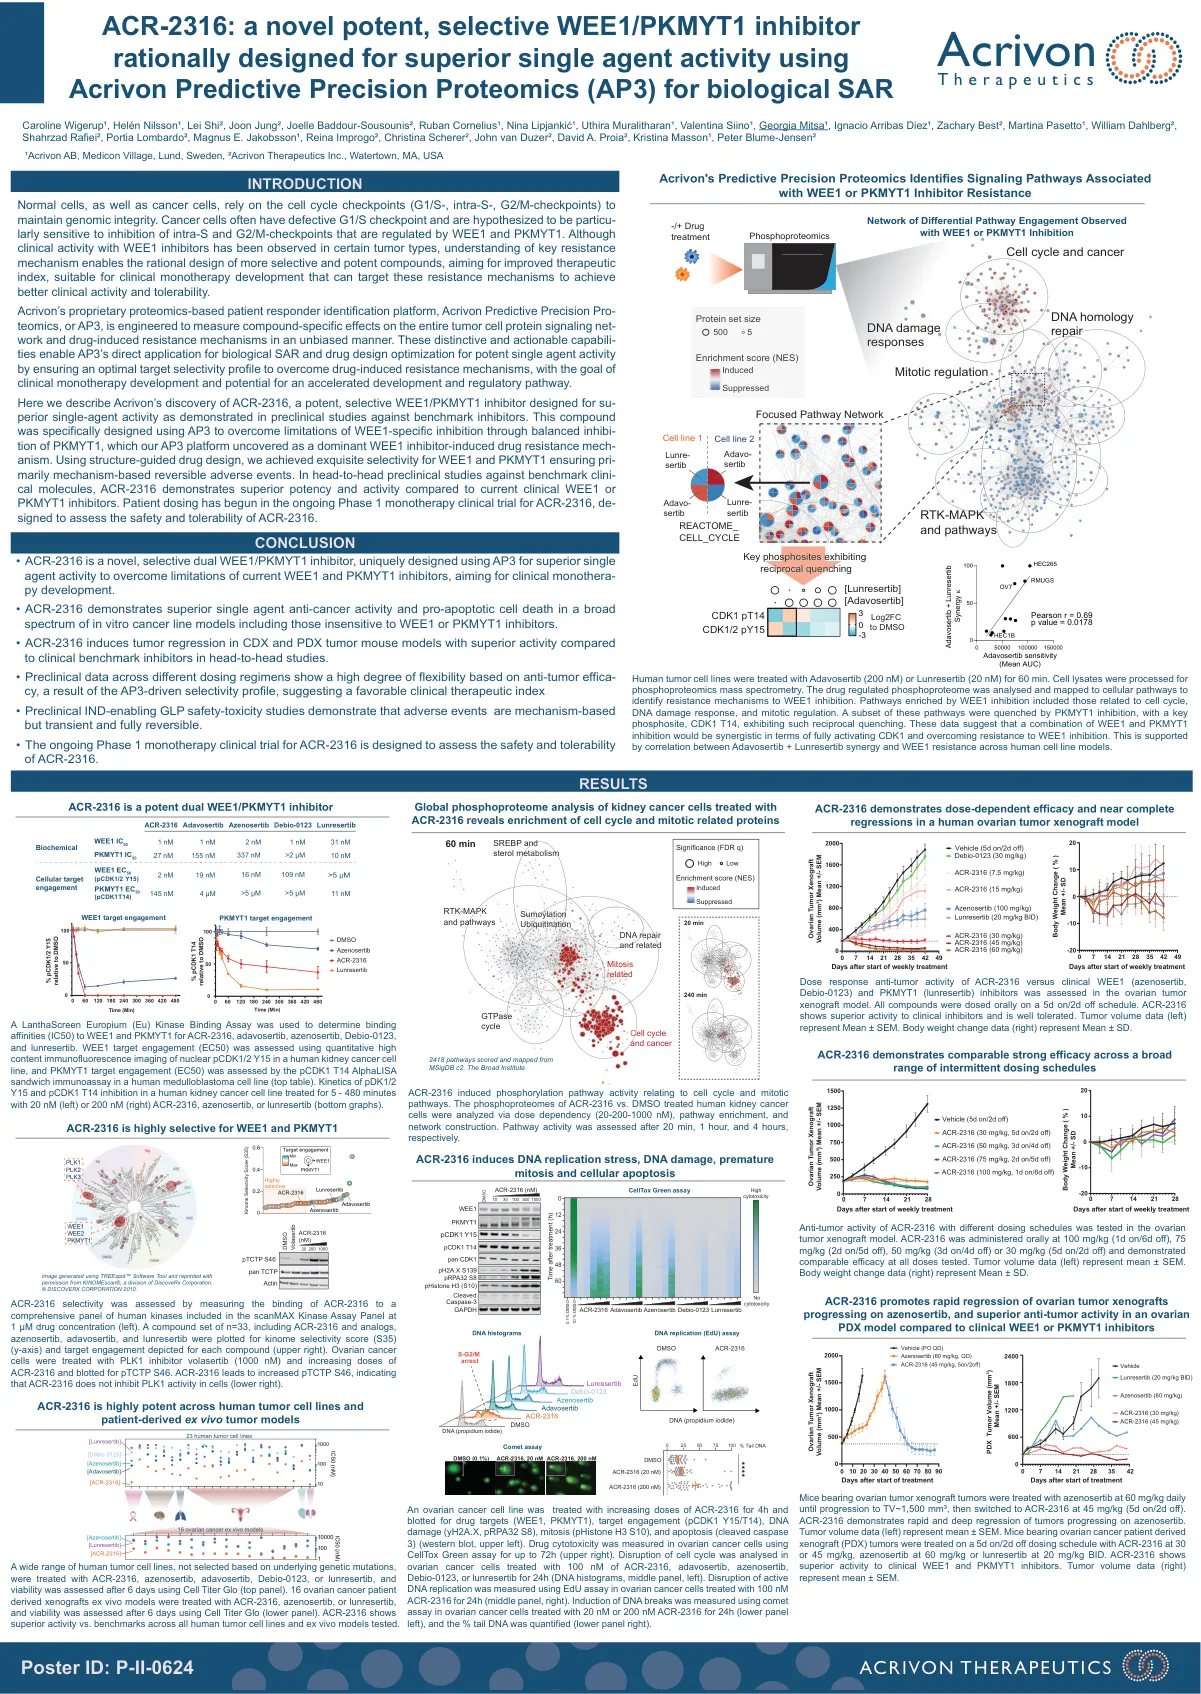
ACR-2316:一种新型强效、选择性 WEE1/PKMYT1 抑制剂,采用 Acrivon Predictive Precision Pr 合理设计,具有优异的单药活性
这里我们描述了 Acrivon 发现的 ACR-2316,它是一种强效、选择性 WEE1/PKMYT1 抑制剂,临床前研究表明其单药活性优于基准抑制剂。该化合物是使用 AP3 专门设计的,通过平衡抑制 PKMYT1 来克服 WEE1 特异性抑制的局限性,我们的 AP3 平台发现这是 WEE1 抑制剂诱导的主要耐药机制。通过结构引导的药物设计,我们实现了对 WEE1 和 PKMYT1 的精确选择性,确保了主要基于机制的可逆性不良事件。在与基准临床分子的头对头临床前研究中,ACR-2316 与目前的临床 WEE1 或 PKMYT1 抑制剂相比表现出更优异的效力和活性。正在进行的 ACR-2316 单药疗法临床试验的患者给药已经开始,旨在评估 ACR-2316 的安全性和耐受性。
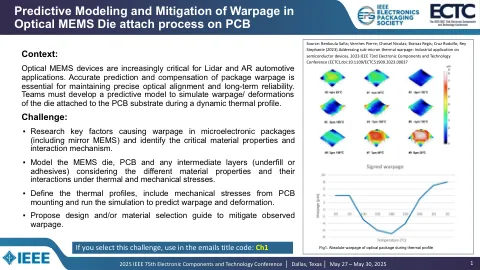
光学 MEMS 芯片在 PCB 上的贴装工艺中的翘曲预测建模与缓解
光学 MEMS 器件对于激光雷达和 AR 汽车应用越来越重要。准确预测和补偿封装翘曲对于保持精确的光学对准和长期可靠性至关重要。团队必须开发一个预测模型来模拟动态热分布期间附着在 PCB 基板上的芯片的翘曲/变形。
创新的预测量子计算机建模
世纪,在量子级别上开发有效的工具是相当多的,以提高数据的确定性和互操作性。量子计算机以量子力学为基本的原理,即使我们正处于开发的开始,仍然有望带来惊喜。Quantum计算机是唯一可以实现指数加速经典compoter的计算模型。量子计算机当前面临的主要挑战包括增加或减少给定系统的量子数量,同时管理以保留量置的属性和量子系统的纠缠状态,以通过适当的量子算法执行数据操作。在本文中,我们将概述量子计算机,将描述加密的演变以及与量子计算机的计算性能,效率和预测性建模有关的理论。原型和量子模拟算法将提出改善新量子宇宙的寿命。