
XiaoMi-AI文件搜索系统
World File Search SystemPrior

sta提交 - 国家科学与研究优先事项
澳大利亚必须培养其高技能的STEM劳动力。在研究职业中,挑战尤其严重,在STEM研究职业的最早阶段,不安全的工作系统破裂,推动了出色的人才。这造成了巨大的人为损失,目前成千上万的科学研究人员与争夺有限的竞争赠款资金库的系统也一样,有效地在短时间内不断地重新申请自己的工作。当前的系统是一个壮观的“自身目标”,破坏了澳大利亚迫切需要维护我们现有的出色科学人才并提高民族生产力。我们需要以有吸引力的职业安全来召集更多我们出色的澳大利亚科学人才之家。我们应该设定一个雄心勃勃的新目标,以拥有更多的
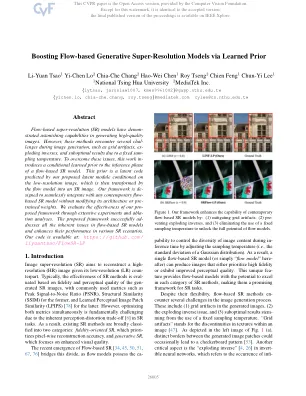
通过学习的先验
基于流量的超分辨率(SR)模型在生成高质量图像方面具有令人惊讶的功能。然而,这些方法在图像产生过程中遇到了几个challenges,例如网格伪像,进行倒置和由于固定的Sam固定温度而导致的次优结果。为了克服这些问题,这项工作涉及基于流量SR模型的推断阶段之前学到的条件。此先验是我们所提出的潜在模块预测的潜在代码,该模块在低分辨率图像上进行了条件,然后将流量模型转换为SR图像。我们的框架被签署为与任何基于当代流量的SR模型无缝集成,而无需修改其体系结构或经过预先训练的权重。我们通过广泛的实验和ABLATION分析来评估我们提出的框架的有效性。所提出的框架成功地为所有固有的问题结合了基于流的SR模型,并在各种SR场景中提高了其性能。我们的代码可在以下网址提供:https://github.com/ liyuantsao/flowsr-lp

提升个性化护理事先授权清单CY2024生效日期:3/01/2024确定覆盖范围时,特定的福利计划会
Prior Authorization not required for Mastectomy/Breast Reconstruction for the following Diagnosis codes: C50.011,C50.012,C50.019,C50.021, C50.022,C50.029,C50.111,C50.112,C50.119,C50.121, C50.122, C50.129,C50.211,C50.212,C50.219,C50.221, C50.222, C50.229,C50.311,C50.312,C50.319,C50.321, C50.322,C50.329,C50.411 ,C50.412,C50.419,C50.421, C50.422,C50.429,C50.511,C50.512,C50.519,C50。521,C50.522,C50.529,C50.611,C50.612,C50.619,C50。621.C50.622,C50.629,C50.811,C50.812,C50.819,C50。 821,C50.822,C50.829,C50.911,C50.912,C50.919,C50。 921,C50.922,C50.929,C79.81,D05.00,D05.01,D05.02,D05.10,D05.11,D05.11,D05.12,D05.80,D05.81,D05.81,D05.82,D05.82,D05,D05。 90,D05.91,D05.92,D48.61,D48.62,I97.2,N65.0,N65.1,Q79.8.T85.43XA,T85.43XD,T85.43XD,T85.43XS,Z42.1,Z45.811,Z45.811,Z45.811 ,, Z45.812,Z45.811,Z45.819,Z85.3,Z90.10,Z90.11,Z90。 12,Z90.13621.C50.622,C50.629,C50.811,C50.812,C50.819,C50。821,C50.822,C50.829,C50.911,C50.912,C50.919,C50。 921,C50.922,C50.929,C79.81,D05.00,D05.01,D05.02,D05.10,D05.11,D05.11,D05.12,D05.80,D05.81,D05.81,D05.82,D05.82,D05,D05。 90,D05.91,D05.92,D48.61,D48.62,I97.2,N65.0,N65.1,Q79.8.T85.43XA,T85.43XD,T85.43XD,T85.43XS,Z42.1,Z45.811,Z45.811,Z45.811 ,, Z45.812,Z45.811,Z45.819,Z85.3,Z90.10,Z90.11,Z90。 12,Z90.13821,C50.822,C50.829,C50.911,C50.912,C50.919,C50。921,C50.922,C50.929,C79.81,D05.00,D05.01,D05.02,D05.10,D05.11,D05.11,D05.12,D05.80,D05.81,D05.81,D05.82,D05.82,D05,D05。90,D05.91,D05.92,D48.61,D48.62,I97.2,N65.0,N65.1,Q79.8.T85.43XA,T85.43XD,T85.43XD,T85.43XS,Z42.1,Z45.811,Z45.811,Z45.811 ,, Z45.812,Z45.811,Z45.819,Z85.3,Z90.10,Z90.11,Z90。12,Z90.13
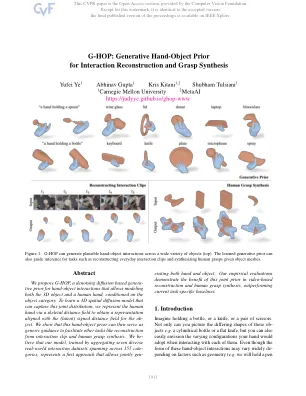
g-hop:相互作用重建的生成性手动对象和掌握合成
和一个锅的不同)或意图(例如通过刀与使用它进行切割),我们人类可以毫不费力地描绘出与日常生活中日常物体的这种互动。在这项工作中,我们的目标是构建一个可以同样生成合理的手动配置的计算系统。具体来说,我们学习了一个基于扩散的常规模型,该模型捕获了3D相互作用期间手和对象的关节分布。给定一个类别的描述,例如“握着板的手”,我们的生成模型可以合成人手的相对配置和表达(见图1个顶部)。我们解决的一个关键问题是,该模型是什么好的HOI表示。通常通过空间(签名)距离场来描述对象形状,但人的手通常是通过由发音变量控制的参数网格建模的。我们提出了一个均匀的HOI表示,而不是在生成模型中对这些不同的代表进行建模,并表明这允许学习一个共同生成手和对象的3D扩散模型。除了能够合成各种合理的手和物体形状的综合外,我们的扩散模型还可以在跨任务的辅助推理之前作为通用,而这种表示是所需的输出。例如,重建或预测相互作用的问题对于旨在向人类学习的机器人或试图帮助他们的虚拟助手来说是核心重要性。重建的视频重新投影错误)或约束(例如我们考虑了这些行沿着这些行的两个经过深入研究的任务:i)从日常交互剪辑中重建3D手对象形状,ii)鉴于任意对象网格,合成了合理的人类grasps。为了利用学到的生成模型作为推论的先验,我们注意到我们的扩散模型允许在任何手动对象配置给定的(近似)log-likelihood梯度计算(近似)log-likelihoodhoodhood。我们将其纳入优化框架中,该框架结合了先前的基于可能性的指南与特定于任务的目标(例如已知对象网格的合成)推理。虽然理解手动相互作用是一个非常流行的研究领域,但现实世界中的数据集限制了3D中这种相互作用的限制仍然很少。因此,我们汇总了7种不同的现实世界交互数据集,从而导致157个对象类别的相互作用长期收集,并在这些范围内训练共享模型。据我们所知,我们的工作代表了第一个可以共同生成手和对象的生成模型,并且我们表明它允许综合跨类别的各种手动相互作用。此外,我们还经验评估了基于视频的重建和人类掌握合成的任务的先前指导的推断,并发现我们所学的先验可以帮助完成这两个任务,甚至可以改善特定于特定于任务的状态方法。

立法优先事项2025
CCAN行动基金立法优先事项2025基金清洁运输(HB1791&SB1225)运输是弗吉尼亚州气候变化的最大贡献者,占排放量的50%以上。虽然联邦资金和私人市场将在主要高速公路走廊沿线建立电动汽车充电基础设施,但该州必须投资于农村和低收入地区的基础设施为基础设施提供费用,以确保当地居民可以从EVS中受益,并且这些地区仍然可以为游客提供,从而支持我们许多风景和农村地区的重要旅游业。Support Community Renewable Energy Programs ( HB1883 & SB1040 ; HB2266 ; HB2346 & SB1100 ; SB853 & HB2356 ) Small-scale clean energy resources like rooftop and residential battery storage can play a major role in our clean energy future, but Virginia currently lacks the program infrastructure to coordinate resource integration.国家应创建程序,允许公用事业汇总和灵活地派遣DER,以帮助解决需求的峰值(HB2346&SB),从而复制昂贵和污染气峰植物的灵活性。这应该与更多的储存激励措施,并为《弗吉尼亚清洁经济法》(HB1883&SB1040)进行更大的驱动力,以释放其全部潜力。国家还必须实施改革,以促进小规模资源的负担得起的互连(HB2266),并确保在没有联邦领导层的情况下,清洁能源工作就能获得公平的工资(HB2356&SB853)。1然而,越来越多的地区受到严格限制或禁止的太阳能发展,项目否认率正在迅速加速。改革太阳能选址(HB2126 / SB1190)91%的弗吉尼亚州认为土地所有者应该有权在其土地上建立太阳能项目,而85%的地方反对地方政府限制了财产权,将禁令放在太阳能发展上。弗吉尼亚州没有大量的公用事业规模的太阳能建筑物,这是最便宜的电力来源。已经,公用事业正在转向新的,污染化石燃料的产生,以满足飙升的需求。国家必须通过在批准过程中包括具有专业知识和环境影响的客观决策者,并围绕当地限制太阳能开发的能力设置参数,使国家必须将太阳能允许定义。极端天气救济法(HB2233 / SB1123)< / div>

sgd:街道视图综合与高斯裂纹和扩散先验
为了自主驾驶模拟,早期尝试[8,32,35]部署游戏引擎来渲染图像。它不仅需要耗时的过程来重建虚拟场景,而且还需要以低现实主义的形式产生结果。,用于新型视图Synthesis(NVS)的神经渲染技术,例如神经辐射场(NERF)[21]和3D高斯分裂(3DGS)[14],用于同步,以使照片现实主义的街道视图进行同步。当前的研究[4、10、20、23、28、39、43、47、48、51、59]主要是街道视图合成中面临的两个挑战:无界场景的重建和染色体对象的建模。尽管已经取得了令人兴奋的进度,但在现有作品中尚未很好地探索评估重建质量的关键问题。众所周知,理想的场景仿真系统应具有高质量的自由视线渲染的能力。目前的作品通常采用从vehicle捕获而在训练阶段却看不见的观点(例如图。1),同时忽略了偏离训练观点的小说观点(例如图。1)。处理这些新颖的观点时,呈现质量的降低明显降低,对现有作品的模糊和伪像,如图1。此问题归因于车辆收集的图像的固有约束视图。训练图像通常沿着车辆的行驶方向捕获,并以车辆的车道为中心。由于车辆的快速行驶速度,框架之间的超偏度有限,因此不允许对现场中的物体进行全面的多视觉观察。因此,可以从稀疏视图中将自动驾驶的街道视图综合任务理解为重建问题。

2024-2025 CRA QUAD纸:优先考虑计算研究以授权和保护弱势群体
弱势群体,例如儿童,老年人,农村人群,残疾人和LGBTQ+社区,通常具有相互的身份,可以扩大挑战,包括残疾(4人中的1人),家庭暴力(1人)(4分之一)和贫困(1分之一)。这些问题需要创新的解决方案,以保护和增强弱势个人的权力。美国已经采取了联邦援助计划的反应,以支持有需要的人和特定人口统计的政策,这些政策减轻了特殊团体的艰辛,同时使他人受益。例如,遏制在人行道上切割(《美国残疾人法》第二次)使出行问题的人以及推动婴儿推车或运输物品的人受益。技术可访问性要求(1973年的《康复法》第508条)帮助人们随着时间的推移或不同情况下的能力变化(例如,在大声环境中的封闭字幕)变化。这些计划强调了我们国家致力于支持弱势个人的承诺,同时使所有人受益。

2025战略计划:资源和优先事项
●2.6股权和卓越的领先优势:评估ELH经理的当前培训/资源,研究管理愿景和开发经理技能的策略(在LEA和学校一级),确定出色的经理人的核心竞争力;设计一种专业发展策略以系统地建立管理能力
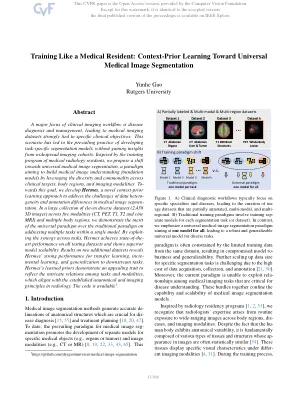
像医学居民一样培训:对通用医学图像分割的上下文学习
临床成像工作流的主要重点是疾病诊断和管理,导致医学成像数据集与特定的临床目标密切相关。这种情况导致了开发特定于任务的分割模型的主要实践,而没有从广泛的成像群中获得见解。受到医学放射学居民培训计划的启发,我们提出了向普遍医学图像分割的转变,旨在通过利用临床目标,身体区域和成像方式的多样性和共同点来建立医学图像理解基础模型的范式。div of这个目标,我们开发了爱马仕,一种新颖的上下文 - 学习方法,以应对医学图像segmentation中数据杂基的挑战和注释差异。在五种模式(CT,PET,T1,T2和Cine MRI)和多个身体区域的大量各种数据集(2,438个3D图像)中,我们证明了通用范式比传统范式在单个模型中解决多个任务的传统范式的优点。通过跨任务的协同作用,爱马仕在所有测试数据集中都能达到最先进的性能,并显示出卓越的模型可伸缩性。其他两个数据集中的结果揭示了爱马仕在转移学习,分裂学习和对下游任务的概括方面的出色表现。爱马仕(Hermes)博学的先生展示了一个具有吸引力的特征,以反映任务和方式之间的复杂关系,这与既定的放射学解剖学和成像原则相吻合。代码可用1。

gpld3d:通过执行几何学和物理先验
扩散概率模型(DDPM)[39,40],通过开发合适的3D表示,例如,体积网格[50],点云[3,53],三角形网格[24,32],隐式含量[24,32],隐式代表[12,28,36,36,36,36,56,36,56,36,36,36,56)。但是,这些生成模型的一个共同主题是匹配由训练数据定义的经验分布以及从潜在空间的先前分布中得出的诱导分布。这些方法在3D域中对下游应用程序至关重要的3D域中没有明确模型。考虑使用隐式形状代表的许多状态形状发生器。合成形状通常具有断开的作品,并具有其他物理稳定性和几何可行性的问题。现有技术的一个主要问题是,他们只看到培训实例,这是一组非常稀疏的样本。但是,它们没有对合成实例的几何和物理特性进行建模。这种问题不容易通过开发合适的神经代表来解决。随着人造形状具有多种拓扑结构,在可以对不同拓扑结构建模的代表下执行这些属性,例如隐式表面和点云仍然非常具有挑战性。在本文中,我们介绍了一种名为GPLD3D的新颖方法,该方法极大地增强了合成形状的几何学性和物理稳定性。考虑一个预先训练的生成模型,该模型将潜在空间映射到形状空间。我们将潜在扩散范式[12,34,36,56]证明是一种最先进的形状基因产生模型。与训练一个扩散模型不同,该模型将潜在空间的高斯分布映射到由训练形状的潜在代码定义的经验分布,我们介绍了一个潜在代码的优质检查器,以定义潜在空间的连续正规化分布。此质量检查器集成了一个学到的功能,该功能量化了合成形状的几何可行性评分以及量化其物理稳定性评分的刚度ma-Trix的光谱特性。我们展示了如何扩展最新的扩散框架EDM [20],以整合数据分布和学习质量的denoising网络的质量检查器。关键贡献是一种原则性的方法,它决定了数据分散的损失条款与不同噪声水平的质量检查器之间的权衡参数。我们已经评估了shapenet-v2上GPLD3D的性能[6]。实验结果表明,在多个指标上,GPLD3D显着优于最先进的形状发生器。我们还提出了一项消融研究,以证明合并质量检查器并优化训练损失的超参数的重要性。