
XiaoMi-AI文件搜索系统
World File Search SystemRobot

颠覆人机互动中的性别规范
本文介绍了一种跨性别包容的人工智能立场,即“行动人工智能”(eAI)。人工智能设计是一种体现人类文化和价值观的人类社会文化实践。不具代表性的人工智能设计可能会导致社会边缘化。第 1 节借鉴激进的行动主义,概述了具体文化实践。第 2 节探讨了跨性别如何作为一种社会文化实践与技术科学交织在一起。第 3 节重点介绍了在人工智能中机器人与人类互动的具体情况下颠覆性别规范。最后,第 4 节确定了四个道德载体:可解释性、公平性、透明度和可审计性,以便在开发性别包容的人工智能时采取跨性别包容的立场,并颠覆机器人设计中现有的性别规范。
10月26日 - nov。 1个定制的移动机器人通讯
Scitech摘要简介整个网络 - 10月26日 - NOV。 1次适用于移动机器人中国专利新闻的四轮独立悬架系统授予的中国专利赠款|星期五,2024年11月1日


每天都是新的一天!
A.监视和记录学生的进度B.提供并维持有序的课堂环境C.与协调员,同伴,老师和支持人员进行独立和合作的工作D.可在夏季机器人的开始前一周参加一周的员工会议E.可以在整个两周内工作的能力。性取向或跨性别的认同,残疾,年龄,宗教,身高,体重,婚姻或家庭地位,军事地位,祖先,遗传信息或任何其他法律保护类别,包括就业机会,包括就业机会。犯罪记录按照州法律和董事会政策进行检查,在被指纹并通过犯罪记录审查之前,任何人都不得雇用任何人与儿童联系。本职位描述中包含的信息是为了遵守《美国残疾人法》(A.D.A.)并不是该职位履行的职责的详尽清单。目前担任此职位的个人履行了其他职责,可以分配其他职责。Application Deadline: March 21, 2025 Employment Dates: Meeting: July 1, 2025, Summer School dates: July 7, 2025 - July 31, 2025 Salary: $2,500.00 for the four weeks Apply To: To be considered as a candidate, you must submit by the deadline a letter of interest stating rationale for applying and qualifications for the position to: Sherri Simmons, Human Resources ssimmons@gulllakecs.org ph:269/548-3415

2024 ROBOTX的自主海洋系统...
I。多亏了不断增长的支持,阿莫尔(Amore)从入门级团队发展到了一支竞争激烈的球队,在比赛期间始终进入决赛,在Roboboat 2024和Virtual Robotx 2023中排名前五。Amore的工作涵盖了四个工程高级设计项目,研究课程,与其他机器人机构的国际合作,以及在北美大湖地区的机器人技术和生物学上发表的学术研究[1],[2]。

机器人空间感知的场景表示
机器人及时通过传感器数据构建持久,准确且可操作的模型的能力是自主操作的范围。在将世界表示为点云可能足以进行本地化时,避免障碍物需要更密集的场景表示形式。另一方面,更高级别的语义信息通常对于分解必要的步骤来完成一项复杂的任务,例如烹饪,自主是至关重要的。因此,迫在眉睫的问题是,手头机器人任务的合适场景表示是什么?这项调查提供了对关键方法和框架的全面回顾,这在机器人空间感知领域推动了进步,并特别关注了代表的历史演变和当前的趋势。通过将场景建模技术分类为三种主要类型(公式,公式和指标 - 语言流行),我们讨论了空间启示框架正在从构建世界的纯几何模型转变为更高级的数据结构的方式,这些模型包括更高级别的概念,例如对象实例和位置的概念。特别重点是实时同时定位和映射(SLAM)的方法,它们与深度学习的集成,以增强了鲁棒性和场景的理解,以及它们处理场景动态性的能力,作为当今驾驶Robotics研究的一些最热门的主题。我们在讨论方面的挑战和未来的研究方向的讨论中进行了结论,以建立适合长期自治的强大而可扩展的空间感知系统。


自主机器人技术中的探索性实验
摘要关于实验方法的辩论,其作用,限制以及其可能的应用程序最近在自主机器人技术中引起了人们的关注。,如果从一方面,诸如可重复性和重复性的经典实验原理,它是发展该研究领域良好实验实践的灵感,另一方面,一些最新的分析证明了严格的实验方法尚未完全是该社区研究习惯的全部。在本文中,为了给出一部分自主机器人技术中当前的体验实践的理由,这些实践在传统的受控实验概念下无法令人满意地容纳,我们将不再进行探索实验。在这种情况下进行的探索性实验应作为在没有适当理论或理论背景的情况下进行的一种调查形式,在这种情况下,从一开始就无法完全管理对实验因素的控制。我们表明,这一概念源于(并得到)对大量论文样本中报道的实验活动的分析,这些论文已在两个最大,最重要的机器人研究会议上获得了奖励。
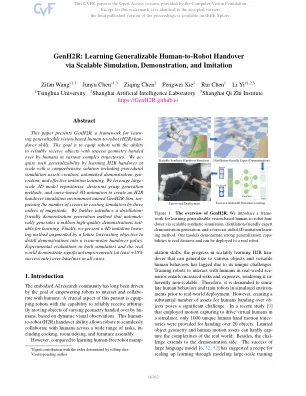
genh2r:通过可扩展的模拟演示和模仿
本文介绍了GenH2R,这是一个学习基于远见的人类到机器人(H2R)han-dover技能的框架。目标是为机器人配备能够以各种复杂轨迹的人类传递的几何形状可靠接收对象。我们通过通过全面的解决方案进行大规模学习H2R移交,包括程序模拟资产创建,自动演示式概述和有效的模仿学习。我们利用大型3D模型存储库,敏感的GRASP生成方法和基于曲线的3D动画来创建名为GenH2R-SIM的H2R交换模拟环境,并通过三个尺度级传递了现有模拟器中现有模拟器中的场景数量。我们进一步引入了一种蒸馏友好的演示生成方法,该方法自动产生了一百万个适合学习的高质量演示。最后,我们提出了一种4D模仿的学习方法,该方法通过将来的预测目标增强,以将示范示例提炼为视觉运动切换政策。在所有情况下,模拟器和现实世界中的实验评估都表现出比基线的显着提高(至少 +10%的成功率)。

世界/亚洲首个在金医院进行的深脑刺激的植入
进一步补充说,secunderabad Kims Hospitals Dhanunjaya Rao Ginjupally博士,立体定向和功能性神经外科医院说:“这些毫米的分数可以对深脑刺激的有效性和安全性产生很大的差异。如果没有将电极植入正确的位置,则神经外科医生可能必须多次穿透大脑,这增加了除多个编程和铅重新定位外出血的风险。但是,如果将电极植入正确的位置,则效果是压倒性的,同时最大程度地减少了去医院的风险和重新审视。”