
XiaoMi-AI文件搜索系统
World File Search SystemRobotic
10月26日 - nov。 1个定制的移动机器人通讯
Scitech摘要简介整个网络 - 10月26日 - NOV。 1次适用于移动机器人中国专利新闻的四轮独立悬架系统授予的中国专利赠款|星期五,2024年11月1日

粒度:使用粒状材料进行机器人任务的高性能模拟
摘要 - 植物材料对行星科学,建筑和制造业中许多机器人任务的关键兴趣。但是,颗粒材料的动力学很复杂,并且通常在计算上非常昂贵。我们提出了一组方法和一个用于快速模拟图形处理单元(GPU)的颗粒材料的系统,并表明该模拟足够快,可以通过增强学习算法进行基础培训,目前需要许多动力学样本才能实现可接受的性能。我们的方法模型使用隐式时间播放方法进行多体刚性接触的颗粒材料动力学,以及算法技术,用于在粒子对和任意形成的刚体之间和任意形状的刚体之间的有效并行碰撞检测,以及用于最小化Warp Divergence的编程技术,以最大程度地构建单层构造(构建多项)。我们在针对机器人任务的几个环境上展示了我们的仿真系统,并将模拟器作为开源工具发布。
2024-2025 CRA QUAD论文:对下一代机器人技术劳动力
虽然有些机器人教育计划可用于小学和中学生(例如,Botball,First和vex),这些计划通常作为补充活动提供,通常需要额外的费用,并且需要留在放学后。因此,这些计划通常仅受益于狭窄的学生。机器人教育目前只达到一小部分学生,为了我们的国家,必须使社会更广泛的部分可以进入。简单的机器人(例如Arduino Bots)可以像图形计算器一样廉价,并为学生提供动手的介绍性电气和机械工程经验,以及编码和理解机器人视觉。对幼儿园像幼儿园一样年轻的儿童的教育机器人学计划存在,但他们并未融入课程中。从小就激发了我们国家青年的机器人的创造性和智力兴趣对于维持机器人技术的劳动力并保留美国在机器人技术和AI开发方面的领导才能至关重要。

肯尼亚 2023 年机器人和人工智能社会法案
国会法案规定成立肯尼亚机器人和人工智能协会;规定其职能和权力;促进肯尼亚共和国境内机器人和人工智能技术负责任和合乎道德的发展和应用;并用于相关目的。
ryan l. truby,博士 - 机器人与生物系统中心
材料研究学会研究生金奖,材料研究学会,2017 年秋季年会美国国家科学基金会 Vizzies 科学可视化奖,Octobot 摄影作品大众选择奖,2017 美国国家科学基金会研究生研究奖学金,2012-2015 乔治 H. 米切尔学术卓越奖,德克萨斯大学奥斯汀分校,2012 德克萨斯大学奥斯汀分校学院理事会月度本科生研究员,2012 德克萨斯大学奥斯汀分校本科生研究奖学金,2011 初级研究员,德克萨斯大学奥斯汀分校初级研究员荣誉计划,2009-2012 大学学者,德克萨斯大学奥斯汀分校考克雷尔工程学院,2009 和 2010德克萨斯大学奥斯汀分校,2007 年至 2012 年十个学期中的九个学期

认知灵感的反应性机器人的推理
摘要。在自然环境中具有综合性运作的情境意识到的人工药物面临着几个挑战:空间意识,对象效果检测,动态变化和不可预测性。一个关键的挑战是代理商识别和监视与其目标有关的环境要素的能力。我们的研究介绍了一种用于反应性机器人技术的神经符号模块化体系结构。我们的系统结合了在环境和图像处理技术(如光流)上执行对象识别的神经组件,以及符号表示和推理。通过将图像示意性知识整合在本体论结构中,推理系统基于体现认知范式的基础。该本体可用于创建有关感知系统的查询,决定符合的问题,并推断从感知数据中得出的实体功能。推理和图像处理的组合允许代理对正常操作的看法,并发现针对特定相互作用中涉及的对象的一部分的新概念。发现的概念允许机器人自主获取培训数据并只是其符号的感知来识别零件,并通过将搜索重点放在这些相关对象的零件上,从而为更复杂的任务进行计划。我们在模拟世界中演示了我们的方法,在模拟世界中,代理商学会了识别涉及支持关系的对象的一部分。虽然代理商最初没有概念,但通过观察从钩子上悬挂的支持对象的示例,但它学会了认识到建立支持所涉及的部分并能够计划支持关系的建立/破坏。这可以通过系统的方式通过观察来扩展其知识的能力,并说明了将深层推理与动态设置中的反应性机器人技术相结合的潜力。


世界/亚洲首个在金医院进行的深脑刺激的植入
进一步补充说,secunderabad Kims Hospitals Dhanunjaya Rao Ginjupally博士,立体定向和功能性神经外科医院说:“这些毫米的分数可以对深脑刺激的有效性和安全性产生很大的差异。如果没有将电极植入正确的位置,则神经外科医生可能必须多次穿透大脑,这增加了除多个编程和铅重新定位外出血的风险。但是,如果将电极植入正确的位置,则效果是压倒性的,同时最大程度地减少了去医院的风险和重新审视。”
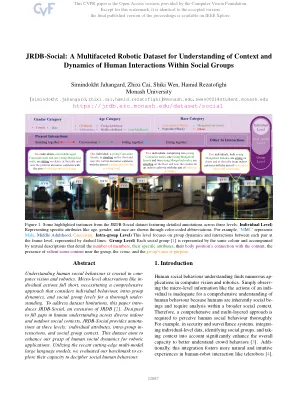
JRDB-Social:一个多方面的机器人数据集,用于理解社会群体内人类互动的上下文和动态
了解人类的社会行为对于综合愿景和机器人技术至关重要。微观的观察(例如,分裂行动)不足,需要采取一种全面的方法来考虑个人行为,组内动态和社会群体层次,以彻底理解。要解决数据集限制,本文引入了JRDB-Social,JRDB的扩展[2]。旨在填补跨室内和室外社会环境的人类理解的空白,JRDB-Social提供了三个层次的注释:个体属性,组内侵入和社会群体环境。该数据集旨在增强我们对机器人应用的人类社会动态的理解。利用最近的尖端多模式大型语言模型,我们评估了我们的基准,以表达其破译社会人类行为的能力。

[Roscon de 2023]使用ROS 2和Modern Gazebo学习机器人技术基础
● gz-physics physics engines ( Bullet , DART , TPE ) ● gz-rendering rendering ( OGRE ) ● gz-sensors sensor simulation ● gz-gui GUI ● Many existing systems and example worlds ● Custom systems (plugins) ● Fuel simulation models