
XiaoMi-AI文件搜索系统
World File Search SystemScaling

初始环境考试印度:扩展...
ADB - Asian Development Bank AMC - Annual Maintenance Contract CEMP - Construction Environment Management Plan CFL - Compact Fluorescent Lamp CPCB - Central Pollution Control Board DDR - Due Diligence Report DISCOMs - Distribution Companies EA - Executing Agency EARF - Environmental Assessment and Review Framework EESL - Energy Efficiency Services Limited EHSS - Environmental, Health, Safety and Social EIA - Environmental Impact Assessment EMP - Environmental Management Plan ESCO - Energy Service Company ESMU - Environmental and Social Management Unit FI - Financial Intermediary GEF - Global Environment Facility GoI - Government of India GRC - Grievance Redress Committee GRM - Grievance Redress Mechanism IEE - Initial Environmental Examination LED - Light-Emitting Diode MoEF&CC - Ministry of Environment, Forest and Climate Change MW - Mega Watt NMEEE - National Mission on Enhanced Energy Efficiency OEM - Original Equipment Manufacturer PMU - Project Management Unit QPR -季度进度报告REA-快速环境评估SDU-可持续发展单元SPCB-州污染控制委员会SPS-保障政策声明TSDF-治疗,存储和处置设施ULB ULB - 城市本地机构

孟加拉国扩大可再生能源项目 (...
2. 组件 1 – Feni 公用事业级太阳能光伏:孟加拉国电力公司 (EGCB) 位于 Feni Sonagazi 的 50 兆瓦 (MW) 太阳能光伏 (PV) 电厂正在由工程、采购和施工 (EPC) 承包商建设,由业主工程师 (OE) 监督。由于 EPC 合同成本低于评估估计,包括投标竞争非常激烈,并且太阳能光伏成本持续下降,该项目节省了高达 2300 万美元。EGCB 已要求并评估了 EPC 的变更单提案,以将电厂规模从 50 兆瓦扩大到约 75 兆瓦。银行于 2022 年 9 月 16 日对拟议的 EPC 合同修订表示不反对。EGCB 还将提交 OE 合同修订供银行审查。更大的电厂规模将需要在项目区域添加一些 EGCB 已经拥有的直接相邻土地。扩建后的工厂将需要大约三个月的时间才能完工,并有望在 2023 年 7 月完成,即在项目寿命内完成。

扩展负责任的人工智能解决方案
重要的是,符合负责任的人工智能 (RAI) 最佳实践并具有积极社会环境影响的人工智能系统应得到支持,以发展并惠及可能从中受益的潜在用户和社区。然而,新兴的人工智能项目在实际实施 RAI 原则以及扩展方面遇到了挑战。RAI 的主要挑战包括减轻偏见和歧视、确保代表性和情境适当性、流程和结果的透明度和可解释性、维护人权以及确保人工智能不会重现或加剧不平等。RAI 的框架已经激增,但往往停留在高水平,没有在各种用途和情境中实施的技术指南。同时,扩展过程本身可能会给实现或保持 RAI 遵守带来障碍和复杂性。

在东非学校推广清洁烹饪
在东非,学校广泛使用木柴做饭已成为一个严重的环境和经济问题。仅肯尼亚的教育部门每年就消耗了惊人的1000万棵树,突显了其对当地森林和生物多样性的严重影响。在整个地区,大约90%的公立学校依赖木柴,这是森林砍伐的重要原因。据《自然肯尼亚》报道,一所学校每年可以砍伐多达56英亩的森林来满足其做饭需求。学校使用木柴是森林砍伐的重要原因,高需求导致每年森林覆盖率大幅下降。根据Energy4Impact的数据,乌干达的森林正以每年2.6%的惊人速度减少,是全球最高的速度之一,对该国未来几十年的森林覆盖构成严重威胁。在坦桑尼亚,近 83% 的能源来自木柴和木炭等生物质来源,这种依赖在学校尤为突出。例如,曼雅拉小学以前每月消耗约 10 拖拉机的木柴,成本约为 640 美元。努力引入更有效的能源,
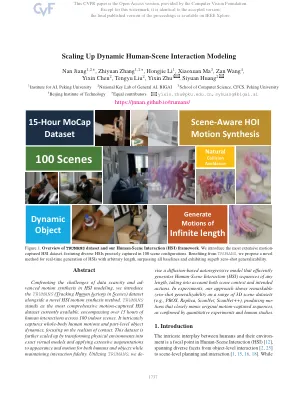
扩展动态的人类场景相互作用建模
已经取得了显着的迈进,该领域显然是由于缺乏高质量数据集而导致的。早期数据集(如Pigraphs [39]和Prox [16])启动了探索,但受到可扩展性和数据质量的约束。MOCAP数据集[14,30]使用Vicon等复杂的设备优先考虑高质量的人类运动限制。但是,他们通常缺乏捕获多样化和沉浸式的HSI。通过RGBD视频录制的可扩展数据集提供了更广泛的实用程序,但受到人类姿势和对象跟踪质量较低的阻碍。合成数据集的出现[1,3,4,55]提供了成本效率和适应性,但无法封装完整的现实HSI频谱,尤其是在捕获动态3D触点和对象跟踪时。为了应对这些挑战,这项工作首先引入了trumans(t rack hum a um a u u u u u u u u u u u u u u a ctio n s in s cenes)数据集。Trumans成为最广泛的运动捕获HSI数据集,涵盖了15个小时以上15个小时的室内场景中的各种相互作用。它捕获了全身的人类动作和部分级别的对象动力学,重点是接触的现实主义。通过将物理环境复制到准确的虚拟模型中,可以进一步增强此数据集。外观和运动的广泛增强都应用于人类和物体,以确保相互作用的高度有限。接下来,我们设计了一个计算模型,通过将场景和动作作为条件同时采取行动来应对上述挑战。我们对杜鲁士数据集和运动合成方法进行了全面的交叉评估。特别是,我们的模型采用自回归的条件扩散,场景和动作嵌入作为征用输入,能够产生任意长度的运动。为了整合场景上下文,我们通过在本地化的基础上查询全局场景的占用来开发有效的场景感知者,这在导航杂乱的场景时表现出了3D感知的碰撞避免的强大效率。为了将框架的动作标签合并为条件,我们将时间特征集成到动作片段中,使模型在粘附在给定的动作标签时随时接受指令。场景和动作条件的这种双重整合增强了我们方法的可控性,为在3D场景中合成合理的长期运动提供了细微的界面。将trumans与现有人物进行比较,我们证明了杜鲁士人明显提高了最先进的方法的性能。此外,我们的方法在定性和定量上进行了评估,超过了现有的运动综合方法,其质量和零击性能力在看不见的3D场景上,非常接近原始运动捕获数据的质量。除了运动合成之外,杜鲁士人已经针对人类的姿势和接触估计任务进行了基准测试,证明了其多功能性并将其确立为一系列未来的研究努力的宝贵资产。
rlaif vs. rlhf:通过AI反馈从人类反馈中缩放加强
Harrison Lee,Samrat Phatale,Hassan Mansoor,Thomas Mesnard,Johan Ferret,Kellie Lu,Colton Bishop,Ethan Hall,VictorCărbune,Abhinav Rastogi,Sushant Prakash Prakash ICML 2024 div>Harrison Lee,Samrat Phatale,Hassan Mansoor,Thomas Mesnard,Johan Ferret,Kellie Lu,Colton Bishop,Ethan Hall,VictorCărbune,Abhinav Rastogi,Sushant Prakash Prakash ICML 2024 div>
Megascale:将大型语言模型培训扩展到10,000多个GPU
Qi Huang 1 Yangrui Chen 1 Zhi Zhang 1 Yanghua Peng 1 Xiang Li 1 Cong Xie 1 Shibiao Nong 1 Yulu Jia 1 Sun He 1 Hongmin Chen 1 Zhihao Bai 1 Qi Hou 1 Shipeng Yan 1 Ding Zhou 1 Yiyao Sheng 1 Zhuo Jiang 1 Haohan Xu 1 Haoran Wei 1 Zhang Zhang 1 Pengfei Nie 1 Leqi Zou 1 Sida Zhao 1 Liang Xiang 1 Zherui Liu 1 Zhe Li 1 Xiaoying Jia 1 Jianxi Ye 1 Xin Jin 2 , Xin Liu 1
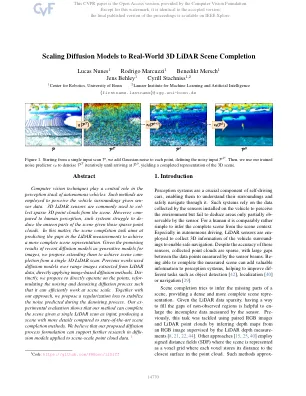
将扩散模型缩放到现实世界3D激光雷达场景完成
计算机视觉技术在自动驾驶汽车的感知堆栈中起着核心作用。使用此类方法来感知给定数据的车辆周围环境。3D激光雷达传感器通常用于从场景中收集稀疏的3D点云。然而,根据人类的看法,这种系统努力鉴于那些稀疏的点云,因此很难塑造现场的看不见的部分。在此问题中,场景完成任务旨在预测LiDAR测量中的差距,以实现更完整的场景表示。鉴于最近扩散模型作为图像的生成模型的有希望的结果,我们建议将其扩展以实现单个3D LIDAR扫描的场景。以前的作品使用了从LiDAR数据提取的范围图像上使用扩散模型,直接应用了基于图像的扩散方法。差不多,我们建议直接在这些点上操作,并介绍尖锐的和降解的扩散过程,以便它可以在场景规模上有效地工作。与我们的方法一起,我们提出了正规化损失,以稳定在denoising过程中预测的噪声。我们的实验评估表明,我们的方法可以在单个LIDAR扫描中完成场景,作为输入,与最新场景完成方法相比,产生了更多详细信息的场景。我们认为,我们提出的扩散过程公式可以支持应用于场景尺度点云数据的扩散模型中的进一步研究。1

扩大太阳能混合微电网行业路线图。......
免责声明 本出版物及其中的材料均按“原样”提供。Husk Power Systems 已采取一切合理的预防措施来验证材料的可靠性。但是,Husk Power Systems 及其任何官员、代理、数据提供商或其他第三方内容提供商均不提供任何明示或暗示的保证,并且对使用出版物的任何后果不承担任何责任。本文中包含的信息不一定代表 Husk Power Systems 所有成员的观点。提及特定公司或某些项目或产品并不意味着 Husk Power Systems 认可或推荐它们优于未提及的其他类似性质的产品。本文使用的名称和材料的呈现方式并不意味着 Husk Power Systems 对任何地区、国家、领土、城市或地区或其当局的法律地位或边界或边界的划定发表任何意见。