
XiaoMi-AI文件搜索系统
World File Search SystemSeg

2024年10月的节日销售笔记
关于OLA电动移动性Ola Electric Mobility Limited是印度领先的电动汽车(EV)制造商,专门研究电动汽车及其组件(包括电池电池)技术和制造的垂直整合。操作以Ola FutureFactory为中心,在该操作中,电动电动汽车和关键组件(例如电池组,电动机和车辆框架)的生产。Ola的研发工作涵盖了印度,英国和美国,重点是电动汽车产品和核心组件的创新。Ola还在泰米尔纳德邦(Tamil Nadu)开发了一个广泛的EV HUB,其中包括Ola FutureFactory和即将推出的Ola Gigafactory。该枢纽由OLA位于班加罗尔的电池创新中心(BIC)支持,该中心致力于推进电池和电池技术。Ola保持了一个直接到客户的分销网络,在印度各地拥有750多个体验中心,以及强大的在线业务,使Ola Electric成为该国最大的公司拥有的汽车体验中心网络。

Dyfyniad o'r fersiwn a gyhoeddwyd/已出版版本的引用(APA):Reghezza,A.,Seghezza,E.,&Thornton,J.(2020)。开放环境中的期望
• 用户可以从公共门户网站下载并打印任何出版物的一份副本,用于私人学习或研究。 • 您不得进一步分发该材料或将其用于任何营利活动或商业收益 • 您可以自由分发公共门户网站上标识该出版物的 URL ?

极端监督实例细分
本文介绍了一种新颖的方法,可以使用极端点,即每个对象的最上方,最左侧,最左侧,bottommost和最右点进行学习。这些要点在现代边界框注释过程中很容易获得,同时为预分段提供了强大的线索,因此可以使用盒子监督的方法以相同的注释成本来提高性能。我们的工作将极端点视为真实实例掩盖的一部分,并传播它们以识别潜在的前面和背景点,它们全部用于训练伪标签生成器。然后,发电机给出的伪标签又用于监督我们的最终模型。在三个公共基准测试中,我们的方法大大优于现有的盒子监督方法,以完全监督的对应物进一步缩小了差距。尤其是,当目标对象分为多个部分时,我们的模型会生成高质量的掩码,而以前的盒子监督方法通常会失败。


增量动作分割的连贯的时间合成
数据重播是图像的成功增量学习技术。它通过保留原始或合成的先前数据的储存库来防止灾难性的遗忘,以确保模型在适应新颖概念的同时保留过去的知识。但是,它在视频域中的应用是基本的,因为它只是存储了框架以进行动作识别。本文首次探讨了视频数据重播技术的递增动作分割,重点是动作时间段。我们提出了一个时间连贯的动作(TCA)模型,该模型代表使用生成模型而不是存储单个帧的动作。捕获时间连贯性的调节变量的集成使我们的模型了解随着时间的流逝的作用进化。因此,TCA为重播产生的动作段是多种多样的,并且在时间上是连贯的。在早餐数据集上的10任任务增量设置中,与基准相比,我们的AP可以显着提高准确性高达22%。

基于PSO的MR图像分割用于脑肿瘤...
抽象的脑肿瘤分割是对医疗保健中诊断和治疗计划很重要的重要步骤。大脑MRI图像是根据建议的方法在收集数据并准备进一步分析之前先进行预处理的。建议的研究介绍了一种新策略,该策略使用以生物启发的粒子群优化(PSO)算法来分割脑肿瘤图像。为了提高准确性和可靠性,可以调整分割模型的参数。标准措施等标准度量,例如精度,精度,灵敏度,jaccard索引,骰子系数,特异性,用于绩效评估,以衡量建议的基于PSO的分割方法的有效性。建议方法的总体准确性为98.5%。随后的绩效分析分别为骰子得分系数,Jaccard指数,精度,灵敏度和特异性的91.95%,87.01%,92.36%,90%和99.7%的结果提供了更好的结果。因此,此方法对于放射科医生来说可能是有用的工具,可以支持它们诊断大脑中的肿瘤。关键字 - 脑肿瘤,群智能,粒子群优化,磁共振图像。
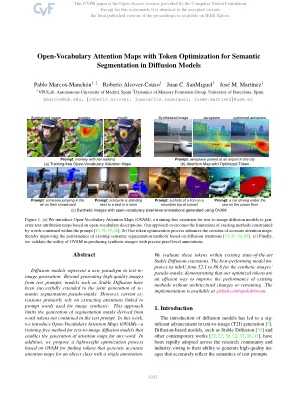
在扩散模型中使用令牌优化的开放式摄取注意图
扩散模型代表文本到图像生成中的新范式。除了从文本提示中生成高质量的图像之外,诸如稳定扩散之类的模型已成功扩展到了共同生成的分段伪遮罩。但是,当前的敏感主要依赖于提取与用于图像合成的及时单词相关的关注。这种方法限制了从文本提示中未包含的单词代币中得出的分割掩码的产生。在这项工作中,我们介绍了开放式摄影注意力图(OVAM) - 用于文本到图像扩散模型的无训练方法,可为任何单词生成注意力图。此外,我们提出了一个基于OVAM的轻巧优化过程,用于查找具有单个注释的对象类的准确注意图。

镜子u-net:将多模式裂变与多任务学习嫁给医学成像中的语义分割
正电子发射断层扫描(PET)和计算的刻录术(CT)通常共同用于检测肿瘤。PET/CT分割模型可以自动化肿瘤的描述,但是,当前的多模式模型不能完全阐明每种模式中的互补信息,因为它们要么串联PET和CT数据,要么在决策水平上融合它们。为了对抗这一点,我们提出了镜像u-net,它通过将多模式表示形式分配到模态特异性的解码器分支和辅助多模态解码器中,以多模态化的方式代替了传统的融合方法。在这些分支上,镜像u-net标志着一个针对每种模式量身定制的任务,以增强单峰特征,同时保留共享表示中的多模式特征。与以前的方法相比使用了其他方法或多任务学习,Mirror U-net将两个范式结合在一个统一的框架中。我们探索各种任务组合,并检查在模型中共享的哪些参数。我们在Autopet PET/CT和多模式MSD Braintumor数据集上评估了Mirror U-NET,证明了其在多模式分段中的有效性并在两个数据集中实现了先进的性能。代码:https://github.com/zrrrrr1997/ autopet_challenge_mirrorunet

息肉区域的细分异源变分编码器用于分割,缺少模态
摘要。多模式图像的使用通常可以改善分段。但是,由于临床限制,完整的多模式数据集通常不可用。为了解决这个问题,我们提出了一个新颖的mul-timodal分割框架,该框架可通过使用利益区域(ROI)细心的模态完成,可以使缺少模态固定。我们使用ROI专注的跳过连接专注于与分割相关的收件,以及结合肿瘤ROI的关注点和分割概率图的关节歧视者,以学习与分割与分割相关的共享潜在表示。我们的方法在脑部分割挑战数据集中得到了285例,该数据集的全部肿瘤,肿瘤核心和增强肿瘤的三个区域。它也是在缺血性卒中病变分割挑战数据集上的带有28例梗塞病变的阀门。我们的方法在强大的多模式分割中优于最先进的方法,分别为三种类型的脑肿瘤区域的平均骰子分别为84.15%,75.59%和54.90%,中风病变的平均骰子为48.29%。我们的方法可以改善需要多模式图像的临床工作流程。
3D图像分割的拓扑感知焦点损失
分割算法的疗效经常因拓扑错误,连接中断和空隙等拓扑错误而受到损害。为了解决这一问题,我们引入了一种新颖的损失函数,即拓扑 - 意识局灶性损失(TAFL),该功能将基于基于地面真实和预测段蒙版的持久性图表之间的拓扑结构术语与拓扑结构术语结合在一起。通过实施与地面真理相同的拓扑结构,拓扑的约束可以有效地解决拓扑结构,而焦点损失可以解决阶级失衡。我们首先是从地面真理和预测的分割掩模的过滤的立方复合物中构造持久图。随后,我们利用sindhorn-knopp算法来确定两个持久图之间的最佳运输计划。最终的运输计划最小化了将质量从一个分布到另一个分布的运输成本,并在两个持久图中的点之间提供了映射。然后,我们根据该旅行计划计算沃斯堡的距离,以测量地面真相和预测的面具之间的拓扑差异。我们通过训练3D U-NET与MICCAI脑肿瘤分割(BRATS)CHALLENE验证数据集来评估我们的方法,该数据需要准确地分割3D MRI扫描,从而整合各种方式,以精确鉴定和跟踪恶性脑肿瘤。然后,我们证明,通过添加拓扑约束作为惩罚项,通过将焦点损失正规化来提高分段性能的质量。