
XiaoMi-AI文件搜索系统
World File Search SystemSegmentation

一个航天器数据集用于检测,分割和零件识别
现代生活的几乎所有方面都取决于太空技术。多亏了计算机视频的一般和深度学习技术的巨大进步,几十年来,全世界都见证了将深度学习的发展用于解决太空问题的问题,例如自动驾驶机器人,诸如示踪剂,类似昆虫的机器人,类似昆虫的机器人和SpaceCraft的健康监测。这些只是一些在深度学习的帮助下具有高级空间行业的重要例子。但是,深度学习模型的成功需要大量的培训数据才能具有不错的性能,而另一方面,用于培训深度学习模型的公开空间数据集非常有限。当前没有用于基于太空的对象检测或实例分割的公共数据集,部分原因是手动注释对象分割掩码非常耗时,因为它们需要像素级标签,更不用说从空间获取图像的挑战了。在本文中,我们的目标是通过释放数据集以进行航天器检测,实例分割和零件识别来填补这一差距。这项工作的主要贡献是使用太空设置和卫星的图像开发数据集,并具有丰富的注释,包括绑定的航天器和口罩的框架盒对物体部分的水平,这些盒子是通过自动程序和手动努力的混合而获得的。我们还提供了对象检测和Intance Sementation的最新方法作为数据集的基准。可以在https://github.com/yurushia1998/satellitedataset上找到下载建议数据集的链接。
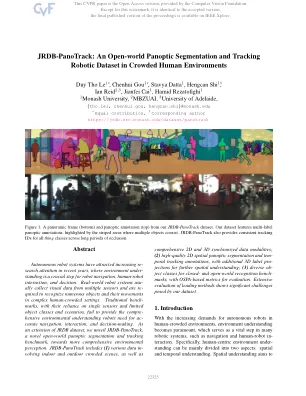
JRDB-Panotrack:一个开放世界的全景进行分割和跟踪拥挤的人类环境中的机器人数据集
自主机器人系统近年来引起了越来越多的关注,在这种环境中,环境是机器人导航,人类机器人互动和决策的关键步骤。现实世界机器人系统通常会从多个传感器中收集视觉数据,并经过重新识别以识别许多对象及其在复杂的人拥挤的设置中。传统的基准标记,依赖单个传感器和有限的对象类和场景,无法提供机器人对策划导航,互动和决策的需求的综合环境理解。作为JRDB数据集的扩展,我们揭开了一种新颖的开放世界式分割和跟踪基准,介绍了一种新型的开放世界式分割和跟踪基准。JRDB-Panotrack包括(1)各种数据室内和室外拥挤的场景,以及


基于PSO的MR图像分割用于脑肿瘤...
抽象的脑肿瘤分割是对医疗保健中诊断和治疗计划很重要的重要步骤。大脑MRI图像是根据建议的方法在收集数据并准备进一步分析之前先进行预处理的。建议的研究介绍了一种新策略,该策略使用以生物启发的粒子群优化(PSO)算法来分割脑肿瘤图像。为了提高准确性和可靠性,可以调整分割模型的参数。标准措施等标准度量,例如精度,精度,灵敏度,jaccard索引,骰子系数,特异性,用于绩效评估,以衡量建议的基于PSO的分割方法的有效性。建议方法的总体准确性为98.5%。随后的绩效分析分别为骰子得分系数,Jaccard指数,精度,灵敏度和特异性的91.95%,87.01%,92.36%,90%和99.7%的结果提供了更好的结果。因此,此方法对于放射科医生来说可能是有用的工具,可以支持它们诊断大脑中的肿瘤。关键字 - 脑肿瘤,群智能,粒子群优化,磁共振图像。

2024年10月的节日销售笔记
关于OLA电动移动性Ola Electric Mobility Limited是印度领先的电动汽车(EV)制造商,专门研究电动汽车及其组件(包括电池电池)技术和制造的垂直整合。操作以Ola FutureFactory为中心,在该操作中,电动电动汽车和关键组件(例如电池组,电动机和车辆框架)的生产。Ola的研发工作涵盖了印度,英国和美国,重点是电动汽车产品和核心组件的创新。Ola还在泰米尔纳德邦(Tamil Nadu)开发了一个广泛的EV HUB,其中包括Ola FutureFactory和即将推出的Ola Gigafactory。该枢纽由OLA位于班加罗尔的电池创新中心(BIC)支持,该中心致力于推进电池和电池技术。Ola保持了一个直接到客户的分销网络,在印度各地拥有750多个体验中心,以及强大的在线业务,使Ola Electric成为该国最大的公司拥有的汽车体验中心网络。

通过风格增强和双重规范化实现通用的跨模态医学图像分割
对于医学图像分割,想象一下如果一个模型仅使用源域中的 MRI 图像进行训练,那么它在目标域中直接分割 CT 图像的性能如何?这种设置,即具有临床潜力的通用跨模态分割,比其他相关设置(例如域自适应)更具挑战性。为了实现这一目标,我们在本文中提出了一种新颖的双重规范化模型,该模型在通用分割过程中利用增强的源相似和源不相似图像。具体而言,给定一个源域,旨在模拟看不见的目标域中可能的外观变化,我们首先利用非线性变换来增强源相似和源不相似图像。然后,为了充分利用这两种类型的增强,我们提出的基于双重规范化的模型采用共享主干但独立的批量规范化层进行单独规范化。随后,我们提出了一种基于风格的选择方案,在测试阶段自动选择合适的路径。在三个公开数据集(即 BraTS、跨模态心脏和腹部多器官数据集)上进行的大量实验表明,我们的方法优于其他最先进的领域泛化方法。代码可在 https://github.com/zzzqzhou/Dual-Normalization 获得。

极端监督实例细分
本文介绍了一种新颖的方法,可以使用极端点,即每个对象的最上方,最左侧,最左侧,bottommost和最右点进行学习。这些要点在现代边界框注释过程中很容易获得,同时为预分段提供了强大的线索,因此可以使用盒子监督的方法以相同的注释成本来提高性能。我们的工作将极端点视为真实实例掩盖的一部分,并传播它们以识别潜在的前面和背景点,它们全部用于训练伪标签生成器。然后,发电机给出的伪标签又用于监督我们的最终模型。在三个公共基准测试中,我们的方法大大优于现有的盒子监督方法,以完全监督的对应物进一步缩小了差距。尤其是,当目标对象分为多个部分时,我们的模型会生成高质量的掩码,而以前的盒子监督方法通常会失败。
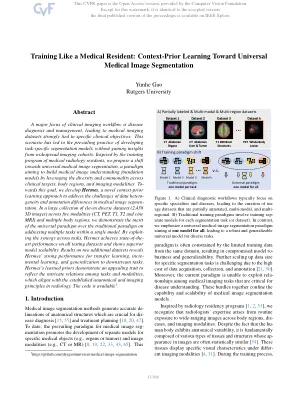
像医学居民一样培训:对通用医学图像分割的上下文学习
临床成像工作流的主要重点是疾病诊断和管理,导致医学成像数据集与特定的临床目标密切相关。这种情况导致了开发特定于任务的分割模型的主要实践,而没有从广泛的成像群中获得见解。受到医学放射学居民培训计划的启发,我们提出了向普遍医学图像分割的转变,旨在通过利用临床目标,身体区域和成像方式的多样性和共同点来建立医学图像理解基础模型的范式。div of这个目标,我们开发了爱马仕,一种新颖的上下文 - 学习方法,以应对医学图像segmentation中数据杂基的挑战和注释差异。在五种模式(CT,PET,T1,T2和Cine MRI)和多个身体区域的大量各种数据集(2,438个3D图像)中,我们证明了通用范式比传统范式在单个模型中解决多个任务的传统范式的优点。通过跨任务的协同作用,爱马仕在所有测试数据集中都能达到最先进的性能,并显示出卓越的模型可伸缩性。其他两个数据集中的结果揭示了爱马仕在转移学习,分裂学习和对下游任务的概括方面的出色表现。爱马仕(Hermes)博学的先生展示了一个具有吸引力的特征,以反映任务和方式之间的复杂关系,这与既定的放射学解剖学和成像原则相吻合。代码可用1。

开放世界的语义细分包括类相似性
解释摄像机数据是自主行动系统(例如自动驾驶汽车)的关键。在现实世界环境中运行的视觉系统必须能够解释其周围环境,并需要能够处理新型情况。本文解决了开放世界的分段,即解释训练过程中未见对象的图像数据的变体。我们提出了一种新的方法,该方法可以执行确定性封闭世界的语义分割,同时可以识别新类别,而无需任何适当的培训数据。我们的方法1另外,为图像中的每个新发现的类与已知类别提供了相似性度量,这在下游任务(例如计划或映射)中可能是有用的信息。通过广泛的实验,我们表明我们的模型在已知的训练数据以及异常分割的类别上实现了最新的结果,并且可以区分不同的未知类别。

机器学习Clifford不变的Ade Coxeter元素
摘要。胸肌分割是乳腺磁共振成像(MRI)的各种计算机辅助应用中的关键步骤。由于胸部和乳房区域之间的伪影和同质性,胸肌边界估计并不是一项琐碎的任务。在本文中,提出了一种基于深度学习的全自动分割方法,以准确描述轴向乳房MR图像中的胸肌边界。提出的方法涉及两个主要步骤:胸肌分割和边界估计。对于胸肌分割,基于U-NET结构的模型用于从输入图像中分离胸肌。接下来,通过候选点检测和轮廓分割来估计胸肌边界。使用两个Real-World数据集,我们自己的私人数据集和一个公开可用的数据集对所提出的方法进行了定量评估。第一个数据集包括12名患者乳房MR图像,第二个数据集由80名患者乳房MR图像组成。所提出的方法在第一个数据集中达到了95%的骰子得分,第二个数据集的骰子得分为89%。在大规模定量乳房MR图像上评估该方法的高分割性能表达了其在将来的乳腺癌临床应用中的潜在适用性。