
XiaoMi-AI文件搜索系统
World File Search SystemSim
通过科学和物理知识的机器学习降低模型来加速数值模拟
○ITHACA,实时高级计算应用程序,是整合已经建立了良好的CSE/CFD开源软件○RBNICS作为新手ROM用户(培训)的教育计划(FEM)。○ Argos A dvanced R educed order modellin G O nline computational web server for parametric S ystems ○ PINA a deep learning library to solve differential equations ○ EzyRB data-driven model order reduction for parametrized problems ○ PyDMD a Python package designed for Dynamic Mode Decomposition ( in collaboration with University of Texas, CERN, and University of Washington)


BSA构建模拟应用程序
洛雷托的萨曼莎,亚历山德罗·里奇特利(Alessandro Ricciutelli),塞尔吉奥·蒙特帕雷(Sergio Montelpare)219 219声学压力源对教育环境中对神经介绍者个人Marco Caniato的影响伊拉里亚。 LOMBARDI,GIOVANNI AMADASI,路易吉Guerriero 129 Bejaia(Algeria)吉诺·伊安娜斯(Giniel Saidan)区域剧院的声学校正,Heniel Saidan 131声学改善了Benevento Gino Iannace Opera的声学改进TechPark)建筑绩效模拟:做正确的事情或做正确的事情?Ardeshir Mahdavi -TechnischeUniversitätGraz
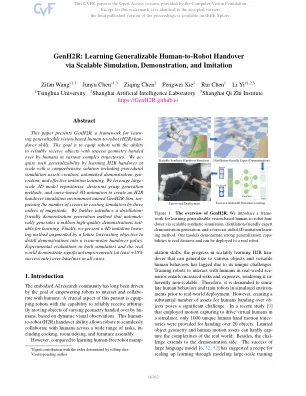
genh2r:通过可扩展的模拟演示和模仿
本文介绍了GenH2R,这是一个学习基于远见的人类到机器人(H2R)han-dover技能的框架。目标是为机器人配备能够以各种复杂轨迹的人类传递的几何形状可靠接收对象。我们通过通过全面的解决方案进行大规模学习H2R移交,包括程序模拟资产创建,自动演示式概述和有效的模仿学习。我们利用大型3D模型存储库,敏感的GRASP生成方法和基于曲线的3D动画来创建名为GenH2R-SIM的H2R交换模拟环境,并通过三个尺度级传递了现有模拟器中现有模拟器中的场景数量。我们进一步引入了一种蒸馏友好的演示生成方法,该方法自动产生了一百万个适合学习的高质量演示。最后,我们提出了一种4D模仿的学习方法,该方法通过将来的预测目标增强,以将示范示例提炼为视觉运动切换政策。在所有情况下,模拟器和现实世界中的实验评估都表现出比基线的显着提高(至少 +10%的成功率)。

simonmed的副本 - 牛津新闻稿
“多种形式痴呆的基础是神经变性,这通常表示大脑灰质的破坏。使用常规序列的当前大脑MRI具有有限的表征灰质的能力。这更具挑战性,因为灰质是一条厚的组织丝带,厚度只有2-5毫米。“要成功,成像方法必须具有足够的空间分辨率和对伴随神经变性的灰质变化的敏感性。牛津大脑诊断技术已经开发了一种新的软件分析工具(FDA 510K待处理),该工具对大脑灰质中的神经元变性更敏感,从而支持早期诊断出多种形式的神经退行性疾病,例如阿尔茨海默氏病,如阿尔茨海氏病,后层层状贫血和额外的额叶dementia,包括supporemalal dementia。

生物学定制的超越 - UPRM
上午11:00分子生态学主持人-AlondraM.DíazLameiro;科技-Marco A. Acosta Leon 11:00 Adriana P.Santosbagué潜在变体与MyH7基因的四个beat步态相关,11:15 Maria Gabriela Diaz Gonzalez阐明了通过形态学和分子分析11:30 Marco A. Acosta Leon阐明鸟类寄生虫属的属属。 Acosta Leon。 Acosta Leon。 Acosta Leon。 Acosta Leon Leon。波多黎各天鹅绒蠕虫的流量分析(peripatus juanensis bouvier 1900)11:45 Gabriel M. Torres Nieves在波多黎各发现了一种新型的Pseudoparacreptrema寄生虫,在波多黎各中发现了一种新型种类Spirobellus,Docodesmus,Prostemillus by MegenomiclaMédio12:15JesúsD.QuiñonesLlópizllópiz遗传多样性在波多黎各

粒度:使用粒状材料进行机器人任务的高性能模拟
摘要 - 植物材料对行星科学,建筑和制造业中许多机器人任务的关键兴趣。但是,颗粒材料的动力学很复杂,并且通常在计算上非常昂贵。我们提出了一组方法和一个用于快速模拟图形处理单元(GPU)的颗粒材料的系统,并表明该模拟足够快,可以通过增强学习算法进行基础培训,目前需要许多动力学样本才能实现可接受的性能。我们的方法模型使用隐式时间播放方法进行多体刚性接触的颗粒材料动力学,以及算法技术,用于在粒子对和任意形成的刚体之间和任意形状的刚体之间的有效并行碰撞检测,以及用于最小化Warp Divergence的编程技术,以最大程度地构建单层构造(构建多项)。我们在针对机器人任务的几个环境上展示了我们的仿真系统,并将模拟器作为开源工具发布。
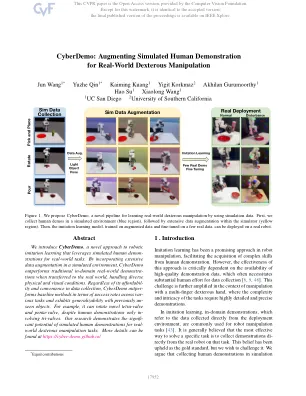
Cyberdemo:增强现实世界灵巧操纵的模拟人类示范
我们介绍了Cyberdemo,这是一种用于机器人模仿学习的新方法,该方法利用了模拟人类的策略来实现现实世界的任务。通过在模拟环境中纳入广泛的数据增强,CyberDemo在转移到现实世界中的传统现实世界中的表现优于传统的现实世界中的演示,从而处理了多样化的物理和视觉条件。无论其负担能力和在数据收集中的便利性如何,Cyberdemo Opper-pers-pers-pers-pers of-lip-term-term of基线方法在跨不同任务的成功率方面,并具有以前未见的对象的普遍性。例如,尽管只有人类的示范插入三瓣,但它仍可以旋转新型的四阀和五角谷。我们的研究证明了模拟人类示范对现实世界灵活操纵任务的重要潜力。更多详细信息可以在https://cyber-demo.github.io/

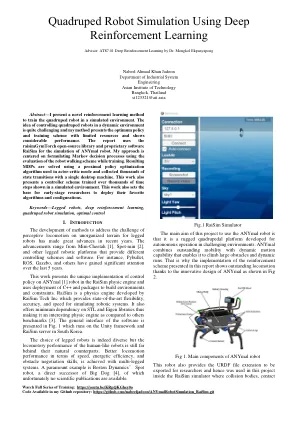
使用深钢筋的四倍的机器人模拟...
摘要 - 我提出了一种新颖的增强学习方法,用于在模拟环境中训练四足机器人。在动态环境中控制四足机器人的想法非常具有挑战性,我的方法提出了最佳的政策和培训方案,资源有限,并且表现出色。该报告使用RaisimgyMtorch开源库和专有软件Raisim进行模拟Anymal机器人。我的方法以训练时的机器人步行方案的评估为中心,以制定马尔可夫决策过程。使用在Actor-Critic模式下使用的近端策略优化算法来解决结果的MDP,并使用一台台式机收集了数千个状态转换。这项工作还提出了一个控制器方案,该计划在模拟环境中显示了数千个时间步骤。这项工作还为早期研究人员提供了他们喜欢的算法和配置的基础。