
XiaoMi-AI文件搜索系统
World File Search SystemSimula

量子内积的电路设计与高效模拟及其对近期混合量子-经典机器学习影响的实证研究
在量子计算机上可验证的较低复杂度。然而,量子电路 (QC) 的 QIP 体现仍不清楚,更不用说对 QIP 电路的 (彻底) 评估,特别是在 NISQ 时代的实际环境中,通过混合量子经典管道将 QIP 应用于 ML。在本文中,我们从头开始精心设计 QIP 电路,其复杂性与理论复杂性一致。为了使模拟在经典计算机上易于处理,特别是当它集成在基于梯度的混合 ML 管道中时,我们进一步设计了一种高效的模拟方案,直接模拟输出状态。实验表明,与之前的电路模拟器相比,该方案将模拟速度提高了 68k 倍以上。这使我们能够对典型的机器学习任务进行实证评估,从通过神经网络的监督和自监督学习到 K 均值聚类。结果表明,在量子比特足够的情况下,典型量子机制带来的计算误差一般不会对最终的数值结果产生太大影响。然而,某些任务(例如 K-Means 中的排序)可能对量子噪声更加敏感。

指南 - 分类、模拟、优化和人工智能
反复试验在机器学习中起着重要作用。当模型发现其预测与实际数据集之间存在错误或差异时,它会尝试纠正其思维,使其预测接近实际情况。这个过程通常称为“训练模型”。实际数据集被分成训练集和验证集,通常按 90/10 的比例分配,其中 90% 用于训练,10% 用于验证其预测或错误率。这时,数据科学家可能会更改模型应该从中学习的特征,例如价格、产品、位置和/或模型的参数;这些是训练期间学习的训练数据集的属性。通常,参数是模型自行学习并在试图降低其预测错误率时自动调整的东西。

飞机环境控制系统的仿真
这是一篇在文章被接受后经过改进的 PDF 文件,例如添加了封面和元数据,以及格式化以提高可读性,但它还不是最终的记录版本。此版本在以最终形式发布之前将经过额外的文字编辑、排版和审查,但我们提供此版本是为了让文章尽早可见。请注意,在制作过程中,可能会发现可能影响内容的错误,并且适用于期刊的所有法律免责声明均适用。
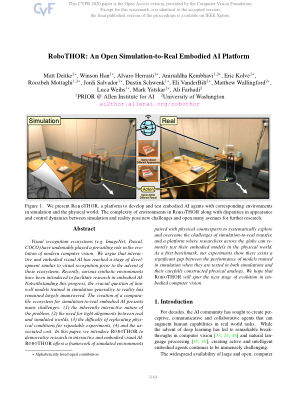
RoboTHOR:一个开放的仿真到现实具象人工智能平台
视觉识别生态系统(例如 ImageNet、Pascal、COCO)在现代计算机视觉的发展中发挥了不可否认的作用。我们认为,在这些生态系统出现之前,交互式和具身视觉 AI 已经达到了与视觉识别类似的发展阶段。最近,各种合成环境已被引入以促进具身 AI 的研究。尽管取得了这些进展,但在模拟中训练的模型如何很好地推广到现实这个关键问题仍然基本上没有答案。为模拟到现实的具身 AI 创建一个可比的生态系统提出了许多挑战:(1)问题固有的交互性,(2)现实世界和模拟世界之间需要紧密结合,(3)复制可重复实验的物理条件的难度,(4)以及相关成本。在本文中,我们引入了 R OBO THOR 来使交互式和具身视觉 AI 的研究民主化。 R OBO THOR 提供模拟环境框架

指南 - 人工智能驱动的商品组合模拟将如何改变商品组合规划
借助 AI,您可以模拟不同的换货或流失率,并查看对收入的影响。下面是为客户演示准备的真实 AI 商品组合模拟。他们想知道商店商品组合变化(即添加新商品与删除旧的低效 SKU)的盈亏平衡点。

TDS GTNXi 飞行模拟器
下载完成后,安装将自动开始,按“下一步”继续完成安装屏幕,以完成 PC Trainer 的安装。PC Trainer 安装完成后,将下载实际的 GTNXi PC Trainer。下载完成后,将开始安装此组件,按“下一步”继续。
使用深钢筋的四倍的机器人模拟...
摘要 - 我提出了一种新颖的增强学习方法,用于在模拟环境中训练四足机器人。在动态环境中控制四足机器人的想法非常具有挑战性,我的方法提出了最佳的政策和培训方案,资源有限,并且表现出色。该报告使用RaisimgyMtorch开源库和专有软件Raisim进行模拟Anymal机器人。我的方法以训练时的机器人步行方案的评估为中心,以制定马尔可夫决策过程。使用在Actor-Critic模式下使用的近端策略优化算法来解决结果的MDP,并使用一台台式机收集了数千个状态转换。这项工作还提出了一个控制器方案,该计划在模拟环境中显示了数千个时间步骤。这项工作还为早期研究人员提供了他们喜欢的算法和配置的基础。
通过科学和物理知识的机器学习降低模型来加速数值模拟
○ITHACA,实时高级计算应用程序,是整合已经建立了良好的CSE/CFD开源软件○RBNICS作为新手ROM用户(培训)的教育计划(FEM)。○ Argos A dvanced R educed order modellin G O nline computational web server for parametric S ystems ○ PINA a deep learning library to solve differential equations ○ EzyRB data-driven model order reduction for parametrized problems ○ PyDMD a Python package designed for Dynamic Mode Decomposition ( in collaboration with University of Texas, CERN, and University of Washington)
使用仿真来设计以下路径和自主机器人的障碍策略
1简介自主控制算法的设计是一项艰巨的任务,因为它传统上需要大量的现实测试,这既耗时又昂贵。仿真是自治设计的宝贵工具,例如,以时间和成本效益的方式协助参数调整,算法测试。此外,在机器学习范围(ML)的范围内,由于其生成训练数据的能力,模拟具有吸引力。在此,我们证明了模拟引擎[1]和自治研究床(ART)[2]平台来促进自治政策制定过程,以避免ML控制政策。这项工作建立了以前的贡献,这些贡献证明了控制策略的各种多速路径的可传递性[3,4]。这项研究证明了通过机器学习(ML)避免障碍物的额外能力。ML已通过收集的数据进行了培训,而人类驾驶员则在模拟器中驱动。

化学中极地平流层云的模拟 -
摘要。已经开发了ECHAM5/MYSY AT- MOSPHER化学模型(EMAC)的子模型PSC,以模拟极性平流层云的主要类型(PSC)。子模型中超冷三元溶液(STS,1B PSC)的参数化基于Carslaw等人。(1995b),在Marti和Mauersberger上模拟冰颗粒(2型PSC)的热力学方法(1993)。存在硝酸三水合物(NAT)颗粒(1A型PSC)的形成两个不同的参数。首先是基于Hanson和Mauersberger(1988)的瞬时热力学方法,第二个是新的,并借助于Carslaw等人的表面生长因子来考虑NAT颗粒的生长。(2002)。可以在子模型中选择此NAT参数之一。本出版物解释了子模型PSC的背景和使用子模型的使用,目的是模拟EMAC中的现实PSC。