
XiaoMi-AI文件搜索系统
World File Search System嵌入
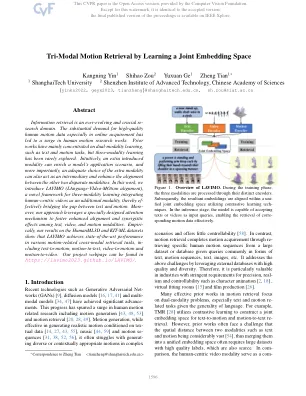
三模式运动通过学习联合嵌入空间
信息检索是一个不断发展且至关重要的搜索域。对高质量人类运动数据的大量需求,尤其是在在线获取中,导致人类运动研究工作的激增。先前的作品主要集中在双模式学习上,例如文本和运动任务,但是很少探索三模式学习。直觉上,额外的引入方式可以丰富模型的应用程序方案,更重要的是,对额外模式的适当选择也可以充当中介,并增强其他两个不同方式之间的对齐方式。在这项工作中,我们介绍了Lavimo(语言视频 - 动作对齐),这是一个三模式学习的新型框架,将以人为中心的视频整合为一种额外的方式,从而可以在文本和运动之间弥合差距。更重要的是,我们的方法利用了一种专门设计的注意机制来增强文本,视频和运动方式之间的一致性和协同作用。经验,我们对HumanML3D和Kit-ML数据集的结果表明,Lavimo在各种与运动相关的跨模式检索任务中实现了最先进的表现,包括文本到动作,动作到运动,视频,视频到视频,动作和动态。我们的项目网页可以在https://lavimo2023.github.io/lavimo/中找到。

ProAI:适用于汽车应用的高效嵌入式 AI 硬件——基准研究
多年来,单板计算机 (SBC) 领域的发展一直在不断加快。它们在计算性能和功耗之间实现了良好的平衡,这通常是移动平台所必需的,例如用于高级驾驶辅助系统 (ADAS) 和自动驾驶 (AD) 的车辆应用。然而,对更强大、更高效的 SBC 的需求日益增长,这些 SBC 可以实时运行功耗密集型深度神经网络 (DNN),还可以满足必要的功能安全要求,例如汽车安全完整性等级 (ASIL)。ZF 正在开发“ProAI”,主要用于运行强大而高效的应用程序,例如多任务 DNN,此外,它还具有 AD 所需的安全认证。在这项工作中,我们基于功耗密集型多任务 DNN 架构 Multitask-CenterNet,就 FPS 和功率效率等性能指标比较和讨论了最先进的 SBC。作为一款汽车超级计算机,ProAI 实现了性能和效率的完美结合,其每瓦 FPS 数量几乎是现代工作站笔记本电脑的两倍,几乎是 Jetson Nano 的四倍。此外,根据基准测试期间的 CPU/GPU 利用率,还显示 ProAI 上仍有剩余电量用于执行进一步更复杂的任务。

vi学期CS3691-嵌入式系统和物联网
p0,p1,p2和p3分别是端口0、1、2和3的SFR闩锁。将一个端口SFR(P0,P1,P2或P3)写成一点点,这会导致相应的端口输出引脚开关高。编写零会导致端口输出引脚开关低。用作输入时,端口引脚的外部状态将保存在端口SFR中(即,如果引脚的外部状态较低,则相应的端口SFR位将包含0;如果它很高,则位将包含1个)。

嵌入组织中的能量优化:瑞士分散可再生能源系统的案例研究
分散的可再生能源系统(DRES)将可再生能源与能源有效的建筑技术整合在一起,并代表了可持续建筑环境的重要工具。鉴于其技术复杂性,DRE还包括全面的监测系统,可提供重要的机会来优化能源流量并提高能量效率。由于这些原因,研究开发了一系列自动化优化模型和算法,例如关联规则挖掘或故障检测诊断。迄今为止,在这些高级和自动化技术的哪些条件下仍不清楚,最好将其集成以优化DRE。本文提出了一个互补的行业观点,借鉴了瑞士最先进的DRE之一的优化活动的深入案例研究。在五年中,某些优化措施有助于将能源消耗降低55-60%。然而,其他措施的优化能力尚不清楚。案例研究表明,尽管技术方面引起了优化的潜力,但组织方面已经阻止了科学算法的应用,或者至少延迟了科学算法的应用,因此阻碍了这种优化潜力的实现。这些发现呼吁研究人员更好地将技术和运营方面更好地整合到能源系统的优化中,并为决策者,投资者和能源计划者提供重要建议。2021 Elsevier B.V.保留所有权利。
带有嵌入式系统的无人飞行器基于深度学习的对象检测
编辑委员会博士Mustafa Necmiİlhan博士 - 加兹大学 - Özlemçakir博士 - DokuzEylül大学协会。MehmetMerveÖzaydın-AnkaraHacıBayramVeli University Assoc。
定量研究中嵌入公平考虑因素
在KHI于2024年5月14日举办的一次召集期间收集了有关指南的反馈,标题为“研究中的居中公平:制定实践策略和确定考虑因素”,以及通过事后调查。召集包括来自堪萨斯州各地的约50名利益相关者,他们审查了这些策略并提供了有价值的反馈,后来又将其纳入了指南。该活动的特色是演讲者EusebioDíaz,M.A。,卫生前进基金会策略,学习与沟通副总裁,来自亚利桑那州立大学的香农·波特略(Shannon Portillo)博士,以及密苏里州肯尼亚大学的M.S.C.R. Bridgette L. Jones,M.S.C.R.。演讲者讨论了研究中的当前公平状态,应对挑战并探索未来的机会。
开发嵌入式机器简介...
摘要 - 嵌入式机器学习的新领域使微控制器能够运行复杂的机器学习模型。用于机器学习应用程序的嵌入式设备可以完成行业中的许多任务。尽管对嵌入式系统和机器学习有很多教育内容,但嵌入式ML的教育内容尚未赶上。作者开发了在Udemy上嵌入机器学习的介绍,以尝试通过提供嵌入式系统,机器学习和微小ML的基础来填补该空白。本课程将使用微控制器或学生的移动设备进行交互式声学事件检测项目结束。在课程结束时,学生将能够选择自己的分类和音频,以及训练和部署机器学习模型。这是引入初学者并在嵌入式机器学习领域获得宝贵经验的好方法。

简单但有效:具身人工智能的 CLIP 嵌入
对比语言图像预训练 (CLIP) 编码器已被证明对从分类和检测到字幕和图像处理等一系列视觉任务有益。我们研究了 CLIP 视觉主干对 Embodied AI 任务的有效性。我们构建了非常简单的基线,称为 EmbCLIP,没有任务特定的架构、归纳偏差(例如使用语义图)、训练期间的辅助任务或深度图——但我们发现我们改进的基线在一系列任务和模拟器中表现非常出色。EmbCLIP 在 RoboTHOR ObjectNav 排行榜上以 20 分(成功率)的巨大优势名列前茅。它在 iTHOR 1-Phase Rearrangement 排行榜上名列前茅,击败了采用主动神经映射的第二佳提交作品,并且 % Fixed Strict 指标增加了一倍多(0.08 到 0.17)。它还击败了 2021 年 Habitat ObjectNav 挑战赛的获胜者,该挑战赛采用了辅助任务、深度图和人工演示,以及 2019 年 Habitat PointNav 挑战赛的获胜者。我们评估了 CLIP 的视觉表示在捕获输入观察的语义信息方面的能力——这些原语对于导航繁重的具身任务很有用——并发现 CLIP 的表示比 ImageNet 预训练的主干更有效地编码了这些原语。最后,我们扩展了我们的一个基线,生成了一个能够进行零样本物体导航的代理,它可以导航到训练期间未用作目标的物体。我们的代码和模型可以在 https://github.com/allenai/embodied-clip 获得。

“ VLSI设计的最新趋势,芯片上的系统和嵌入式
国家理工学院锡金,国家重要的研究所是印度政府在2009年被印度政府的十个新批准的NIT之一。该研究所提供B.计算机科学和工程,电子和通信工程,电气和电子工程,机械工程以及土木工程的技术课程。此外,该研究所在VLSI和嵌入式系统,通信和信号处理,电气和电子工程以及AI和ML中提供M.Tech计划。该研究所还提供M SC。化学和博士学位的计划D计划在所有部门中。目前,NIT Sikkim位于South Sikkim的Ravangla的一个临时校园中,该校园是一个旅游城镇,它通过高速公路与该州其他主要城镇相连,位于Pelling和Gangtok之间。Ravangla位于2100 m的海拔,周围是喜马拉雅地形,以佛陀公园,Temi Tea Garden和Ralong修道院等旅游胜地而闻名。
EEG-TCNet:用于嵌入式运动想象脑机接口的精确时间卷积网络
摘要 —近年来,深度学习 (DL) 对基于脑电图 (EEG) 的运动想象脑机接口 (MI-BMI) 的改进做出了重大贡献。在实现高分类准确率的同时,DL 模型的规模也不断扩大,需要大量的内存和计算资源。这对嵌入式 BMI 解决方案提出了重大挑战,该解决方案应通过本地处理数据来保证用户隐私、减少延迟和低功耗。在本文中,我们提出了 EEG-TCN ET,一种新颖的时间卷积网络 (TCN),它在只需要少量可训练参数的情况下实现了出色的准确率。其低内存占用和低推理计算复杂度使其适合在资源有限的边缘设备上进行嵌入式分类。在 BCI 竞赛 IV- 2a 数据集上的实验结果表明,EEG-TCN ET 在 4 类 MI 中实现了 77.35% 的分类准确率。通过为每个受试者找到最佳网络超参数,我们进一步将准确率提高到 83.84%。最后,我们在 Mother of All BCI Benchmarks (MOABB) 上展示了 EEG-TCN ET 的多功能性,这是一个包含 12 个不同 EEG 数据集和 MI 实验的大规模测试基准。结果表明,EEG-TCN ET 成功地推广到单个数据集之外,在 MOABB 上的表现比目前最先进的 (SoA) 好 0.25 倍。索引术语 — 脑机接口、运动意象、深度学习、卷积神经网络、边缘计算。