
XiaoMi-AI文件搜索系统
World File Search System操纵的

微生物操纵的观点,用于生物修复珊瑚礁
珊瑚礁是世界上最重要的生态系统之一,具有极大的生态和经济意义。但是,由于各种人为因素,包括气候变化,过度捕获和漏油污染,珊瑚礁正受到威胁。这些因素导致珊瑚礁健康和生物多样性的下降,导致迫切需要有效缓解和恢复策略。石油产物的广泛使用会导致漏油[1],已有数十年的报道[2-4]。海洋溢出是最常见的,每年大约有103吨油洒到海洋中[5]。不幸的是,海洋中的石油运输路线经常在重要的珊瑚礁附近经过,并且在珊瑚礁地区附近发生了许多重大石油泄漏[4]。自1990年代以来,由于全球对石油和天然气的需求,海上石油和天然气的生产也有所增加,这导致海洋环境和珊瑚礁发生事故的可能性显着增加[6]。
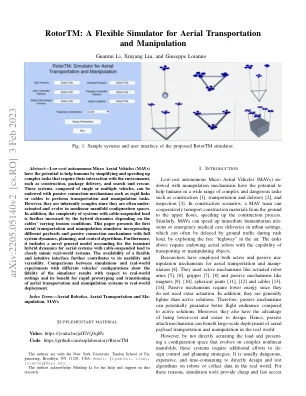
用于空中运输和操纵的灵活模拟器
摘要 — 低成本自主微型飞行器 (MAV) 有可能通过简化和加快需要与环境交互的复杂任务来帮助人类,例如建筑、包裹递送和搜索和救援。这些系统由单个或多个飞行器组成,可以配备被动连接机制,例如刚性连杆或电缆,以执行运输和操作任务。然而,它们本质上很复杂,因为它们经常处于欠驱动状态并在非线性流形配置空间中演变。此外,根据电缆变化的张力条件,混合动力学进一步增加了具有电缆悬挂负载的系统的复杂性。本文介绍了第一个空中运输和操作模拟器,它结合了不同的有效载荷和被动连接机制以及完整的系统动力学、规划和控制算法。此外,它还包括一个新颖的通用模型,用于考虑具有缆绳悬挂负载的空中系统的瞬态混合动力学,以紧密模拟真实世界系统。灵活直观的界面进一步提高了其可用性和多功能性。模拟与不同车辆配置的真实世界实验之间的比较显示了模拟器结果相对于真实世界设置的保真度,以及它对快速原型设计和空中运输和操纵系统向真实世界部署的过渡的好处。
经济制裁作为贸易条件操纵的理论
为回应俄罗斯入侵乌克兰,包括美国和欧盟成员国在内的许多国家最近对俄罗斯实施了严厉的经济制裁。尽管这些制裁中有许多是金融性质的——冻结俄罗斯资产或阻止金融交易——但其他制裁则直接限制国际贸易。1 如何设计这些贸易限制,以在制裁国成本有限的情况下实现其目标?大量关于制裁设计的文献已经探讨了这个问题,但很少从纯粹的经济角度出发。这些文献的一个分支汇编了详细的案例研究,最近还汇编了综合数据库,强调了成功和不成功的历史制裁的制度背景(Hufbauer 等人,1990 年;Pape,1997 年;Felbermayr 等人,2020 年;Demena 等人,2021 年)。其他研究考虑了制裁应如何针对特定的“战略”商品(例如用于发动战争的武器或可能有助于未来军事力量的技术)或具有政治权力的特定行为者(Førland,1991;Cortright 等人,2002)。另一个重点是制裁如何影响民族国家之间以及民族国家内部、统治精英与普通公民之间的博弈论互动(Eaton 和 Engers,1992;Morgan 和 Bapat,2003;Baliga 和 Sj¨ostrom,2022)。与这些文献不同,我采取了典型的经济视角,询问哪些国际贸易限制可以最大限度地提高受制裁国的经济成本,同时使制裁国的成本最低。2 虽然这种经济视角在学术文献中尚属新鲜事物,但在许多政策制定者的方法和语言中已经很明显:

审查Piggybac转座子在干细胞中基因组操纵的文章应用
简单的摘要:母体提供的mRNA和蛋白质(称为母体因素)由斑马鱼中的14,000多个编码基因产生。他们在控制卵母细胞的形成和早期胚胎的发展方面扮演着独家角色。这些母体因素还可以补偿其相应的二胞基因产物功能的丧失。因此,消除母体和二氏基因产物对于阐明超过一半的斑马鱼基因的功能至关重要。但是,灭活母体因素总是具有挑战性的,因为传统的遗传方法在技术上要求或耗时。我们最近的工作建立了一种快速的条件敲除方法,以产生一个鱼类中产生母体或母体和鸡叶突变体。在这里,我们进一步测试了这种方法的可行性,以同时淘汰具有功能性冗余的两个母体基因。作为原理的证明,我们第一次成功地为DVL2和DVL3A基因生成了双母体突变体胚胎。通过这种方法获得的突变胚胎中的细胞运动缺陷模仿了在先前报道的镶嵌策略之后进行了几个月耗时筛查后产生的真正突变胚胎。因此,该方法有可能加快寄生虫基因的功能研究。
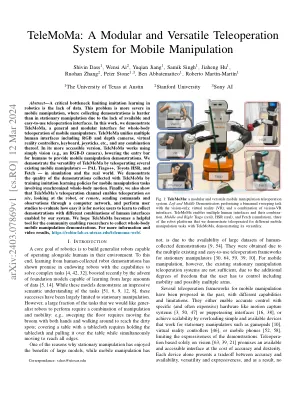
远程瘤:一种用于移动操纵的模块化和通用的远程操作系统
摘要 - 在机器人技术中限制模仿学习的关键瓶颈是缺乏数据。在移动操作中,此问题更为严重,由于缺乏可用且易于使用的远程操作界面,收集演示比固定操作更难。在这项工作中,我们演示了Telemoma,这是一种通用和模块化的移动操纵器近亲界面的界面。Telemoma统一了多个人类界面,包括RGB和深度摄像机,虚拟现实控制器,键盘,操纵杆等,以及其任何组合。在其更容易访问的版本中,Telemoma使用Simply Vision(例如RGB-D摄像头)进行了作品,从而降低了人类提供移动操作演示的入口栏。我们通过在模拟和现实世界中详细介绍了几个现有的移动操纵器(Pal Tiago ++,Toyota HSR和Fetch)来证明远程信息瘤的多功能性。我们通过训练模仿学习政策,用于涉及同步全身运动的移动操纵任务,证明了用远程瘤收集的示范质量。最后,我们还表明,Telemoma的Teleperation Channel可以在现场进行远程操作,查看机器人或遥控器,通过计算机网络发送命令和观察,并进行用户研究以评估新手用户学习与我们系统启用人类接口组合的不同组合的新手用户的容易。我们希望电视瘤成为社区使研究人员能够收集全身移动操作演示的有用工具。有关更多信息和视频结果,https://robin-lab.cs.utexas.edu/telemoma-web/。
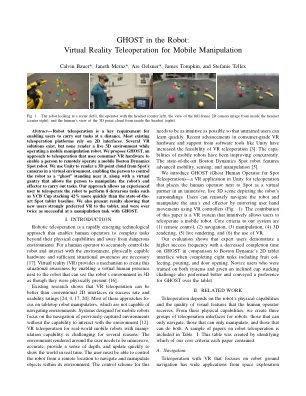
机器人中的幽灵:移动操纵的虚拟现实遥控
摘要 - 机器人近距离是使用户能够在距离执行任务的关键要求。大多数现有的遥控平台都依赖于2D接口。存在几种VR解决方案,但是在操作移动操作机器人时,没有一个实时的3D环境。我们提出了Ghost,这是一种使用消费者VR硬件来使人能够远程操作移动波士顿动力学现场机器人的幽灵方法。我们使用Unity在虚拟环境中从Spot的摄像机中渲染3D点云,使该人能够将机器人控制为站在其附近的“幽灵”,以及一个虚拟龙门,该虚拟龙门可以使人操纵机器人的最终效应器来执行任务。我们的方法使经验丰富的用户可以对机器人进行静脉操作,从而比最先进的点片基线执行8个灵巧的任务,例如YCB杯堆叠42%。我们还提出了结果,表明新用户非常喜欢VR,而不是平板电脑,并且在使用Ghost的操作任务中成功了两倍。

燃料/航天器操纵的最佳时间控制
2 Citron,S。J.,Dunn,S。E.和Meissinger,H。F.,“终端指导技术的终端指导技术”,AIAA Journal,第1卷。2,编号3,1964,pp。503 - 509。3 Cheng,R.K。,“终端指导Foramarssoftlander”,第八届国际太空技术与科学典礼论文集,日本东京,日本,1969年,pp。855 - 865。4 Cheng,R。K.,“测量师指导的设计考虑因素”,《航天器和火箭杂志》,第1卷。3,编号11,1966,pp。1569 - 1576。5 Ingoldby,R。N.,“维京行星登陆器的指导和控制系统设计”,《杂志指导,控制与动力学》,第1卷。1,编号3,1978,pp。189 - 196。6 McInnes,C。R.,“重力转向下降的非线性转换方法”,《期刊指导,控制》,第19卷,第1卷,第1期,1995年,pp。247,248。7墨菲,g。M.,普通微分方程和Theer solution,van Nostrand,纽约,1960年,pp。26,27。