
XiaoMi-AI文件搜索系统
World File Search System轨迹测量
绝对和相对轨迹测量系统(...
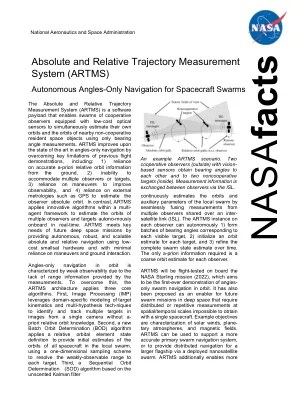
绝对和相对轨迹测量系统 (ARTMS) 是一种软件有效载荷,它使配备低成本光学传感器的大量合作观察员能够仅使用方位角测量同时估算自己的轨道和附近非合作驻留空间物体的轨道。ARTMS 通过克服以前飞行演示中的关键限制,在仅角度导航方面取得了进步,这些限制包括:1) 依赖地面提供的精确先验相对轨道信息,2) 无法容纳多个观察员或目标,3) 依赖机动来提高可观测性,以及 4) 依赖 GPS 等外部计量来估算观察员的绝对轨道。相比之下,ARTMS 在多智能体框架内应用创新算法来实时自主估算机载多个观察员和目标的轨道。 ARTMS 通过使用低成本小型卫星硬件并尽量减少对机动和地面交互的依赖,提供自主、稳健且可扩展的绝对和相对导航,满足未来深空任务的关键需求。

粒子捕获、回收和速度/轨迹测量技术研讨会:1993 年 9 月 27 日至 28 日在德克萨斯州休斯顿举行
简介:行星科学家早就认识到,如果能在地球上以可进行实验室分析的状态捕获小行星和彗星尘埃颗粒,并获得每颗颗粒的精确速度和轨迹信息以揭示其来源,那么对太阳系早期历史及其演化的理解将取得巨大进步。这个真正重要的目标体现在选择宇宙尘埃收集设施 (CDCF) 作为空间站最初两个设施级有效载荷之一。最近对空间站的重新设计导致取消 CDCF,这反过来又给正在进行的仪器开发带来了很大的不确定性。因此,应美国宇航局总部太阳系探索部代码 SL 的要求,组织了当前的研讨会,以解决以下三个问题:1. 有哪些最先进的技术可以以最小的破坏性捕获太空中的超高速粒子并测量它们的速度和轨迹? 2. 应将资源投入到哪些方面以推进尚未成熟的技术? 3. 这些技术可以应用于哪些特定的航天器任务,哪些飞行机会具有科学依据? 本次研讨会汇集了目前在子系统层面开发该技术的大部分个人和/或团队,以成功实现粒子回收和轨迹传感器开发,包括