
XiaoMi-AI文件搜索系统
World File Search System雷达
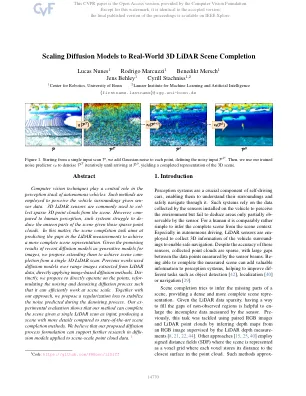
将扩散模型缩放到现实世界3D激光雷达场景完成
计算机视觉技术在自动驾驶汽车的感知堆栈中起着核心作用。使用此类方法来感知给定数据的车辆周围环境。3D激光雷达传感器通常用于从场景中收集稀疏的3D点云。然而,根据人类的看法,这种系统努力鉴于那些稀疏的点云,因此很难塑造现场的看不见的部分。在此问题中,场景完成任务旨在预测LiDAR测量中的差距,以实现更完整的场景表示。鉴于最近扩散模型作为图像的生成模型的有希望的结果,我们建议将其扩展以实现单个3D LIDAR扫描的场景。以前的作品使用了从LiDAR数据提取的范围图像上使用扩散模型,直接应用了基于图像的扩散方法。差不多,我们建议直接在这些点上操作,并介绍尖锐的和降解的扩散过程,以便它可以在场景规模上有效地工作。与我们的方法一起,我们提出了正规化损失,以稳定在denoising过程中预测的噪声。我们的实验评估表明,我们的方法可以在单个LIDAR扫描中完成场景,作为输入,与最新场景完成方法相比,产生了更多详细信息的场景。我们认为,我们提出的扩散过程公式可以支持应用于场景尺度点云数据的扩散模型中的进一步研究。1
射频干扰对雷达接收器的影响
ntia.gov › 下载 › 出版物 PDF 2006 年 9 月 27 日 — 2006 年 9 月 27 日 雷达接收器中的模拟到数字 (信息转换) ... AGC 通常在实施圆锥形的飞机跟踪雷达中实施。

在施工环境中的强大高精度激光雷达本地化
摘要 - 准确的定位在自主机器人系统的有效运行中起着至关重要的作用,尤其是在诸如施工站点之类的染色体环境中。同时使用LIDAR传感器同时定位和映射(SLAM)已成为一种流行的解决方案,因为它在没有外部基础架构的情况下可以进行功能。但是,现有的al-gorithms表现出重大的缺点。尽管当前的方法在长期轨迹上达到了很高的准确性,但它们在复杂的室内环境中的精确性和可靠性而苦苦挣扎。本文介绍了一种新型的基于功能的LiDAR SLAM系统,旨在解决这些局限性并增强短期精度和整体鲁棒性。使用现有数据集和物理机器人平台评估了所提出的系统,以解决当前实现的局限性,并在挑战现实世界中,尤其是在施工环境中展示改进的穿孔。
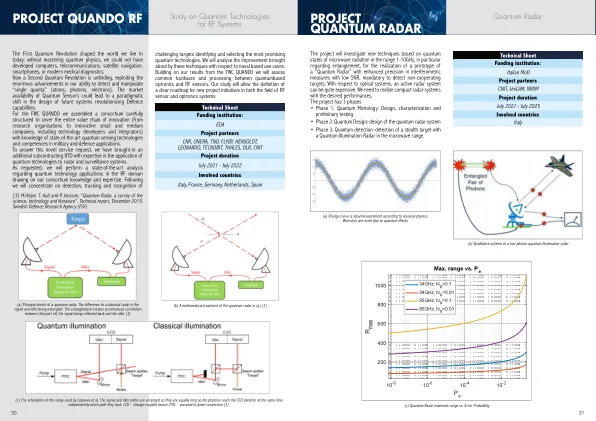
QUANDO RF 项目 量子雷达项目
第一次量子革命塑造了我们今天生活的世界:如果不掌握量子物理学,我们就无法开发计算机,电信,卫星导航,智能手机或现代医学诊断。现在,第二次量子革命正在展开,利用了我们检测和操纵“单量子”(原子,光子,电子)的能力方面的巨大进步。量子传感器的市场可用性可能会导致未来系统的设计范围内的范式转变。对于FWC Quando,我们汇集了一个经过精心构造的财团,以涵盖整个创新的价值链(从研究组织到创新的中小型公司,包括技术开发人员和集成商),了解了先进的量子量子传感技术和军事和国防应用中的先进量子传感技术和能力。为了回答这个新颖的服务请求,我们在将量子技术应用于雷达和监视系统方面具有专业知识带来了另外的分包RTO。根据要求,我们将对RF域中的量子技术应用进行最新分析,以利用我们的财团知识和专业知识。之后,我们将集中精力进行检测,跟踪和识别

3607059/2024/管理员 哈雷达
由 SURESH KUMAR YADAV、PO-VII、项目官员 -VII、新再生能源部和 HAREDA 于 2024 年 11 月 21 日上午 9:46 从 eOffice 生成

机载激光雷达数据在三维建模中的应用...
非常荣幸能在剑桥学者出版社出版我的作品。虽然部分内容已在相关期刊上发表,但将本书作为一个整体呈现给读者(尤其是没有遥感背景的读者)具有重要价值,可以展示不同学科处理和应用机载激光雷达数据的完整框架。在此,我要感谢我的博士生导师 Bob Haining 教授和 Bernard Devereux 博士,他们让我了解了机载激光雷达领域,并为我打下了坚实的研究基础。我要衷心感谢我的父母,他们毫无保留地支持我的所有重大决定。我还要向我的妻子和双胞胎儿子表示最深切的感谢,他们是我成为更好的学者和人的终生动力。
地面穿透雷达的自主数据获取...
2 Public Works Department, Faculty of Engineering, Cairo University, Giza12613, Egypt amr-m.eldemiry@polyu.edu.hk , muhammad.muddassir@polyu.edu.hk , tarek.zayed@polyu.edu.hk Abstract – In this paper, we propose a ground mobile robot that can perform both surface mapping and subsurface mapping using三维激光雷达同时定位和映射系统(3D激光雷达大满贯系统)和地面穿透雷达(GPR)。机器人由配备3D激光雷达传感器的移动平台和安装在固定机箱上的GPR天线组成。机器人可以自主浏览环境并从表面和地下收集数据。表面映射是通过使用±3 cm范围精度的3D激光镜传感器来观察地形的点云,然后对其进行处理以生成3D表面图。地下映射是通过使用GPR天线将电磁脉冲发射到土壤中并接收反射的,然后对其进行处理以生成3D地下图。然后,我们可以融合表面和地下图以获得地形的全面表示。我们在现实世界中(例如桥梁)演示了机器人的性能。我们表明,我们的机器人可以在表面映射任务和GPR数据采集中实现高精度和效率。

无人机安装的雪雷达系统
摘要:机载地面穿透雷达系统提供了一种安全且效率的方法,可在挑战性地形中测量雪深和积雪地层,并具有潜在的雪崩危险。雪花龙是一种定制的雪测量系统,其中包含一个未螺旋的航空车辆(UAV)平台和雷达有效载荷。专门设计用于在各种雪覆盖场景上进行雪调查,该系统具有针对此类任务的性能属性。在这里,我们介绍了完整系统的技术实施,再加上在Svalbard上进行的三个广泛的现场活动的验证结果。此外,我们还提供了对雪地无人机获得的雪地层测量结果的见解,并原位获得了雪轮剖分以进行比较分析。通过将雷达观测值与1673的共同位置测量降雪深度相关联,范围从5到200 cm,并揭示了高度的一致性,从而产生了r = 0.938的相关系数。雪花源是可靠有效的工具,可在坡度范围内协助当地的雪崩危险评估,其中有关积雪深度和结构的信息至关重要。

量子雷达:新兴遥感技术的现状与潜力
摘要 — 量子技术已在信息处理和通信等许多领域得到应用,它有可能改变我们在微波和毫米波领域的遥感方法,从而产生被称为量子雷达的系统。这种新一代系统并不直接利用量子纠缠,因为后者太“脆弱”,无法像雷达场景那样在嘈杂和有损的环境中保存,而是利用量子纠缠产生的高水平相干性。量子照明是一种利用非经典光态的量子相干性进行遥感的过程。它允许以光学或微波光子的形式生成和接收高度相关的信号。通过将接收到的信号光子与与发射光子纠缠的光子相关联,可以在所有接收到的光子中清楚地区分回声与背景噪声和干扰,从而将遥感的灵敏度提高到前所未有的水平。因此,原则上可以检测到非常低的交叉雷达截面物体,例如隐形目标。目前,关于量子雷达收发器的实验报道很少。本文旨在总结量子雷达的最新进展,介绍其基本工作原理,并提出这种技术可能出现的问题;其次,本文将指出光子学辅助量子雷达的可能性,并提出光子学是量子科学和遥感技术可以有效相互融合的理想领域。