
XiaoMi-AI文件搜索系统
World File Search System驾驶

照明、可靠性测试、自动驾驶汽车 | DIGIFED
• 如何将 Digifed 在照明、可靠性测试和自动驾驶汽车方面的能力用作项目的一部分,同时利用 DigiFed 合作伙伴来最大化您的提案分数:卓越、影响力、实施质量(45 分钟)

广泛的自动乘车驾驶和对交通噪声的影响
实施高效且可持续的乘车系统需要制定良好的战略和伴随的公共政策。在基于严厉的停止场景中观察到最高的潜力。尽管这种情况在政治上可能不可行,但它显示了可以通过乘车来实现多少流量和降噪的上限。可以通过基于停止的服务设计观察到少量降低噪音,尤其是在居民区。门到门服务甚至可能会增加居民区的噪音。这项研究发表在运输研究部分,可访问开放式:https://doi.org/10.1016/j.trd.2020.102673

采用 Direct 的创新驾驶舱触摸屏 HMI 设计...
作为一种广泛使用且经过验证的技术,触摸屏正在进入民用飞机的驾驶舱。作为 ACROSS(减少压力和工作量的先进驾驶舱)项目的一部分,NLR 设计了一种具有触摸交互功能的创新驾驶舱显示器,用于战术飞行控制;改变飞机的(垂直)速度、航向和/或高度。在当前的驾驶舱配置中,此自动驾驶 (AP) 功能的控件在空间上与它们调整的参数的可视化分离,从而引入了身体和精神工作量的方面。本文介绍了消除这种物理间隙并通过直接操作 (DM) 创建直观交互的人机界面 (HMI) 设计过程。DM 的特点是直接在图形对象可视化的位置对其进行操作,其方式至少与操作物理对象大致相对应。它具有高度直观性,不易出错的潜力。因此,假设 HMI 设计可以减少飞行员的工作量并同时提高态势感知 (SA)。使用 NLR 的飞行模拟器对该概念进行评估。实验结果表明,战术飞行控制设计概念具有巨大潜力,但交互实现需要进一步改进,因为它增加了飞行员的工作量,尤其是在湍流条件下。
您说话时开车:在自动驾驶汽车中启用与大语言模型的人类互动
自动驾驶汽车的未来在于以人为中心的设计和先进的AI Capabilies。未来的自动驾驶汽车不仅会跨乘客,而且还将互动并适应他们的欲望,从而使旅程变得舒适,有效且令人愉悦。在本文中,我们提出了一个新颖的框架,该框架利用大型语言模型(LLMS)来增强自动驾驶汽车的决策过程。通过整合LLMS的自然语言能力和上下文理解,专业工具使用,协同推理,并与自动驾驶汽车的各种模块进行作用,该框架旨在将LLMS的先进语言和推理能力无缝整合到自动驾驶中。拟议的框架具有革新自动驾驶汽车运行方式,提供个性化援助,持续学习和透明决策的潜力,最终为更安全,更有效的自动驾驶技术做出了贡献。
最终:PR-非洲城市领导人在内罗毕联合驾驶绿色和有弹性的城市未来
- 消除公私合作伙伴关系的障碍,以加速气候行动项目,市长的信件旨在解锁绿色基础设施和可持续城市增长的急需资金。Urbanshift Africa论坛还将发布有关全球南部城市可持续财务行动和倡导的新路线图,该图案概述了市长及其团队可以开始行动并提倡气候行动的实际步骤。来自C40,Urbanshift和全球气候和能源市长盟约(GCOM)的新资源将帮助市长为清洁能源和公共交通等重要项目提供负担得起的融资。路线图(链接将于2月17日星期一1700次上线)还建议为城市提供更多的财务独立性,创建国家平台以协调努力,并将项目分组在一起,以吸引更多的投资。Freetown市长,C40城市的联合主席 Yvonne Aki-Sawyerr说:“非洲城市已经处于气候行动和创新的先锋范围内。 我们的青年人口已经在拥护气候行动并投资自己的未来。 “大约有70%的非洲人口35岁,年轻人正在利用技术,创造力和企业家精神来推动向可持续性转变。 现在是时候让国际金融界投资他们的能源和思想了。 “非洲的年轻人口意味着有足够的机会改变许多城市和许多居民的现实。Yvonne Aki-Sawyerr说:“非洲城市已经处于气候行动和创新的先锋范围内。我们的青年人口已经在拥护气候行动并投资自己的未来。“大约有70%的非洲人口35岁,年轻人正在利用技术,创造力和企业家精神来推动向可持续性转变。现在是时候让国际金融界投资他们的能源和思想了。“非洲的年轻人口意味着有足够的机会改变许多城市和许多居民的现实。“我们知道下一代已经准备好领导更绿色,更公平的未来的指控,现在,城市领导者有责任获得他们为我们所有人创造更绿色,更公平的未来所需的资源。”内罗毕州长萨卡贾·约翰逊(Sakaja Johnson)说:“我感到非常兴奋,C40决定主持绿色和韧性的Urbanshift非洲论坛,该论坛将带来非洲大陆上一些最大和领先的城市的代表到内罗毕。我们将继续利用技术和企业家精神来开发清洁能源解决方案,这些解决方案必须伴随着所有人的绿色,更公平的经济模式。“投资非洲的气候解决方案:预计最初投资的$ 1的预计回报为4美元,这是全球投资者的独特机会
off-...英国和美国自动驾驶汽车的公开期望
自动驾驶汽车(SDVS)的抽象开发人员与可能的未来有一个特定的想法。公众不得分享其基于的假设。在本文中,我们分析了英国调查(N¼4,860)和美国(n¼1,890)公众的自由文本响应,这些公众询问受访者在想到SDV时会想到什么弹簧,以及为什么应该或不应该开发它们。响应(平均每个参与者的总共27个单词)倾向于提出安全的希望,并且更常规地担心。许多受访者都提出了技术,其他道路使用者与未来之间关系的替代书籍。而不是接受一种主导的公众参与方法,该方法试图使公众从这些观点中教育,而是建议这些观点应视为社会情报的来源,并为建立更好的运输系统做出了潜在的建设性贡献。预期治理,如果要包容,则应寻求理解和整合公众观点,而不是拒绝它们是不合理的或可变的。
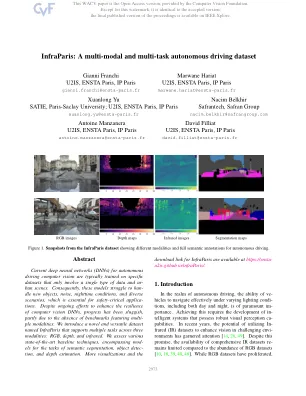
多模式和多任务自动驾驶数据集
当前用于自动驾驶计算机视觉的深层神经网络(DNNS)通常在仅涉及单一类型的数据和urban场景的特定数据集上进行培训。因此,这些模型努力使新物体,噪音,夜间条件和各种情况,这对于安全至关重要的应用至关重要。尽管持续不断努力增强计算机视觉DNN的弹性,但进展一直缓慢,部分原因是缺乏具有多种模式的基准。我们介绍了一个名为Infraparis的新颖和多功能数据集,该数据集支持三种模式的多个任务:RGB,DEPTH和INDRARED。我们评估了各种最先进的基线技术,涵盖了语义分割,对象检测和深度估计的任务。更多可视化和

大型语言模型策略适应到处驾驶
将驾驶行为适应新的环境,库斯和法律是自主驾驶中的一个长期问题,排除了澳大利亚车辆(AVS)的广泛部署。在本文中,我们提出了LLADA,这是一种简单而强大的工具,它使人类驾驶员和自动驾驶汽车都可以通过调整其任务和动作计划来在新的地方进行访问规则,从而在任何地方开车。llada通过利用大型语言模型(LLMS)在解释本地驾驶员手册中的流量规则方面的令人印象深刻的零弹性可推广性来实现这一目标。通过广泛的用户研究,我们表明LLADA的说明可用于消除野外野外未受的情况。我们还展示了LLADA在现实世界数据集中适应AV运动计划策略的能力; Llada优于我们所有指标的基线计划。请查看我们的网站以获取更多详细信息:Llada。
VLP:自主驾驶的视觉语言计划
自主驾驶是一项复杂而具有挑战性的任务,旨在通过场景和推理来实现安全的运动计划。最近,通过增强的场景理解,几个关键问题,包括缺乏推理,低概括性能和长尾场景,但仍需要戴着几个关键问题,但仍需要进行一些关键问题。在本文中,我们提出了VLP,这是一个新颖的视力 - 语言规划框架,利用语言模式来弥合语言理解与自动驾驶之间的差距。VLP通过加强源内存基础和自动驾驶汽车的上下文理解来增强自主驾驶系统。vlp通过与先前的最佳方法相比,分别在平均L2错误和碰撞率方面,分别在平均L2错误和碰撞率方面实现了35.9%和60.5%的端到端规划表演。此外,在面对新的城市环境时,VLP在挑战性的长尾方案和强大的概括能力方面表现出改善的性能。