
XiaoMi-AI文件搜索系统
World File Search System3DS
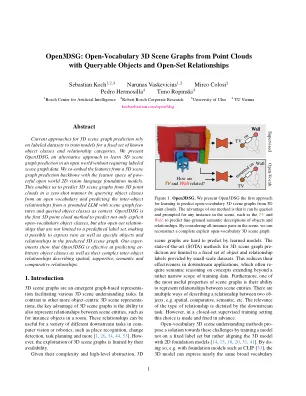
Open3DSG:带有可查询对象和开放式关系的点云的开放式vocabulary 3D场景图
3D场景图预测的当前方法依赖于标记的数据集来训练固定的对象类和关系类别的固定模型。我们提供Open3DSG,这是一种在开放世界中学习3D场景图预测的替代方法,而无需标记的场景图数据。我们将3D场景图预测主链的功能与功能性开放世界2D Vision Language Foundation Models的功能空间相结合。这使我们能够通过从开放的词汇查询对象类,并以零摄像的方式从3D点云中预测3D场景图,并从接地的LLM中预测与场景图fea的接地LLM相对的关系,并查询对象类作为上下文。Open3DSG是第一个3D点云方法,不仅可以预测显式开放式唱机对象类,而且还可以预测不限于预定标签集的开放式关系 - 使得在预测的3D场景图中表达稀有物以及特定的对象和关系。我们的实验表明,Open3DSG可以有效地预测Arbitary对象类别及其复杂的对象间关系,描述了空间,支持性,语义和比较关系。

基于模型的概念设计工作流程... - 3DS 博客
这是政府客户对最先进的基于模型的系统工程系统模型的看法。该系统模型展示了使用基于模型的系统工程方法来创建架构结构、需求图、连接到外部分析工具的功能、逻辑和有时是物理模型的能力。这还展示了与其他工程学科的数据交换。在洛克希德马丁公司,我们正在扩展系统模型的边界,以提供全面、权威的真相来源。我们正在通过使用 Cameo 软件集成系统模型,以及使用 CATIA 模型的概念设计工程师来创建数字线程。这意味着系统工程师和概念设计工程师在同一个数字环境中协作,并能够集成其他经过验证的专有工具。我们正在消除孤岛,并意识到变化的直接影响。您在此处看到的蓝色方块代表洛克希德马丁公司的权威真相来源。我今天要讲的工作流程位于左侧。我们使用的达索系统软件工具位于顶部。

基于模型的采集和支持 | 3DS 博客
随着设计和制造活动迁移到供应链,进度延迟和成本超支通常可归因于领域孤岛和生命周期阶段之间的差距。这需要摆脱单独运行项目管理学科和产品开发工作的局面。新的工作方式是将概念和产品数据置于项目治理的核心,从而做出更明智的决策并降低风险。这种数据驱动的方法在概念阶段至关重要,因为 80% 的成本都在这个阶段承担。国防机构可以通过使用“数字孪生”来更密切地跟踪开发阶段并采取相应行动,从而避免成本差异。