
XiaoMi-AI文件搜索系统
World File Search SystemAM2

GS_AM24_[政策]_[人工智能在医疗实践和研究中的应用]
● 与其他相关利益攸关方共同制定明确的管理条例和以医疗人工智能为中心的战略,指导其融入医学研究实践,并明确人工智能引发医疗失误的责任分配; ● 分配资金并投资于探索人工智能机遇、社会影响和道德挑战的举措。 ● 促进各部委、政府机构、医疗服务提供者和机构、研究组织、科技公司和其他相关利益攸关方在人工智能实施方面的合作,同时评估人工智能在发展医疗和医学研究创新方面面临的障碍。 ● 提高公众对人工智能在医学实践和研究中的好处的认识,以确保公众知情和患者接受 ● 制定和实施社会责任举措和社区驱动的项目,教育患者和公众了解医疗人工智能的用途。 医疗人工智能 (HCAI) 开发人员、研究人员和公司:

使用GEOS-CHEM 14.1.1和eCHAM6.3-HAM2.3建模宇宙放射性核素的大气传输:对太阳能和地磁reco
在天然档案中应用10的先决条件进行太阳能和地磁重建,就是要知道如何将10归因于沉积反映大气生产的变化。但是,这种关系仍在争论中。为了解决这个问题,我们使用了两种最新的全球模型Geos-Chem和eCham6.3-Ham2.3与最新的铍生产模型。在太阳调制过程中,这两个模型都表明10个沉积与全球产量变化成正比,纬度沉积偏见(<5%)。然而,与全球生产变化相比,在地磁调制过程中,热带和极地区域的10个沉积变化在热带地区和极地区域的衰减量增长了约15%,在亚热带和极地区域的变化增加了20%-35%。这种变化在半球上也是不对称的,归因于半球之间的不对称产生。对于公元774/5的极端太阳能质子事件,极性区域的沉积增加比热带地区高15%。本研究强调了从不同位置或独立地磁场记录进行比较时,大气混合的重要性。


使用基于SAM2的跟踪
摘要 - 铰接式对象操纵需要精确的对象相互作用,必须仔细考虑对象的轴。先前的研究采用交互式感知来操纵铰接的物体,但通常,开放环方法通常因忽略相互作用动力学而受到影响。为了解决此限制,我们提出了一条闭环管道,将交互感与在线轴估计的分段3D点云进行估算。我们的方法利用任何交互式感知技术作为交互感感知的基础,诱导轻微的对象运动生成不断发展的动态场景的点云框架。然后使用段的任何模型2(SAM2)对这些点云进行分割,然后将对象的移动部分掩盖以进行准确的运动在线轴估计,从而指导子序列的机器人动作。我们的方法显着提高了涉及清晰对象的操纵任务的精确和效率。模拟环境中的实验表明,我们的方法优于基线方法,尤其是在要求基于轴心控制的任务中。
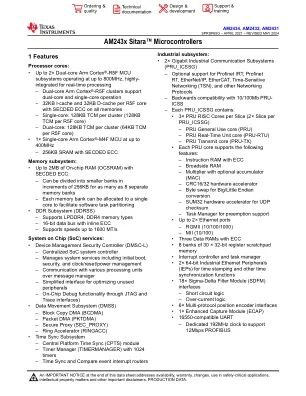
SITARA™AM62X基准(修订版B)
Industrial subsystem: • 2× Gigabit Industrial Communication Subsystems (PRU_ICSSG) – Optional support for Profinet IRT, Profinet RT, EtherNet/IP, EtherCAT, Time-Sensitive Networking (TSN), and other Networking Protocols – Backwards compatibility with 10/100Mb PRU- ICSS – Each PRU_ICSSG contains: • 3× PRU RISC Cores per Slice (2× Slice per PRU_ICSSG) – PRU General Use core (PRU) – PRU Real-Time Unit core (PRU-RTU) – PRU Transmit core (PRU-TX) • Each PRU core supports the following features: – Instruction RAM with ECC – Broadside RAM – Multiplier with optional accumulator (MAC) – CRC16/32 hardware accelerator – Byte swap for Big/Little Endian conversion – SUM32 hardware accelerator for UDP checksum – Task Manager for preemption support • Up to 2× Ethernet ports – RGMII (10/100/1000) – MII (10/100) • Three Data RAMs with ECC • 8 banks of 30 × 32-bit register scratchpad memory • Interrupt controller and task manager • 2× 64-bit Industrial Ethernet Peripherals (IEPs) for time stamping and其他时间同步函数•18×Sigma-Delta滤波器模块(SDFM)接口 - 短路逻辑 - 过度电流逻辑•6×多协议位置编码器界面•1×增强捕获模块(ECAP)•16550-Compatible UART - 专用UART - 专用的192mhz时钟,支持122mbps Prifib pricibus
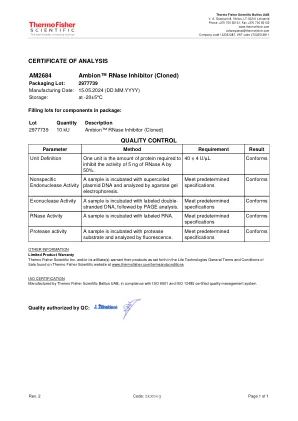
AM2684 Ambion™RNase抑制剂(克隆)
其他信息有限的产品保修Thermo Fisher Scientific Inc.和/或其关联公司保证其产品在Life Technologies的一般销售条款和销售条件中所列出的产品在Thermo Fisher Scientific网站上找到的一般销售条款和条件,网址为www.thermofisher.com/termsandconditions。

AL6061-RAM2开发和热火测试,使用添加剂制造激光粉末的液体火箭的能量沉积
•LP-DED AL6061-RAM2原料规范和验证•LP-DED过程开发和验证•微结构和机械性能表征•热火测试7k-LBF推力类别再生冷却的喷嘴•打印大型再生式示威者NONOUGHESTOR NONOKELES NONUGHESTOR notuke notazzer

2023高级信息系统技术(AIST)新颖的观察策略(NOS)分组年度评论
铝6061-RAM2是一种用于添加剂制造(AM)工艺开发的高强度铝原料。这种合金利用了反应性添加剂制造(RAM)技术。开发了RAM铝合金是可焊接的(因此可打印),而高强度锻造铝合金的强度特性则相等或超过强度。NASA和行业合作伙伴开发了激光粉末定向能量沉积(LP-DED)的AL6061-RAM2添加剂制造,以用于航空航天应用。的努力包括建立构建参数,表征合金,制造组件以及完成复杂的内部通道冷却喷嘴的热火测试。这些努力是针对使用高性能轻重量材料对大规模零件的日益增长的需求。使用LP-DED AL6061-RAM2制造了两个火箭发动机喷嘴,其中包括积分冷却通道。AL6061-RAM2已完成过程开发,并建立了初始属性。本文概述了LP-DED工艺开发,材料表征和性能,组件制造,补充开发和热火测试。使用液体氧(LOX)/液体氢(LH2)和Lox/甲烷(LCH4)提供了针对着陆级31 kN(7,000 lb F)推力发动机的热火测试结果。

Al6061-RAM2 开发和使用添加剂的热火测试
铝 6061-RAM2 是一种为增材制造 (AM) 工艺开发的高强度铝原料。这种合金利用了反应增材制造 (RAM) 技术。RAM 铝合金被开发为可焊接(因此可打印),同时强度性能等于或超过高强度锻造铝合金。NASA 和行业合作伙伴开发了激光粉末定向能量沉积 (LP-DED) 增材制造 Al6061-RAM2,用于航空航天应用。工作包括建立构建参数、表征合金、制造组件以及完成复杂内部通道冷却喷嘴的热火测试。这些工作是为了满足对使用高性能轻质材料的大型部件日益增长的需求。两个火箭发动机喷嘴是使用包括整体冷却通道的 LP-DED Al6061-RAM2 制造的。Al6061-RAM2 已完成工艺开发并确定了初始性能。本文概述了 LP-DED 工艺开发、材料特性和性能、组件制造、补充开发和热火测试。本文提供了使用液氧 (LOX)/液氢 (LH2) 和液氧/甲烷 (LCH4) 的着陆器级 31 kN (7,000 lb f ) 推力发动机的热火测试结果。

采用先进的增材制造 Al 6061 RAM2 技术...
氢气测试 • 9 次热火测试,主级总时长 302.8 秒 • 最大压力 ~829 psi,最大磁阻 ~7.02,最大推力 5,740 lb f 甲烷测试 • 11 次热火测试,主级总时长 254.2 秒 • 最大压力 ~760 psi,最大磁阻 ~3.65,最大推力 5,662 lb f 总体而言 • 项目完成了 22 个循环,平均时长 ~557 秒