
XiaoMi-AI文件搜索系统
World File Search SystemCaves


地表之下:识别“瓜拉尼卡”的地下洞穴……
East Lampung Regency“ Gua Pandan”的Geopark旅游区之一已陷入地面上的岩石沉降。作为预防沉降的一部分,应用了电阻率和充电性分析之间的间接电气方法,以确定研究区域中地下洞穴的存在。使用Wenner Alpha和Wenner Schlumberger阵列进行了两条测量线。因为深度目标是浅(约10 m),并且为了获得更好的分辨率,因此每条线的拉伸长度为70 m和2 m电极间距。在一个已知的地下洞穴上测量了一条线以产生预期的结果,另一个是在没有腔的区域中。基于每个电阻率和充电性的结果,空气填充的目标的值分别超过5,000 𝛺𝑚和6 ms。然后,两种方法的集成处理产生了金属因子(MF)曲线,以查看洞穴/腔的存在和估计的形状。结果表示1.5 ms/ωm以下的MF值是一个空腔,实心岩石超过1.5 ms/ωm。另外,来自两种配置的MF级别都列出了一个类似的部分。然而,在估计温纳APHA的腔形状几何形状时发生了适度的差异,对于Wenner Schlumberger而言,对于Wenner APHA而言为14×4𝑚。此外,这项研究可能是该地区安全评估的第一步。

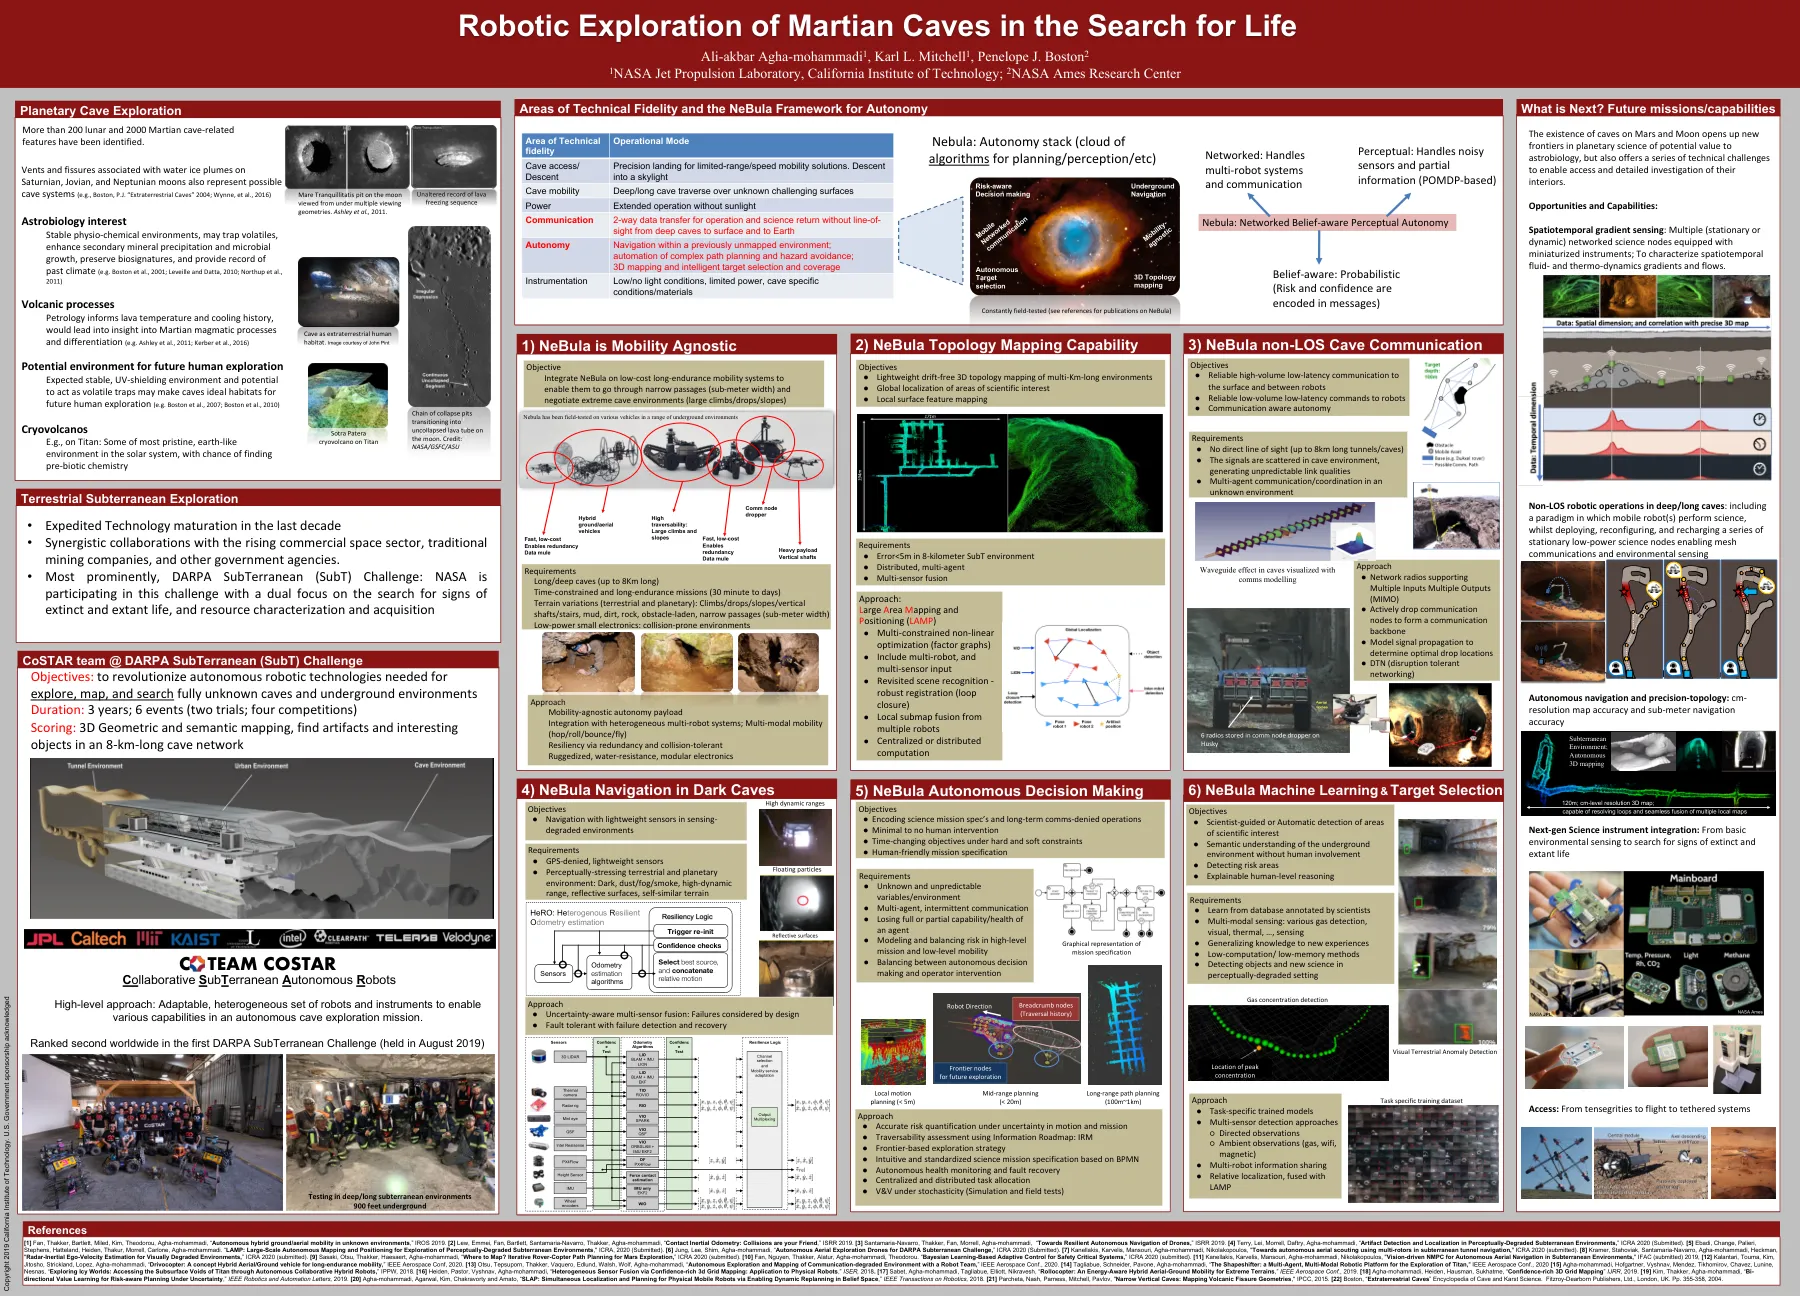
机器人探索火星洞穴寻找生命
[1] Fan,Thakker,Bartlett,Miled,Kim,Theodorou,Agha-Mohammadi,“自动杂种地面/未知环境中的空中移动性”,IROS 2019。[2] Lew,Emmei,Fan,Bartlett,Santamaria-Navarro,Thakker,Agha-Mohammadi,“接触惯性探测:碰撞是您的朋友,” ISRR2019。[3] Santamaria-Navarro,Thakker,Fan,Morrell,Agha-Mohammadi,“迈向无人机的弹性自动导航”,ISRR2019。[4] Terry,Lei,Morrell,Daftry,Agha-Mohammadi,“感知衰落的地下环境中的伪影检测和定位”,ICRA 2020(提交)。[5] Ebadi,Change,Palieri,Stephens,Hatteland,Heiden,Thakur,Morrell,Carlone,Carlone,Agha-Mohammadi。“灯:大规模的自主映射和定位,用于探索感知衰落的地下环境,” ICRA,2020年(提交)。[6] Jung,Lee,Shim,Agha-Mohammadi,“ DARPA地下挑战的自动空中勘探无人机”,ICRA 2020年(提交)。[7] Kanellakis,Karvelis,Mansouri,Agha-Mohammadi,Nikolakopoulos,“在地下隧道导航中使用多旋转器使用多旋翼的自主空中搜寻”,ICRA 2020(提交)。[8] Kramer,Stahoviak,Santamaria-Navarro,Agha-Mohammadi,Heckman,“视觉上降解环境的雷达惯性自我效率估计”,ICRA 2020(提交)。[9] Sasaki,Otsu,Thakker,Haesaert,Agha-Mohammadi,“在哪里映射?迭代的漫游者 - 弯曲器路径计划火星探索,” ICRA 2020(提交)。[10] Fan,Nguyen,Thakker,Alatur,Agha-Mohammadi,Theodorou。“基于贝叶斯学习的自适应控制对安全关键系统的自适应控制”,ICRA 2020(提交)。[11] Kanellakis,Karvelis,Mansouri,Agha-Mohammadi,Nikolakopoulos,“在地下环境中进行自主空中航行的视觉驱动的NMPC,IFAC(提交),[12],[12] [12]长期耐药性活动的概念混合空中/地面车辆。[13] Otsu,Tepsuporn,Thakker,Vaquero,Edlund,Walsh,Walf,Wolf,Agha-Mohammadi,“与机器人团队对贫困环境的自动探索和映射”[14] Tagliabue, Schneider, Pavone, Agha-mohammadi, “ The Shapeshifter: a Multi-Agent, Multi-Modal Robotic Platform for the Exploration of Titan, " IEEE Aerospace Conf., 2020 [15] Agha-mohammadi, Hofgartner, Vyshnav, Mendez, Tikhomirov, Chavez, Lunine, Nesnas, “探索冰冷的世界:通过自动协作混合机器人访问泰坦的地下空隙,” IPPW,2018。[16] Heiden,牧师,Vyshnav,Agha-Mohammadi,“通过置信度丰富的3D网格映射:应用于物理机器人的异质传感器融合:Iser,2018年。[17] SABET,AGHA-MOHAMMADI,TAGLIABUE,ELLIOTT,NIKRAVESH,“滚筒式:能源吸引能量的混合杂种空中地形迁移率对极端地形”,IEEE Aerospace Conf。,2019年。[18] Agha-Mohammadi,Heiden,Hausman,Sukhatme,“信心丰富的3D网格映射” IJRR,2019年。[19] Kim,Thakker,Agha-Mohammadi,“不确定性下的风险感知计划的双向价值学习”,IEEE机器人和自动化信,2019年。[21] Parcheta,Nash,Parness,Mitchell,Pavlov,“狭窄的垂直洞穴:映射火山裂缝几何形状”,IPCC,2015年。pp。[20] Agha-Mohammadi,Agarwal,Kim,Chakravorty和Amato,“ Slap:通过在信仰空间中启用动态重建的物理移动机器人的同时本地化和计划,”机器人技术的IEEE Transactions,2018。[22]波士顿,“洞穴和喀斯特科学的百科全书”。Fitzroy-Dearborn Publishers,Ltd。,英国伦敦。355-358,2004。
天然洞穴中的 μ 子层析成像实验
lászlóOláhLászlóOláhG。G. G. G. G.Barnaföld,G。Bencédi,G。Hamar,G。Hamar,H。Féleh,G。Surányi,D。VargaG. G. G. G. G. G. G. G. G. G. G.Barnaföld,G。Bencédi,G。Bencédi,G。Hamar,G。Hamar,H.Féleh,G。Féleh,G。Varganyi,Div>

洞穴和裂缝的机载红外热探测
摘要:空气中的红外热扫描仪可用于检测裂缝和洞穴开口,但仅在某些条件下。首先,空隙内的温度必须与外部条件显着不同。其次,必须存在某种机制将这种热差异带到可以被扫描仪检测到的表面。此外,必须确定其他事件是否影响这种机制。在裂缝的情况下,传导和对流都在改变裂缝上的雪桥表面温度方面的作用。对于洞穴,对流是带来温度改变的机制。对流与呼吸周期有关,而呼吸周期又是由气压压力变化引起的。可以从内部温度,外部温度和大气压力的地面测量中选择飞行时间,从而提供最有利的情况。洞穴信号更多是一个问题,因为它经常被其他事件引起的相似信号所包围。为格陵兰岛的裂隙场和波多黎各的洞穴系统提供了结果。