
XiaoMi-AI文件搜索系统
World File Search SystemExA
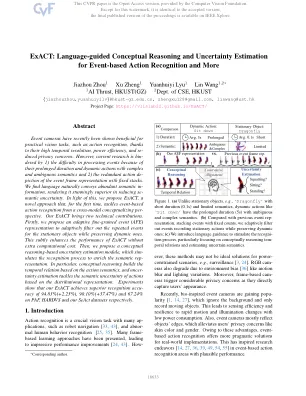
精确:基于事件的行动识别和更多
事件摄像机最近显示出对实用视觉任务的有益,例如行动识别,这要归功于其高度分辨率,功率效率和引起的隐私问题。然而,当前的研究是由1)处理事件的困难,因为它们的持续时间长时间和动态动作具有复杂而模棱两可的语义; 2)事件框架表示带有固定堆栈的冗余作用。我们发现语言自然传达了丰富的语义信息,从而使其在降低疾病的不确定性方面非常出色。鉴于此,我们提出了一种新颖的方法,这是第一次解决基于事件的动作识别的跨模式概念化的识别。我们的确切确切带来了两项技术贡献。首先,我们提出了一个自适应细粒事件(AFE)表示,以自适应地过滤固定对象的重复事件,同时保留动态的对象。这巧妙地增强了精确的性能,而无需额外的计算成本。然后,我们提出了一个基于概念推理的不确定性估计模块,该模块模拟了识别过程以丰富语义代表。尤其是,概念推理基于动作语义建立时间关系,而不必要的估计可以解决基于分布表示的动作的语义不确定性。实验表明,在PAF,HADDV和我们的SEACT数据集上,我们的确切确切识别获得了94.83%(+2.23%),90.10%(+2.23%),90.10%(+37.47%)和67.24%。
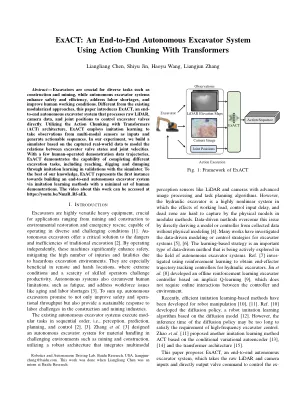
精确:使用带有变压器的动作块的端到端自动挖掘机系统
摘要 - 挖掘机对于诸如建设和采矿等各种任务至关重要,而自主挖掘机系统可以提高安全性和效率,解决劳动力短缺并改善人类的工作条件。与现有的模块化方法不同,本文介绍了精确的末端自动挖掘机系统,该系统处理原始的LIDAR,相机数据和关节位置,以直接控制挖掘机阀。利用具有变压器(ACT)体系结构的动作块,精确地采用模仿学习来从多模式传感器中获取观测作为输入并生成可行的序列。在我们的实验中,我们基于捕获的现实世界数据来构建一个模拟器,以模拟挖掘机阀态与关节速度之间的关系。有了一些人类经营的演示数据轨迹,精确证明了完成不同发掘任务的能力,包括通过模拟器验证中的模仿学习到达,挖掘和倾倒。据我们所知,精确代表了通过模仿学习方法以最少的人类示范集来构建端到端自主挖掘机系统的第一个实例。有关此工作的视频可以在https://youtu.be/nmzr rf-aek上访问。

7000 Acres 对 ExA 第二组书面问题的回答
“实现我们的能源目标不应成为在错误地点进行错误开发的理由,这包括不必要地使用农业用地。保护全球环境不是破坏当地环境的借口。当我们发布支持该框架的新规划指南时,我们列出了地方议会需要考虑的与大型地面安装太阳能光伏农场有关的具体因素。这些因素包括有效利用以前开发的土地,如果提案涉及农业用地,则要明确这一点,并且应优先使用质量较差的土地,而不是质量较高的土地。”
本合同仅可用于 2024 年 ExAC 学习目的
与前一版文件九不同,本合同未规定在协议中添加“其他条件”。协议旨在基本按照提供的形式使用(仅填写空白)。本合同的定义和一般条件旨在按原样使用,不得更改。如果需要更改,必须通过对文件九的单独“补充条件”进行更改,该补充条件应清楚地标明对标准文本的任何所需添加、删除或修改。补充条件(如果有)应保持在最低限度,同时认识到本标准格式合同反映了行业推荐的最佳做法。建议双方在考虑修改定义或一般条件时寻求法律和保险建议。

ExAIS:可执行的人工智能语义
神经网络可以看作是一种新的编程范式,即不再通过程序员头脑中(通常是非正式的)逻辑推理来构建越来越复杂的程序,而是通过使用大数据优化通用神经网络模型来构建复杂的“人工智能”系统。在这个新范式中,TensorFlow 和 PyTorch 等人工智能框架起着关键作用,与传统程序的编译器一样重要。众所周知,编程语言(如 C)缺乏适当的语义,即编译器的正确性规范,导致了许多有问题的程序行为和安全问题。虽然由于编程语言的高度复杂性及其快速发展,通常很难为编译器制定正确性规范,但这次我们有独特的机会为神经网络(具有一组有限的功能,并且大多数具有稳定的语义)做到这一点。在这项工作中,我们报告了我们在提供 TensorFlow 等神经网络框架的正确性规范方面的努力。我们在逻辑编程语言 Prolog 中指定了几乎所有 TensorFlow 层的语义。我们通过两个应用程序展示了语义的实用性。一个是 TensorFlow 的模糊测试引擎,它具有强大的 oracle 和生成有效神经网络的系统方法。另一种是模型验证方法,可为 TensorFlow 模型提供一致的错误报告。