
XiaoMi-AI文件搜索系统
World File Search SystemForecast

对雪水等效预测中机器学习的评论
摘要3 1简介3 1.1 SWE的定义3 1.2 SWE估算的意义和动机4 1.3当前的操作SWE监视5 1.3.1地面测量6 1.3.2模型产品7 1.4 ML 9 1.5当前挑战9 2。SWE估计方法的历史发展10 2.1经验方法10 2.2基于物理的方法11 2.3数据驱动方法13 3.当前基于机器学习的SWE估计研究15 3.1早期努力(2000-2014)15 3.2最新技术(现状)(现状)(2014年至今)18 4。ml福利和瓶颈20 5。讨论和未来方向26 5.1 SWE的广义AI 26 5.2 SWE的自学习剂26 5.3将SWE AI纳入较大的地球AI模型27 6.结论28作者贡献28致谢28资金28参考28

经济前景是否如一年前预测的那样发展?
在劳动力市场,移民人数的增加推动了就业增长速度快于预期,而就业人口比率仍保持在历史高位,这得益于极高的职位空缺水平。与此相符的是,失业率的演变与过去一年的预期基本一致(图 B.4)。失业率和更广泛的闲置产能指标都表明,自 2022 年底以来,劳动力市场已经变得不那么紧张。与此相关的是,工资增长的演变与一年前的预测基本一致(图 B.5)。人口增长强于预期的供需效应似乎在总体上已经大致抵消,同时有助于缓解特定行业(如酒店业)的劳动力短缺。这有助于遏制一些受影响行业和地区的工资压力,尽管移民人数的增加并没有对总工资增长产生实质性影响。

预测人工智能进展:研究议程
预测人工智能的进展对于减少不确定性至关重要,以便适当规划人工智能安全和人工智能治理方面的研究工作。虽然这通常被认为是一个重要的主题,但对此的研究很少,也没有发表任何对该领域进行全面概述的文献。此外,该领域非常多样化,没有关于其方向的公开共识。本文介绍了预测人工智能进展的研究议程的制定,该议程利用德尔菲技术来征求和汇总专家对优先考虑哪些问题和方法的意见。专家们指出,应该考虑多种方法来预测人工智能的进展。此外,专家们还确定了一些突出的问题,这些问题既普遍存在,又完全是预测人工智能进展问题所特有的。一些最高优先级的主题包括(部分未解决的)预测的验证、如何使预测具有行动指导作用,以及不同绩效指标的质量。虽然统计方法似乎更有前景,但人们也认识到补充判断技术可能会非常有益。

深度状态空间模型,用于预测脑损伤患者颅内压
创伤性脑损伤(TBI)是指由外力造成的脑损伤,典型的影响很大,通常是由于汽车事故,跌倒或运动损伤等事件造成的。在2019年全球记录了超过2700万例新的TBI病例,这种类型的伤害很常见,可能会威胁生命[1]。尽管在影响时发生了主要伤害,但TBI患者面临着次要损伤的巨大风险,在初次创伤后的几个小时甚至几天内,这种损伤可能会逐渐发展[2]。这些次要侮辱与颅内压增加(ICP)有关,这是颅库内压力的危险增加。当ICP增加时,可以限制脑血流。这种限制可能导致脑缺血,其中大脑被剥夺了氧气,这是ICP升高的主要伤害作用。紧急医疗干预需要管理和减少ICP,因为ICP的未经治疗的海拔高程会导致永久性神经系统损害,昏迷甚至死亡。预防和管理次要损伤对于对TBI患者的治疗至关重要,并且通常涉及对ICP的持续监测,稳定患者的状况以及采用干预措施,例如药物,手术减压或脑脊髓液流体,以最大程度地损害进一步的损害。迅速治疗升高的ICP可以显着提高预后,并降低长期残疾的可能性[3,4]。

使用预测和策略中的方案
对澳大利亚经济的外部风险也可以通过场景来审问。在任何给定时间,都有许多已知的外部风险(以及未知的未知数)。副州长安德鲁·豪瑟(Andrew Hauser)在本周早些时候的讲话中讨论了其中一个未知数,全球贸易环境。5材料外部风险的另一个当前例子是未来中国财政政策的道路。中国是一个大型经济体,也是澳大利亚最大的出口目的地,这意味着其轨迹对澳大利亚货币政策制定很重要。我们探索的一种方式是考虑中国财政支出高于预期的影响。有几种影响澳大利亚经济的方法:6

NOUS41 KWBC 131500 PNSWSH服务更改通知...
John Opatz:检查METPLUS验证系统中R2O实施的成功Johnna Infanti:通过评估统一预测系统(UFS)和北美多模型集合(NMME)的降水技能(通过模型评估工具(Metplus)Gwen Chen Chen Chen Chen recia:实时海洋范围:环境建模中心Jason Levit的全球验证:EMC验证系统:统一预测系统(UFS)模型的实时验证


预测人工智能指数回报
* 通讯作者。湖南大学商学院,长沙 410082,中国;湖南大学资源与环境管理研究中心,长沙 410082,中国。电子邮件:zyjmis@126.com 。** 湖南大学商学院,长沙 410082,中国;湖南大学资源与环境管理研究中心,长沙 410082,中国。电子邮件:hanalms@163.com 。*** 比勒陀利亚大学经济学系,Private Bag X20,哈特菲尔德 0028,南非;电子邮件:rangan.gupta@up.ac.za 。
用于多智能体轨迹预测的二阶图微分方程
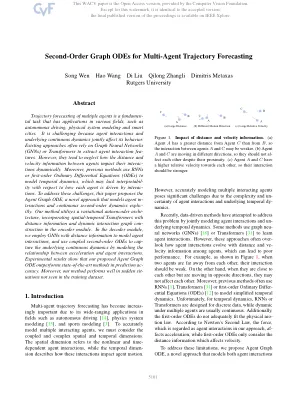
多智能体轨迹预测是一项基础任务,可应用于自动驾驶、物理系统建模和智慧城市等各个领域。该任务具有挑战性,因为智能体交互和底层连续动力学共同影响其行为。现有方法通常依赖图神经网络 (GNN) 或 Transformer 来提取智能体交互特征。然而,它们往往忽略了智能体之间的距离和速度信息如何动态地影响它们的交互。此外,以前的方法使用 RNN 或一阶常微分方程 (ODE) 来模拟时间动态,这可能缺乏对每个智能体如何受交互驱动的解释性。为了应对这些挑战,本文提出了 Agent Graph ODE,这是一种显式模拟智能体交互和连续二阶动力学的新方法。我们的方法采用变分自编码器架构,在编码器模块中结合了具有距离信息的时空Transformer和动态交互图的构建。在解码器模块中,我们采用具有距离信息的GNN来建模智能体交互,并使用耦合的二阶微分方程(ODE)来捕捉底层的连续动力学,该微分方程通过建模加速度和智能体交互之间的关系来构建模型。实验结果表明,我们提出的Agent Graph ODE在预测精度方面优于最先进的方法。此外,我们的方法在训练数据集中未见的突发情况下也表现良好。

”可扩展的监督学习算法,用于实时可再生能源预测智能电网”
将可再生能源集成到现代智能电网中,由于能源产生的可变性和不可预测性,提出了重大挑战。对可再生能源输出的准确实时预测对于确保网格稳定性,优化能量分布并最大程度地减少了能量浪费至关重要。本研究探讨了针对智能电网中实时可再生能源预测的可扩展监督学习算法的开发和应用。