
XiaoMi-AI文件搜索系统
World File Search SystemLander


Esther G. Lander主持人合伙人,Orrick,Herrington&Sutcliffe,LLP华盛顿特区Esther Lander是Orrick's Washington,D.C. Offi
Esther G. Lander主持人合伙人,Orrick,Herrington&Sutcliffe,LLP华盛顿特区Esther Lander是Orrick's Washington,DC。办公室的合伙人。她将实践重点放在高风险工作场所调查和复杂的就业歧视主张上。除了她的诉讼和调查工作外,她还定期向客户提供多样性和包容性计划,例如薪酬公平研究,有意招聘以及合法的平权平权行动计划和目标。Lander在测试验证和常规审查验证和不利影响研究方面具有特定的专业知识,以向客户提供有关选择设备的防御性的战略建议,例如算法决策工具,用于评估申请人和员工。在加入Orrick之前,她曾担任司法部民权部门雇佣诉讼部门的主要副局长。

准将 Andrew L. Landers
安德鲁·L·兰德斯准将目前担任美国陆军医疗司令部军医局局长办公室政策与部队整合主任和 G-3/5/7 副参谋长。在担任此职位之前,他曾担任第 68 战区医疗司令部指挥官。他在阿肯色州卡姆登长大。兰德斯准将以优异的军事成绩毕业于阿肯色州阿卡德尔菲亚的瓦希塔浸会大学,获得化学和生物学理学学士学位,并通过预备役军官训练团 (ROTC) 计划被任命为少尉。他获得了路易斯安那州新奥尔良杜兰大学医学院的医学博士学位。随后,他在夏威夷檀香山的 Tripler 陆军医疗中心完成了家庭医学住院医师培训,并于同年获得委员会认证。完成医学专业培训后,他在堪萨斯州莱文沃斯堡进行了实习,并在那里担任了一名提供全方位服务的家庭医学医生。BG Landers 的职责包括担任 WAMC 家庭医学住院医师诊所主管 (OIC)、住院医师教员和提供全方位服务的家庭医学医生;北卡罗来纳州布拉格堡克拉克健康诊所 OIC;第 82 空降师 1-325 空降步兵团 (AIR);第 7 特种部队组 (空降) 集团外科医生;美国陆军特种部队司令部 (空降) (USASFC (A)) 指挥外科医生;美国陆军约翰·肯尼迪特种作战中心和学校特种作战医疗组(空降)副指挥官;特种作战医疗组指挥官;特种作战司令部中央指挥外科医生;韩国第 549 医院中心和汉弗莱斯营 Brian D. Allgood 陆军社区医院指挥官;陆军助理部长、人力和预备役事务 (ASA-M&RA) 卫生事务主管助理副手;兰茨图尔地区医疗中心指挥官。BG Landers 于 2006 年和 2007 年部署支持 OIF,并于 2007 年、2008 年、2009 年和 2012 年部署支持持久自由行动 (OEF)。2018 年,他毕业于美国陆军战争学院 (USAWC),获得战略研究硕士学位。他获得的奖章和勋章包括功绩军团勋章(两枚橡树叶簇)、铜星勋章(橡树叶簇)、国防功绩服务勋章(橡树叶簇)、功绩服务勋章(四枚橡树叶簇)、联合服务嘉奖勋章、带有“V”字装置的陆军嘉奖勋章(三枚橡树叶簇)、陆军成就勋章(三枚橡树叶簇)、联合功绩单位奖(橡树叶簇)、英勇单位奖、陆军优秀单位奖、带有铜星的国防服务勋章、带有两枚战役星的伊拉克战役勋章、带有两枚战役星的阿富汗战役勋章、全球反恐战争服务勋章、武装部队服务勋章、人道主义服务勋章、陆军服务丝带、带有数字 2 的海外服务丝带、北约勋章、战斗医疗徽章、飞行外科医生徽章和跳伞员徽章。

基于稳健深度学习激光雷达的自主太空着陆器姿态估计
在太空着陆操作期间,准确估计航天器的相对姿态对于确保安全成功着陆至关重要。本文提出了一种基于 3D 光检测和测距 (LiDAR) 的 AI 相对导航架构解决方案,用于自主太空着陆。所提出的架构基于混合深度循环卷积神经网络 (DR-CNN),将卷积神经网络 (CNN) 与基于长短期记忆 (LSTM) 网络的循环神经网络 (RNN) 相结合。获取的 3D LiDAR 数据被转换为多投影图像,并将深度和其他多投影图像输入 DRCNN。该架构的 CNN 模块可以有效地表示特征,而 RNN 模块作为 LSTM,可提供鲁棒的导航运动估计。我们考虑、模拟和实验了各种着陆场景,以评估所提出架构的效率。首先使用 PANGU(行星和小行星自然场景生成实用程序)软件创建基于 LiDAR 的图像数据(范围、坡度和海拔),然后使用这些数据对所提出的解决方案进行评估。建议使用 Gazebo 软件中的仪表化空中机器人进行测试,以模拟在合成但具有代表性的月球地形(3D 数字高程模型)上着陆的场景。最后,使用配备 Velodyne VLP16 3D LiDAR 传感器的真实飞行无人机进行真实实验,以在设计的缩小版月球着陆表面上着陆时生成真实的 3D 场景点云。所有获得的测试结果表明,所提出的架构能够通过良好合理的计算提供良好的 6 自由度 (DoF) 姿势精度。
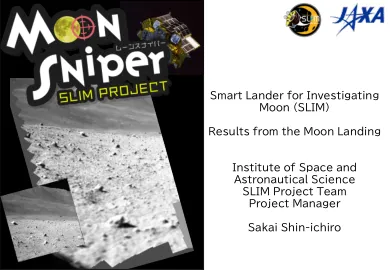
用于探测月球的智能着陆器 (SLIM) 结果来自......
避障后,着陆点瞄准图中安全区域的中心。现在优先考虑安全性,选择先避障,然后准确降落在目标地点(因此航天器瞄准了距离目标地点 11.8 米的地点)。因此,在避障之前先评估精确着陆的准确性。
比较三种深钢筋学习算法用于解决月球着陆器问题的比较
摘要。月球着陆器问题在强化学习领域提出了巨大的挑战,因此需要创建能够在月球表面安全着陆的自主航天器。在这项研究中,研究并检查了三种突出的增强学习算法,即深Q-Network(DQN),Double Deep Q-Network(DDQN)和策略梯度,并进行了检查并检查以解决此问题。最初,将神经网络和Q学习的DQN算法利用以学习最佳着陆政策。通过通过神经网络培训近似Q值,该航天器学会了做出明智的决定,从而成功着陆。随后,使用减轻高估偏差的DDQN算法。利用两个神经网络(一个用于行动选择,另一个用于评估),DDQN可提高稳定性和收敛性,从而产生精致的着陆策略。此外,这项工作探讨了策略梯度方法在此问题中的应用。通过使用梯度上升直接优化策略,该航天器可以最大化累积奖励,从而实现有效而准确的降落。通过广泛的模拟来评估该算法的性能,该模拟涵盖了不同的月球表面条件。结果证明了这些方法的有效性,展示了它们促进成功和燃油效率的航天器登陆的能力。总而言之,这项研究有助于了解Lunar Lander问题的DQN,DDQN和政策梯度算法。这些发现突出了每种算法的独特优势及其在自主航天器上的潜力。这项研究所获得的见解对未来的月球任务中智能着陆系统的发展具有影响,从而推进了航空航天应用中强化学习领域。

兰德学院目录
非歧视政策 Touro University 是一家提供平等就业机会的雇主。Touro University 对待所有员工、求职者和学生时,不会因种族、民族、宗教信仰、肤色、国籍、血统、性别(包括怀孕、分娩或相关医疗状况)、年龄、残疾、医疗状况、婚姻状况、基因信息、性取向、性别、性别认同、性别表达、兵役或退伍军人身份、公民身份或受适用联邦、州或地方法律保护的任何其他分类而受到非法考虑。我们致力于确保在所有决策中履行此政策,包括但不限于招聘、教育计划和活动的管理、聘用、薪酬、培训和学徒、安置、晋升、升级、降职、降级、调职、解雇、停职、开除和解雇,以及所有其他入学、入学和就业条款和条件。有关完整政策声明,请参阅 https://www.touro.edu/non-discrimination/。
木卫二着陆器任务自主原型
人们希望机器人航天器能够在未知的动态环境中进行探索。欧罗巴着陆器任务概念就是这样一个任务,它需要处理极其有限的寿命和能源供应,管理长时间停电的间歇性通信,面临众多环境危险,最终距离地球太远而无法依赖人类控制。迄今为止,没有任何任务能够达到所需的自主性水平,也没有任务能够像这次任务一样,在通信限制、不确定性和任务概念复杂性方面达到同等水平。因此,必须证明自主性的可行性,然后才能委托它进行关键任务规划。在本文中,我们提出了一个自主软件原型,它可以展示和测试不同规划人员和执行人员在有限的人类干预下执行复杂、以科学为中心的任务的能力。原型使用分层效用模型,用于最大化预期的科学回报量以及地面施加的任务目标数量。我们展示了该系统如何处理复杂太空任务中预期的一些自主任务,例如决策、现场数据采集和分析、数据优先级排序、资源管理和故障响应处理(无论是在模拟中还是在实际硬件上)。通过几个基于场景的实验,我们展示了不同的规划人员和执行人员如何应对欧罗巴着陆器任务概念的挑战。我们还展示了该系统可以与硬件原型配合使用,进行自主现场测试。
MAPLE:火星自转探测器着陆器实验
摘要 迈出了空中行星探索的第一步。Ingenuity 显示出非常有希望的结果,新的任务已经在进行中。旋翼机能够飞行。这种能力可用于支持进入、下降和着陆的最后阶段。因此,可以缩小质量和复杂性。自转是一种下降方法。它描述了无动力下降和着陆,通常由直升机在发动机故障时执行。建议使用 MAPLE 来测试这些程序并了解其他行星上的自转。在这一系列实验中,使用了 Ingenuity 直升机。Ingenuity 将在继续正常飞行之前自转“空中着陆”。最终,收集的数据将有助于了解火星上的自转及其在行星际探索中的应用。

为小卫星和着陆器的添加性制造的RC
缺席了五十年之后,NASA根据Artemis计划重返月球表面 - 用于长期的人类勘探和利用 - 正在为小型卫星和小型陆地平台提供商业和学术机会(例如,商业月球付费量服务计划 - CLPS)。双旋转剂推进器是一种可靠,低风险和飞行验证的方法,用于用于进入,下降和降落(EDL)或空间附近操作所需的复杂操作所需的推进和态度控制。但是,由于过去十年来竞争激烈的商业太空市场,卫星子系统还必须负担得起,以购买最终的任务设计和工程解决方案。Therefore starting in 2019, and based off prior satellite integration work, Aerojet Rocketdyne (AR) undertook an advanced propulsion development effort to combine modern metal additive manufacturing (AM) techniques with thrust scalable hypergolic MON-25 propulsion technology to create a high performance and fully integrated (i.e., multiple thrusters integrated into a single package) reaction control system (RCS) at a fraction of the production cost when compared to the由单个推进器组装的遗产设计。RCS设计的开发点来自一系列新型的添加性制造推进器系列,稳定地燃烧了5 lbf和100 lbf的推力水平,用单甲基羟基津(MMH)燃料燃烧挥发性MON-25氧化剂。在子系统级别的成本降低了零件和功能的AM集成,从而减少了材料的构建,触摸劳动和组装时间。此外,AM允许设计适应不断变化的要求,例如推进器的数量,方向和推力水平。通过利用MON-25的较低冰点为-55°C(与传统的二氧化二氧化氧化氧化氧化氧化剂相比)来降低卫星水平的成本,以最大程度地减少质量,热量和功率需求,同时在深空环境中运行。此外,对于MMH/MON-25的相等体积混合比率的推进器操作允许在操纵过程中采用模块化方法进行储罐设计和可预测的重心。本文概述了ISE-5和ISE-100 MON-25推进器技术,该技术为集成设计和AM RCS概念本身的开发进步提供动力。这包括减少练习活动,例如概念证明AM材料测试示威者和水流测试单元。