
XiaoMi-AI文件搜索系统
World File Search SystemRob
10月26日 - nov。 1个定制的移动机器人通讯
Scitech摘要简介整个网络 - 10月26日 - NOV。 1次适用于移动机器人中国专利新闻的四轮独立悬架系统授予的中国专利赠款|星期五,2024年11月1日
团队90H:机器人真空吸尘器
现在我们决定对机器人真空吸尘器进行逆转,下一个挑战是要获得一个模型。理想情况下,我们希望打开一个室内或类似的真空吸尘器,但我们无法将手放在不起作用的室上。所以,我们必须安顿下一个来自亚马逊的便宜版本。尽管如此,我们还是决定继续前进,因为即使该真空吸尘器没有Roomba的所有强大功能,它仍然可以瞥见任何机器人真空吸尘器的基础功能。

机器人空间感知的场景表示
机器人及时通过传感器数据构建持久,准确且可操作的模型的能力是自主操作的范围。在将世界表示为点云可能足以进行本地化时,避免障碍物需要更密集的场景表示形式。另一方面,更高级别的语义信息通常对于分解必要的步骤来完成一项复杂的任务,例如烹饪,自主是至关重要的。因此,迫在眉睫的问题是,手头机器人任务的合适场景表示是什么?这项调查提供了对关键方法和框架的全面回顾,这在机器人空间感知领域推动了进步,并特别关注了代表的历史演变和当前的趋势。通过将场景建模技术分类为三种主要类型(公式,公式和指标 - 语言流行),我们讨论了空间启示框架正在从构建世界的纯几何模型转变为更高级的数据结构的方式,这些模型包括更高级别的概念,例如对象实例和位置的概念。特别重点是实时同时定位和映射(SLAM)的方法,它们与深度学习的集成,以增强了鲁棒性和场景的理解,以及它们处理场景动态性的能力,作为当今驾驶Robotics研究的一些最热门的主题。我们在讨论方面的挑战和未来的研究方向的讨论中进行了结论,以建立适合长期自治的强大而可扩展的空间感知系统。

自主机器人技术中的探索性实验
摘要关于实验方法的辩论,其作用,限制以及其可能的应用程序最近在自主机器人技术中引起了人们的关注。,如果从一方面,诸如可重复性和重复性的经典实验原理,它是发展该研究领域良好实验实践的灵感,另一方面,一些最新的分析证明了严格的实验方法尚未完全是该社区研究习惯的全部。在本文中,为了给出一部分自主机器人技术中当前的体验实践的理由,这些实践在传统的受控实验概念下无法令人满意地容纳,我们将不再进行探索实验。在这种情况下进行的探索性实验应作为在没有适当理论或理论背景的情况下进行的一种调查形式,在这种情况下,从一开始就无法完全管理对实验因素的控制。我们表明,这一概念源于(并得到)对大量论文样本中报道的实验活动的分析,这些论文已在两个最大,最重要的机器人研究会议上获得了奖励。

肯尼亚 2023 年机器人和人工智能社会法案
国会法案规定成立肯尼亚机器人和人工智能协会;规定其职能和权力;促进肯尼亚共和国境内机器人和人工智能技术负责任和合乎道德的发展和应用;并用于相关目的。

坚固沉箱结构降低水下现场爆炸影响的演示
描述 沉箱是一种安全、防水的舱室,通常用于水下施工。通过添加压缩空气使舱室防水。战略环境研究与发展计划 (SERDP) 项目 MR-2648“建立坚固的沉箱结构以抵抗水下未爆炸弹药就地爆炸的影响”研究了沉箱作为防爆盾的使用。计算机模拟发现,SERDP 团队开发的坚固沉箱结构 (RCS) 模型能够显著降低水下爆炸的影响。

低级视觉任务的语言指南的鲁棒性:深度估算的发现
通过将自然语言纳入附加指导来实现单眼深度估计的最新进展。尽管产生了令人印象深刻的结果,但语言先验的影响,尤其是在发生和鲁棒性方面,仍未得到探索。在此过程中,我们通过量化此之前的影响来解决这一差距,并引入方法以在各种环境中基准其有效性。我们生成“低级”句子,传达以对象为中心的三维空间关系,将它们纳入其他语言先验,并评估其对深度估计的下游影响。我们的关键发现是,当前语言引导的深度估计仅通过场景级别的描述和违反直觉的效果最佳地发挥作用。尽管利用了其他数据,但这些方法对于对抗性攻击并随着分配变化的增加而对性攻击和绩效下降并不强大。fi-nally,为了为未来的研究提供基础,我们识别出失败点,并提供见解以更好地理解这些缺点。使用语言进行深度估算的越来越多的方法,我们的发现突出了需要仔细考虑在现实世界中有效部署的机会和陷阱。1

使用仪表板使用草图套件:机器人代码断路器
●4D:表现出对歧义,毅力和开放式问题工作能力的容忍度。●5A:制定适合技术辅助方法的问题定义,例如数据分析,摘要模型和算法思维,以探索和查找解决方案。●5C:将问题分解为组件部分,提取关键信息,并开发描述性模型以了解复杂的系统或促进解决问题。●6C:通过创建或使用各种数字对象(例如可视化,模型或仿真)来清晰有效地传达复杂的想法。●7C:为项目团队做出建设性的贡献,承担各种角色和责任,以有效朝着共同的目标努力。

菲律宾:为强劲的经济未来铺平道路
数字化正在大步前进。数字支付在金融交易中的应用不断深入,可能占到所有金融交易的一半以上,因为目前近 70% 的菲律宾成年人都拥有金融账户。菲律宾央行在公共市场和地方交通系统中广泛使用二维码支付,这增加了地方经济活动并支持了金融包容性。例如,在阿拉米诺斯市,据菲律宾央行称,约 700 名市场摊贩和 3,600 多名三轮车司机积极参与了 Paleng-QR Ph Plus 计划。此外,菲律宾央行还计划将该计划扩大到巴格尤、达沃、塔比拉兰、那牙、拉普拉普、帕西格、巴科洛德、维多利亚、曼达维、奥萨米斯、哥打巴托等城市,以及塔拉克的卡米林镇和甲米地的卡莫纳镇。
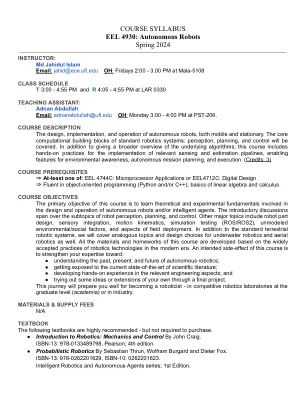
课程大纲EEL 4930:自动机器人弹簧...
本课程的主要目的是学习参与自主机器人和/或智能代理的设计和操作的理论和实验基础。介绍性讨论涵盖了机器人感知,计划和控制的子主题。其他主要主题包括机器人零件设计,感官集成,运动运动学,仿真测试(ROS/ROS2),未建模的环境/社会因素以及现场部署方面。除了标准的地面机器人系统外,我们还将涵盖水下机器人技术和空中机器人技术的类似主题和设计选择。本课程的所有材料和家庭作业都是根据现代机器人技术广泛接受的实践开发的。本课程的预期副作用是增强您的专业知识: