
XiaoMi-AI文件搜索系统
World File Search Systemmaps

通过使用基于深度学习的域适应声发射
使用机器学习(ML)算法在制造过程中嵌入的传感器内部嵌入的信息的进步和识别,以更好地决策成为构建数据驱动的监视系统的关键推动因素。在激光粉床融合(LPBF)过程中,基于数据驱动的过程监视正在广受欢迎,因为它允许实时组件质量验证。加上制造零件的实时资格具有重要的优势,因为可以降低传统的生产后检查方法的成本。此外,可以采取纠正措施或构建终止以节省机器时间和资源。然而,尽管在满足LPBF流程中的监视需求方面取得了成功的发展,但由于不同的过程空间,在处理来自激光材料互动的数据分布的变化时,对ML模型在决策方面的鲁棒性进行了更少的研究。受到ML中域适应性的想法的启发,在这项工作中,我们提出了一种基于深度学习的无监督域适应技术,以解决由于不同的过程参数空间的数据分布的转移。在两个不同的316 L不锈钢粉末分布(> 45 µm和<45 µm)上获得了从LPBF过程区域到三个机制到三个方案的声学发射区到三个方案的声波形式。对应于用不同激光参数处理的粉末分布的声波形的时间和光谱分析显示,数据分布中存在偏移,随后用建议的无监督域适应技术对其进行处理,以具有可以普遍化的ML模型。进一步,两个分布之间提议的方法的预测准确性表明,不受欢迎地适应新环境的可行性并改善了ML模型的推广性。

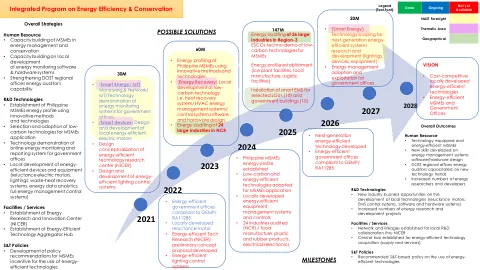
能源行业路线图.pdf
• 开发飞轮储能系统 (FESS) 的能源管理系统 • 为飞轮应用开发能源存储管理系统 • 开发 20 Ah、70 Ah、120 Ah、铝空气电抗器 • 铅酸电池的新架构 • 建立能源存储研发设施 • 建立能源存储系统测试设施 • 电池创新和测试设施 • 评估当地本土材料 • 支持能源存储标准测试/协议 • 改进可靠的光伏能源存储系统
计算工具映射开发和疾病中细胞的起源和旅程
“ Cell2Fate是一种创新的工具,因为它深入研究了细胞成熟的时间特异性阶段的复杂性,并且在之前尚未实现。较旧的模型倾向于过度简化细胞轨迹的过程,因此,我们很高兴能够共享一个尖端的工具,可以将其应用于新数据集并以更详细,更准确的方式发现发现,” Alexander Aivazidis博士说:“ Alexander Aivazidis博士说:“欧洲分子生物学实验室(EMBL)和以前的Systute sistute sistute sistute sistute sangercome。

一种深入的CNN方法,用于解码上肢的电动机从源级别的EEG信号的时间 - 频率图
一个可以检测到行动和解码计划运动意图的系统,可以帮助所有可以计划运动但无法实施的受试者。在本文中,通过使用脑电图(EEG)信号来研究电动机计划活动,目的是解码运动制备阶段。在执行不同动作(肘部流量/扩展,前臂旋转/supination/supination/suplination/open/loth/collos)的过程中,可公开可用的61个通道EEG信号,右上肢录制了15个健康受试者的EEG信号。 引入了一种新型系统,用于静止与静止和前期时期的分类。 对于每个时期,所提出的系统都会通过光束成形和连续的小波变换(CWT)生成电动机源信号的时间频率(TF)图,然后将所有映射嵌入体积中并用作输入到深CNN中。 拟议的系统成功地歧视了前提下的平均准确度为90.3%(最低74.6%,最大100%),在文献中的表现优于可比较的方法,而在鉴别期间的VS vs vs vs等待中的平均准确度为62.47%。 所达到的结果鼓励通过深度学习方法在时间频域中的源级别调查电动机计划。可公开可用的61个通道EEG信号,右上肢录制了15个健康受试者的EEG信号。引入了一种新型系统,用于静止与静止和前期时期的分类。对于每个时期,所提出的系统都会通过光束成形和连续的小波变换(CWT)生成电动机源信号的时间频率(TF)图,然后将所有映射嵌入体积中并用作输入到深CNN中。拟议的系统成功地歧视了前提下的平均准确度为90.3%(最低74.6%,最大100%),在文献中的表现优于可比较的方法,而在鉴别期间的VS vs vs vs等待中的平均准确度为62.47%。所达到的结果鼓励通过深度学习方法在时间频域中的源级别调查电动机计划。

可持续性管理计划和实施路线图摘要
DFW已承诺在2030年到2030年实现零碳排放量。我们的净零关注三个核心领域:建筑物和能源的脱碳,我们的车队的过渡和优化,以减少排放和提高效率,并使用碳去除来解决剩余排放。我们的气候行动路线图详细介绍了消除在我们的设施,车队和运营中使用化石燃料的策略。我们通过年度排放量来跟踪我们的进度。我们还正在采取步骤来解决我们的间接或范围3的排放,这是由租户,业务合作伙伴和供应链中的活动产生的。

AI工具地图疾病之间的隐藏链接
现在可以自由使用研究界,该工具代表了探索疾病联系的科学家的重大进步。其潜在应用从预防预防策略到建议现有药物的新用途。随着研究人员进一步研究疾病途径,该工具可以作为寻求解码人类健康相互联系的景观的关键资源。

超越分区的大脑地形图:功能图的局部梯度
功能性神经成像提供了独特的机会,可以根据大脑区域对任务或正在进行的活动的反应来描述大脑区域。因此,它具有捕捉大脑空间组织的前提。然而,描述这种组织的概念框架仍然难以捉摸:一方面,分区隐含地建立在分段常数组织上,即由清晰边界分隔的平坦区域;另一方面,最近流行的功能梯度概念暗示了一种平滑的结构。注意到这两种观点都趋向于将功能特征的局部变化拼凑在一起的拓扑方案,我们对基于局部梯度的模型进行了定量评估。使用功能性磁共振成像 (fMRI) 数据的预测作为驱动案例——具体来说,从受试者的静止 fMRI 图中预测任务 fMRI——我们基于参考拓扑词典开发了一个逐块线性回归模型。我们的方法使用多个随机分区——而不是单个固定分区——并汇总这些分区的估计值以预测遗漏受试者的功能特征。我们的实验证明了分割的最佳基数的存在,以捕捉功能图的局部梯度。

无事件移动对象从移动自我车辆
虽然HDMAP是自动驾驶的关键组成部分,但获取和维护的昂贵。因此,从传感器中估算这些图的估算有望减轻成本。但是,这些估计值得超过现有的HDMAP,并使用当前的方法来确定低质量图或考虑已知地图的一般数据库。在本文中,我们建议在估计HDMAP时研究的确切情况的现有地图。为了证明这一点,我们确定了3种有用的现有地图(极简主义,嘈杂和过时的)类型。然后,我们介绍了Mapex,这是一个新颖的在线HDMAP估计框架,可说明现有地图。Mapex通过将地图元素编码为查询令牌来实现这一目标,并完善用于训练基于经典查询的MAP估计模型的匹配算法。我们证明Mapex在Nuscenes数据集上带来了重大改进。例如,Mapex-给定嘈杂的地图 - 比MAPTRV2检测器提高了38%,其基于当前SOTA的基础为8%。