
XiaoMi-AI文件搜索系统
World File Search System粒子滤波
直接自我识别通过粒子滤波来进行灵巧操纵的逆雅可比亚人
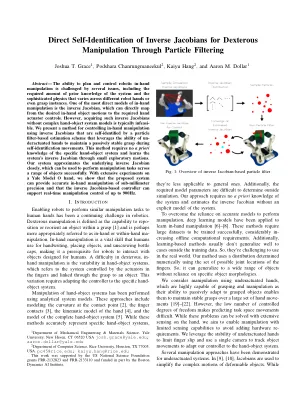
摘要 - 计划和控制机器人手机操纵的能力受到了几个问题的挑战,包括系统的先验知识以及随着不同机器人手甚至掌握实例而变化的复杂物理学。最直接的手动操纵模型之一是逆雅各布,它可以直接从所需的内对象运动映射到所需的手动执行器控制。但是,获得没有复杂手动系统模型的没有复杂手动系统模型的这种反向雅各布人通常是impeasible。我们提出了一种使用基于粒子滤波器的估计方案自我识别的逆雅各布人来控制手工操作的方法,该方案利用了非隔离的手在自我识别运动过程中维持被动稳定的掌握的能力。此方法不需要对特定手动系统的先验知识,并且可以通过小型探索动作来学习系统的逆雅各布。我们的系统紧密近似近似雅各布,可用于成功执行一系列对象的操纵任务。通过在耶鲁大学模型上进行广泛的实验,我们表明所提出的系统可以提供准确的亚毫米级精度操纵,并且基于雅各布的逆控制器可以支持高达900Hz的实时操纵控制。

提高基于粒子滤波器的定位可靠性...
摘要— 近来,各个行业领域对使用无线传感器网络 (WSN) 进行准确、快速和可靠的室内定位的需求日益增长。在杂乱和嘈杂的环境中,准确定位通常通过称为状态估计器或滤波器的数学算法来实现。粒子滤波器 (PF) 是定位中最常用的滤波器,在基于 WSN 的实时定位的典型条件下,存在样本贫乏问题。本文提出了一种新颖的混合粒子/有限脉冲响应 (FIR) 滤波算法,用于在导致样本贫乏的恶劣条件下提高基于 PF 的定位方案的可靠性。混合粒子/FIR 滤波器检测 PF 故障,并通过使用辅助 FIR 滤波器的输出重置 PF 来恢复故障的 PF。本文结合正则化粒子滤波器 (RPF) 和扩展无偏 FIR (EFIR) 滤波器,构建了混合 RP/EFIR 滤波器。通过模拟,混合 RP/EFIR 滤波器证明了其改进的可靠性和从故障中恢复 RPF 的能力。