
XiaoMi-AI文件搜索系统
World File Search SystemBase

雅加达基线研究 RfP 2022.docx
UKAID 东南亚 CAI 项目正在寻找顾问或咨询公司/财团,通过整合能源流行病学的方法对雅加达 DKI 的能源和建筑状况进行基线研究和分析。这项基线研究的目的是了解城市的现状,即按部门和建筑类型(市政、商业、机构、工业、住宅等)(消费方)和城市边界内的设施或能源资源类型(生产方)分类的固定能源水平,城市建筑存量的健康和运行情况,以及城市采用能源效率和节约 (EE&C) 实践、可再生能源 (RE) 技术和绿色建筑标准的促进和阻碍因素。收集到的部分基线数据预计将输入 C40 的建筑改造效益分析(即与气候行动、燃料、经济和健康相关的本地相关数据)。

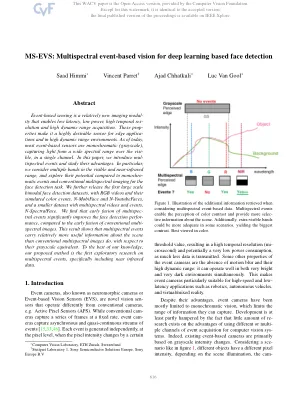
MS-EVS:基于多光谱事件的基于深度学习的面部检测的愿景
基于事件的传感是一种相对较新的成像模态,可实现低潜伏期,低功率,高时间分解和高动态范围采集。这些支持使其成为边缘应用和在高动态范围环境中的高度可取的传感器。截至今天,大多数基于事件的传感器都是单色的(灰度),在单个通道中捕获了Visi-ble上广泛光谱范围的光。在本文中,我们介绍了穆斯特朗事件并研究了它们的优势。尤其是我们在可见范围内和近红外范围内考虑多个频段,并探索与单色事件和用于面部检测任务的传统多光谱成像相比的潜力。我们进一步发布了第一个大型双峰面检测数据集,其中包含RGB视频及其模拟色彩事件,N-Mobiface和N-Youtubefaces,以及带有多光谱视频和事件的较小数据集,N-SpectralFace。与常规多频谱图像的早期融合相比,多阶段事件的早期融合可显着改善面部检测性能。此结果表明,相对于灰度等效物,多光谱事件比传统的多光谱图像具有相对有用的有关场景的信息。据我们所知,我们提出的方法是关于多光谱事件的首次探索性研究,特别是包括近红外数据。
基于空间表征语义层次的机器人探索与绘图策略
许多科学家 [Lynch,1960;Piaget 和 Inhelder,1967;Siegel 和 White,1975] 已经观察到认知地图被组织成连续的层,并提出对大规模环境的有用且有力的描述的核心要素是拓扑描述。分层模型包括从局部感官信息中识别和辨认地标和地点;路线控制知识(从一个地方到另一个地方的过程);连通性、顺序和包含的拓扑模型;以及形状、距离、方向、方位以及局部和全局坐标系的度量描述。看来,认知地图的分层结构是人类在大规模空间中稳健表现的原因。我们的方法试图将这些方法应用于机器人探索和地图学习问题。我们定性方法中对环境的核心描述是拓扑模型,如 TOUR 模型 [Kuipers,1978]。该模型由一组节点和弧组成,其中节点代表环境中可识别的位置,弧代表连接它们的行进路径。节点和弧是根据机器人的感觉运动控制能力程序性定义的。度量信息添加到拓扑模型之上。

NASJRB Willow Grove 和 Biddle ANG Base PFAS 治疗示范日 - 2024 年 8 月 20 日星期二
Allonnia 将带领大家参观表面活性泡沫分馏 (SAFF®) 系统,这是一种简单、独立的 PFAS 去除解决方案。泡沫分馏是一种吸附气泡分离技术,可以从水溶液中去除 PFAS 等两亲性化学物质。两亲性物质往往会吸附在上升气泡的表面(即空气-水界面),SAFF® 利用这一点,打造可持续、几乎无浪费的 PFAS 解决方案。第一阶段 SAFF®(初级分馏)利用从大气中吸入的空气从流入水中“剥离”PFAS,并产生不含 PFAS 的流出物,其处理目标是满足 EPA 对 PFAS 的新最大污染物水平 (MCL)。含有浓缩 PFAS 的初级泡沫物构成第二阶段(二次分馏)的进料,该阶段将泡沫物浓缩至 5,000:1 以上的倍数(超浓缩)。如果需要进一步浓缩,可以生产浓缩倍数超过 200,000:1 的 PFAS 超浓缩物。超浓缩物或超浓缩物代表低容量、高浓度的 PFAS 水溶液
基于强化学习的分散武器 -
多次无误攻击是饱和和克服导弹防御系统的最简单方法之一。为了提高针对此类攻击者群体的拦截效率,有必要根据其运动学局限性分配拦截器。此外,这样的分配方案必须是可扩展的,以应对大型方案并允许动态重新分配。在本文中,我们首先提出了这种武器目标分配(WTA)问题的新表述,并提供了使用加固学习(RL)以及贪婪的搜索算法来解决它的分散方法。从每个追随者与所有目标的角度考虑参与。同时,其他拦截器与目标群体相关,而其他团队成员则可以使用其分配和成功概率。为了改善中途轨迹的塑造,在追随者和进来的对手之间放置了静态虚拟目标。每个拦截器根据从计算有效的仿真环境中的大量场景中学到的策略动态选择目标。RL输入状态包含目标的拦截器达到性覆盖范围以及其他导弹成功的概率。RL奖励汇总了团队绩效,以鼓励在分配层面上进行合作。相关的可及性约束是通过采用拦截器运动的运动学近似来分析获得的。RL的使用确保所有拦截器的实时可扩展和动态重新分配。我们将基于RL的分散WTA和指导方案与贪婪解决方案的性能进行比较,显示了RL的性能优势。

使用 Simulink 和基于模型的设计开发电池管理系统
桌面仿真。Simulink 中的桌面仿真使您能够验证 BMS 设计的功能方面,例如充电放电行为(使用单电池等效电路公式)、电子电路设计以及反馈和监督控制算法。在桌面上,使用行为模型模拟电池系统、环境和算法。例如,您可以探索主动与被动电池平衡配置和算法,以评估每种平衡方法对给定应用的适用性。您可以使用桌面仿真探索新的设计理念,并在制作硬件原型之前测试多种系统架构。您还可以在桌面仿真中执行需求测试,例如通过验证在检测到隔离故障时接触器是否无法打开或关闭。

基于人工智能的医疗保健聊天机器人系统
交互式聊天机器人应用程序是现代时代的最新发明。医疗保健行业与人际交往密切相关,似乎像聊天机器人这样的对话式人工智能应用程序更为普遍。聊天机器人的响应方式应该让用户感觉自己正在与真人交谈。聊天机器人根据清晰的数据集和可持续的后端逻辑进行响应以生成结果。医疗聊天机器人通过以类似人类的方式与用户互动,简化了医疗保健提供者的工作并有助于提高他们的绩效。医疗保健领域的聊天机器人可能具有为患者提供即时医疗信息、在疾病出现的第一个迹象时推荐诊断或将患者与社区中合适的医疗保健提供者 (HCP) 联系起来的潜力。[3]

使用基于项目的学习来教授人工智能
摘要。本研究介绍了一种称为基于项目的学习 (PBL) 的主动学习方法,用于在本科工程学位的计算机视觉课程中开发人工智能 (AI)。该课程的目标是使用深度学习 (DL)/机器学习 (ML) 技术在实际问题中开发图像识别能力。PBL 学习方法帮助学生寻找现实世界的问题,开发复杂的解决方案,并在团队成员之间产生协同效应。教授的主要作用是在整个课程中为学生提供建议、指导和激励。主动学习方法的教学创新为教授提供了根据经验创建动态激励学习环境的机会。每个本科工程专业的学生都有机会发展他们的专业技能和技巧:团队合作、主动性、创新和领导力。学生团队取得的成果表明了解决问题的能力,包括使用带有人工智能的自动导航设备、检测疟疾寄生虫、识别非人类个体以控制车辆交通。

基于人工智能的电子学习:概述
近年来,科技的进步改变了人们学习和获取知识的方式。人工智能 (AI) 在教育领域的融入催生了一种新的学习形式,即基于人工智能的电子学习。基于人工智能的电子学习是一种创新的教育方法,利用人工智能技术为学生创造个性化的学习体验。它有可能通过为学生提供更具吸引力和更有效的学习体验来彻底改变教育[1]。人工智能在电子学习中的应用是一个特别新的研究领域,大多数研究集中在智能辅导系统的创建和使用上,其次是使用人工智能在电子学习环境中促进评估和评价。基于人工智能的电子学习是一种利用人工智能技术为学生创造个性化和互动式学习体验的电子学习。基于人工智能的电子学习的目标是使用人工智能算法分析学生行为并提供定制反馈以改善他们的学习体验 [3]。基于人工智能的电子学习可以通过各种平台进行,包括在线学习门户、移动应用程序和虚拟教室 [2]。基于人工智能的电子学习使用各种人工智能技术,包括自然语言处理、机器学习和计算机视觉,为学生创造个性化的学习体验。例如,人工智能算法可以分析学生的行为,例如花在特定主题上的时间,并提供定制反馈以帮助学生提高学习效果。此外,基于人工智能的电子学习系统还可以使用自然语言处理来了解学生的问题和需求并提供相关的答复。