
XiaoMi-AI文件搜索系统
World File Search SystemBluetooth

Albion光滑与时尚数字蓝牙锁
使用功能强大的TTLOCK应用程序,锁定和用户设置很容易配置和管理。可以通过PIN代码,RFID凭据,通过BLE管理的Ekeys和Mechanical Key Override提供给家人和访问者的访问。通过添加McGrath锁WiFi网关,您可以使用TTLOCK应用程序将Albion远程解锁。
DX-CP27 小型低功耗蓝牙信标
表格索引 表 1:基本参数表......................................................................................................................- 5 - 表 2:KEY 功能定义表...............................................................................................................- 6 - 表 3:工作及存储温度表..............................................................................................................- 7 - 表 4:功耗表.............................................................................................................................- 7 - 表 5:射频特性.............................................................................................................................- 7 - 表 6:距离测量.............................................................................................................................- 8 - 表 7:模块引脚 ESD 耐压.............................................................................................................- 8 -
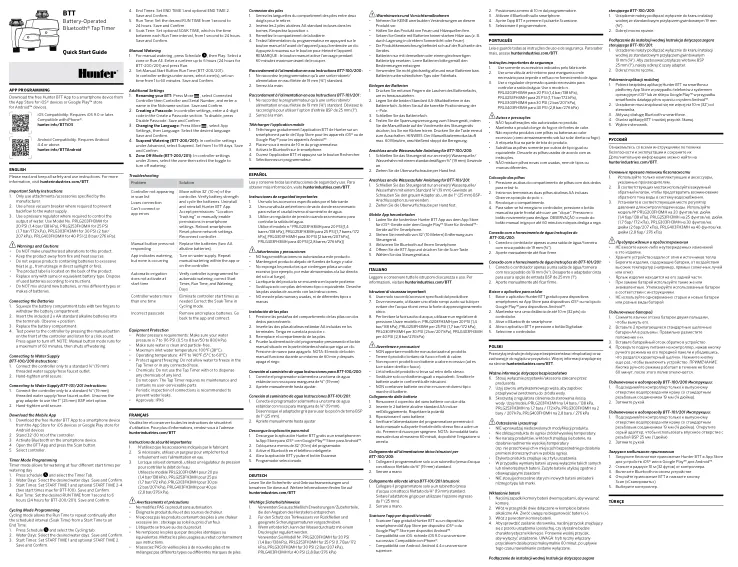
电池供电的蓝牙® 点击定时器快速入门指南
警告和注意事项 • 请勿对产品进行任何未经授权的修改。 • 使产品远离火源和热源。 • 请勿将电池供电的产品暴露在过热的环境中(例如阳光直射或火中)。 • 产品标签位于产品背面。 • 只能使用相同或相当的电池进行更换。根据说明处理废旧电池。 • 请勿混用新旧电池或不同类型或品牌的电池。连接电池 1. 用两根手指取下电池仓盖。 2. 将 2 节标准 AA 碱性电池插入电池仓。尊重极性。 3. 更换电池仓。 4. 按下编程器正面的手动按钮直到听到咔嗒声,检查编程器的电源。再按一次即可关闭。注意:手动按钮模式最多持续 60 分钟,之后停止浇水。
太阳能自动多功能农业机器人使用蓝牙/Android App G.Kumara Swamy,B. eee的B. gopal Dept,Priyadarshini
太阳能自动多功能农业机器人使用蓝牙/Android App G.Kumara Swamy,B. eee的B. gopal Dept,Priyadarshini女性科学技术学院Khammam。摘要 - 本文介绍了单个机器人完成的多个农业任务。要发展农业任务的效率,我们必须找到新方法。该项目介绍了一种以非常有效的方式耕种土地的新方法。这种农业机器人系统的独特性是它具有多任务的能力,可以钻,拾取和地点,播种,抽水和肥料,天气监测以在农业,造林和园艺平台上工作。项目的目的是设计,开发和制造机器人,这些机器人可以挖土壤,将种子,滚筒关闭泥浆和喷雾器以喷水,整个机器人系统在电池和太阳能的帮助下工作。世界上有40%以上的人口选择农业作为主要职业,近年来,农业中自动驾驶汽车的发展引起了人们的兴趣。引言农业的历史可以追溯到数千年,其发展是由截然不同的气候,文化和技术驱动和定义的。因此,应提出农业系统以减少农民的努力。该模型开发的模型会自动播种种子,喷洒农药并切草。第二部分介绍了相关的作品。在第三节中介绍了多功能农业机器人的拟议设计。wifi用作接收器。原型代表了改善农业播种,草切割和基于on植物的农药喷涂的农业过程的系统。本文的组织如下。第四节讨论了算法实现。在第五部分的原型结果中进行了讨论。在第六节中的工作得出了结论。相关工作,由于没有有效的设备来帮助农民。需要实施新技术。提出了想法后,设计选项将最终确定。在[1]中,Saurabh Umarkar和Anil Karwankar讨论了种子播种的过程是农业菲尔德的关键组成部分。FormanyCropvarieties,已为广泛的种子尺寸开发了高度固定的pnemanumaticplanting,从而导致沿theTravel Pate的种子间隔中的种子均匀种子分布。该系统的主要缺点是机器人仅向一个方向移动。每当有障碍物电源自动关闭时。在[2]中,M.D.I.Sujon,R.Nasirandjayasreebaidya,农业研究员determenterderminedtheefectsofsofsofvariouseedesee ding技术和机器,以及在建立种子出现植物和最终晶粒中的油籽强奸率的不同速率。机器人将对超声检测进行农业类比,以改变其位置。该系统的主要缺点是,它不是土壤的WorkwellonAlltypes。在[3]中,H.Potar Eaton,Jkatupitiya和Sdpathirana结论得出的结论是,随着熟练的播种工人几乎在减少,Bullock绘制的种植成为必需品。可以减少劳动问题。种植植物和植物种群是最大化农作物产量的急性因素。在此微控制器8051中用于输入和输出设备之间的通信。该模型的主要缺点是,它仅由一种机制组成。在[4]中,S.Kareemulla,Kshaik,Eprajwal,Bmahesh,Vreddy,该系统使农民在种子播种的基本操作中受益。该机器的操作模式很简单。有可能有效提高总产量百分比。较少。也浪费种子较少。模型的缺点是,它仅由一个机制组成。

带有蓝牙和NRF24L01+ Communication的Arduino控制的多功能机器人
本文概述了高级机器人系统的设计和开发,该系统将硬件实现与理论模拟集成在一起,以满足各种环境中多功能和用户友好的机器人解决方案的需求。解决现有机器人系统中适应性有限的问题时,我们提出了一个无线,语音和手势控制的机器人车,其集成的机器人臂能够执行复杂的任务,例如线条跟随,避免障碍物,对象操纵,对象操纵和自主导航,并在单公里范围内执行自主导航。为了提高运营效率和用户参与,本文设计了一个多功能机器人平台,将用户友好的控制接口与廉价,最先进的传感器技术集成在一起。为了实现这一目标,我们集成了各种传感器,包括用于精确距离测量的超声传感器,用于对象检测和线条跟随的红外传感器,用于控制齿轮电动机的L298电动机驱动器,用于控制机器人臂的伺服电机,用于链球控制的螺纹传感器的伺服电动机,用于链球控制的弹性传感器以及MPU6050 ACCELEREMER的距离识别途径。该系统还使用定制的蓝牙应用程序进行远程控制,NRF24L01+用于远程无线控制,以及Arduino Mega和Nano进行处理和控制功能。结果证明了该机器人在动态条件下的功能很好,并且可以在医院中使用,以帮助医疗保健专业人员,餐馆提供食品交付以及在工业环境中进行对象操纵。在现实世界中,系统的设计证明了强大的功能,从而可显着提高可访问性和操作效率。这项研究与可持续发展目标(SDGS)3(健康与福祉),9(行业,创新和基础设施)和17(目标的合作伙伴关系)保持一致。机器人部门在医疗保健环境中的潜在应用可持续发展可持续发展目标3,其对工业生产力提高SDG 9的贡献以及与科技公司的合作,以扩展和提高机器人的能力促进SDG17。
Logitech M196蓝牙鼠标
方便的便携式鼠标用于笔记本电脑和平板电脑:Logitech M196蓝牙无线鼠标以可靠的配对蓝牙连接(无需舒适的端口或端口)舒适,即准备好设计:这种蓝牙旅行鼠标是轻便的,适合任何袋子;它的轮廓,敏捷的形状适合左手和右手在各种表面上工作:具有精确的线条滚动和光学跟踪; M196无线蓝牙鼠标可在几乎所有用再生塑料的表面上提供平稳而准确的光标控制:M196中的塑料零件包含经过认证的后消费者再生式塑料(Graphite的67%,off-White和off-White和Rose(2)12个月的电池寿命为12个月的电池寿命(1个月份)的电池寿命(1个月份),并使用电池寿命(1)使用(1),并更换电池效果(1),并更换电池(1),并使用自动效果(1)使用自动(1),1个月份(1)均可使用自动效果(1)。 1 AA电池几乎包含一个小型无线鼠标:这种多功能且具有成本效益的蓝牙鼠标非常适合移动生产力和学习;与大多数操作系统和设备一起使用
Bluedos:一种新颖的方法来执行和分析DOS攻击对蓝牙设备的攻击
摘要:蓝牙设备的使用正在遍布整个数字景观。随着这些功能的多样性和数量的增加,对蓝牙技术中安全性的关注也会增加。我们的研究主要集中于对蓝牙设备的DOS攻击。我们发现现有工具依赖于Bluez协议堆栈提供的Linux蓝牙驱动程序和实用程序。由于这种依赖,这些工具需要通过蓝牙通信的完整命令,因为它们仅限于基础协议堆栈提供的功能。为了解决此限制,我们使用Bluez Linux协议堆栈(我们的测试床上称为“ Bluedos”)开发了蓝牙驱动程序二进制二进制文件。由于使用C开发了Bluedos,类似于其他Linux驱动程序,因此在操作系统级别的数据包创建和处理蓝牙连接方面提供了更大的灵活性。使用“蓝色DOS”,我们使用信誉良好的品牌的耳机进行了广泛的DOS攻击,以说明潜在的攻击向量。我们还分析了DOS攻击对不同连接参数(例如响应时间)的影响,并引入了新型的L2连接和针对蓝牙设备的L2Connect洪水攻击。我们使用蓝牙嗅探器验证了我们的发现,并根据我们的分析得出结论。

英飞凌 AIROC™ Wi-Fi 和蓝牙® IoT 合作伙伴...
– 为英飞凌 MCU 和无线设备提供沉浸式开发体验。您可以使用我们的 ModusToolbox™ Eclipse IDE,或第三方 IDE,例如 Visual Studio Code、IAR Embedded Workbench 和 Keil µVision。

蓝牙低功耗协议栈基础包
1. 本文档中提供的电路、软件和其他相关信息的描述仅用于说明半导体产品和应用示例的操作。您对在产品或系统设计中整合或以其他方式使用电路、软件和信息负全部责任。瑞萨电子对于您或第三方因使用这些电路、软件或信息而遭受的任何损失和损害不承担任何责任。2. 瑞萨电子在此明确声明,对于因使用本文档中描述的瑞萨电子产品或技术信息(包括但不限于产品数据、图纸、图表、程序、算法和应用示例)而导致的侵权或涉及第三方专利、版权或其他知识产权的任何其他索赔,瑞萨电子不承担任何担保和责任。3. 瑞萨电子或其他方的任何专利、版权或其他知识产权均未以明示、暗示或其他方式授予许可。 4. 您应负责确定需要从任何第三方获得哪些许可,并在需要时获得此类许可,以便合法进口、出口、制造、销售、使用、分销或以其他方式处置任何包含瑞萨电子产品的产品。 5. 您不得更改、修改、复制或逆向工程任何瑞萨电子产品,无论是全部还是部分。瑞萨电子对因此类更改、修改、复制或逆向工程而导致您或第三方遭受的任何损失或损害不承担任何责任。 6. 瑞萨电子产品根据以下两个质量等级分类:“标准”和“高质量”。每种瑞萨电子产品的预期应用取决于产品的质量等级,如下所示。 “标准”:计算机;办公设备;通信设备;测试和测量设备;视听设备;家庭

蓝牙低功耗协议栈基础包
1.本文档中提供的电路、软件和其他相关信息的描述仅用于说明半导体产品和应用示例的操作。您完全负责在产品或系统设计中整合或以其他方式使用电路、软件和信息。瑞萨电子不承担因使用这些电路、软件或信息而导致您或第三方遭受的任何损失和损害的任何责任。2.瑞萨电子在此明确声明,对于因使用本文档中描述的瑞萨电子产品或技术信息(包括但不限于产品数据、图纸、图表、程序、算法和应用示例)而导致的或由此引起的涉及第三方专利、版权或其他知识产权的侵权或其他索赔,瑞萨电子不承担任何担保和责任。3.在此不授予瑞萨电子或其他方的任何专利、版权或其他知识产权,无论是明示、暗示还是其他方式的许可。4.您应负责确定需要从任何第三方获得哪些许可,并在需要时获得此类许可,以便合法进口、出口、制造、销售、使用、分销或以其他方式处置任何包含瑞萨电子产品的产品。5.您不得更改、修改、复制或逆向工程任何瑞萨电子产品,无论是全部还是部分。瑞萨电子对因此类更改、修改、复制或逆向工程而导致您或第三方遭受的任何损失或损害不承担任何责任。6.瑞萨电子产品根据以下两个质量等级进行分类:“标准”和“高质量”。瑞萨电子产品的每种预期应用取决于产品的质量等级,如下所示。“标准”:计算机;办公设备;通信设备;测试和测量设备;音频和视频设备;家庭