
XiaoMi-AI文件搜索系统
World File Search SystemDemo

亨特斯角海军造船厂建筑拆除行业日
政府不保证所提供的任何场地相关信息的准确性。政府和/或其代表为支持本次招标而提供的场地相关信息应仅视为信息。此类信息可能包括技术报告和研究、建筑状况报告或旨在支持提议者开发申请的其他技术信息。提议者应核实(而不是仅仅依赖)政府提供的所有场地相关信息,以避免不可预见的成本。

猎人角海军造船厂建筑拆除工业日
政府不保证所提供的任何场地相关信息的准确性。政府和/或其代表为支持本次招标而提供的场地相关信息应仅视为信息。此类信息可能包括技术报告和研究、建筑状况报告或旨在支持提议者开发申请的其他技术信息。提议者应核实(而不是仅仅依赖)政府提供的所有场地相关信息,以避免不可预见的成本。
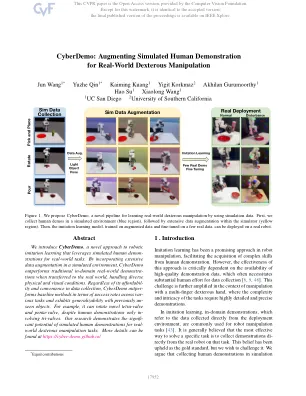
Cyberdemo:增强现实世界灵巧操纵的模拟人类示范
我们介绍了Cyberdemo,这是一种用于机器人模仿学习的新方法,该方法利用了模拟人类的策略来实现现实世界的任务。通过在模拟环境中纳入广泛的数据增强,CyberDemo在转移到现实世界中的传统现实世界中的表现优于传统的现实世界中的演示,从而处理了多样化的物理和视觉条件。无论其负担能力和在数据收集中的便利性如何,Cyberdemo Opper-pers-pers-pers-pers of-lip-term-term of基线方法在跨不同任务的成功率方面,并具有以前未见的对象的普遍性。例如,尽管只有人类的示范插入三瓣,但它仍可以旋转新型的四阀和五角谷。我们的研究证明了模拟人类示范对现实世界灵活操纵任务的重要潜力。更多详细信息可以在https://cyber-demo.github.io/
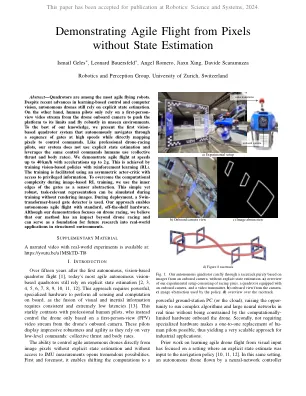
展示从没有状态估计的像素飞行的敏捷飞行
摘要 - 次数是最敏捷的飞行机器人之一。尽管在基于学习的控制和计算机视觉方面取得了进步,但自动无人机仍然依赖于明确的状态估计。另一方面,人类飞行员仅依靠从板载摄像头的第一人称视频流将平台推向极限,并在看不见的环境中坚固地飞行。据我们所知,我们提出了第一个基于视觉的四摩托系统,该系统自动浏览高速的一系列门,而直接映射像素以控制命令。像专业的无人机赛车飞行员一样,我们的系统不使用明确的状态估计,并利用人类使用的相同控制命令(集体推力和身体速率)。我们以高达40 km/h的速度展示敏捷飞行,加速度高达2 g。这是通过强化学习(RL)的基于识别的政策来实现的。使用不对称的参与者批评,可以促进培训,并获得特权信息。为了克服基于图像的RL训练期间的计算复杂性,我们将门的内边缘用作传感器抽象。可以在训练过程中模拟这种简单但坚固的与任务相关的表示,而无需渲染图像。在部署过程中,使用基于Swin-Transformer的门检测器。我们的方法可实现具有标准,现成的硬件的自动敏捷飞行。尽管我们的演示侧重于无人机赛车,但我们认为我们的方法超出了无人机赛车的影响,可以作为对结构化环境中现实世界应用的未来研究的基础。
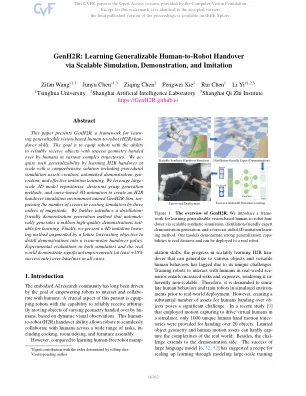
genh2r:通过可扩展的模拟演示和模仿
本文介绍了GenH2R,这是一个学习基于远见的人类到机器人(H2R)han-dover技能的框架。目标是为机器人配备能够以各种复杂轨迹的人类传递的几何形状可靠接收对象。我们通过通过全面的解决方案进行大规模学习H2R移交,包括程序模拟资产创建,自动演示式概述和有效的模仿学习。我们利用大型3D模型存储库,敏感的GRASP生成方法和基于曲线的3D动画来创建名为GenH2R-SIM的H2R交换模拟环境,并通过三个尺度级传递了现有模拟器中现有模拟器中的场景数量。我们进一步引入了一种蒸馏友好的演示生成方法,该方法自动产生了一百万个适合学习的高质量演示。最后,我们提出了一种4D模仿的学习方法,该方法通过将来的预测目标增强,以将示范示例提炼为视觉运动切换政策。在所有情况下,模拟器和现实世界中的实验评估都表现出比基线的显着提高(至少 +10%的成功率)。


工程演示节项目 - 线追随者赛车比赛
○尺寸约束:一开始,机器人必须适合20厘米x 20 cm的足迹。他们可以在操作过程中略微扩展,但必须保持紧凑才能导航轨道。○重量限制:每个机器人的最大允许重量为3千克,包括所有组件。○自治:比赛开始后必须完全自主,不允许外部控制或调整。○组件限制:鼓励团队使用提供的Arduino套件和传感器。虽然允许其他组件,但团队必须在这些部分的分配预算之内。自定义零件(例如,3D打印的安装座)是允许的,但必须安全且安全。○安全要求:不允许尖锐的边缘,裸露的电路元素或潜在的危险材料。所有组件都必须牢固地固定,以防止比赛期间松动或布线。●尝试和轨道方案的规则

紧凑型离子陷阱量子计算
量子信息处理正在从纯粹的学术学科稳步发展,转向整个科学和行业的应用。从基于实验室的,概念验证实验过渡到量子信息处理硬件的稳健,集成的实现是此过程的重要一步。但是,传统实验室设置的性质并不容易扩大系统大小或允许在实验室级环境之外的应用。这种过渡需要克服工程和集成方面的挑战,而无需牺牲实验室实施的最先进绩效。在这里,我们提出了一个19英寸的机架量子计算演示器,基于线性保罗陷阱中的40个CA +光学Qubits,以应对许多此类挑战。我们概述了机械,光学和电气子系统。此外,我们描述了量子计算堆栈的自动化和远程访问组件。我们通过描述与量子计算相关的表征测量结果,包括站点分辨的单量相互作用,以及通过Mølmer-Sørensen相互作用通过两种不同的地址方法提供的Mølmer-Sørensen相互作用进行纠缠。使用此设置,我们生产最大的纠缠的Greenberger-Horne-Zeilinger状态,最多24个离子,而无需使用后选择或误差缓解技术;与公认的常规实验室设置相提并论。

可以提出的技术发展领域如下。此外,A、B阶段和未来新能源示范计划
◆ 提案分类 A. 太阳能发电促进领域 B. 风力发电促进领域 C. 中小型水力发电促进领域 D. 生物质利用促进领域 E. 可再生能源热能利用促进领域 F. 未利用能源利用促进领域 G. 氢能及燃料电池利用促进领域 H. 蓄电池利用促进领域 I. 可再生能源利用促进领域(A~H 领域除外)

猎人角海军造船厂建筑拆除合同
海军设施工程系统司令部西南 (NAVFAC SW):海军设施工程系统司令部 (NAVFAC) 是海军部 (DON) 系统司令部,也是设施工程和管理、房地产和建筑的技术主管部门。它负责海军部岸上基础设施的采购、建设、运营和维护 (O&M),以及在不再需要时对其进行处置。NAVFAC SW 是负责向美国西南地区现役设施提供这些产品和服务的司令部。