
XiaoMi-AI文件搜索系统
World File Search SystemEmb


欧盟电池储能已准备好迎接光明时代 - Ember
丰富的可再生能源发电将成为欧盟的一大资源,但现在需要仔细规划系统才能充分发挥其优势。 Ember 模型表明,到 2030 年,风能和太阳能发电量可能超过所有成员国的需求 183 TWh,这相当于波兰 2023 年的电力消耗,约占去年欧盟化石天然气发电总量的 40%。如果欧盟国家能够及时转移这些过剩电力,使用储能或空间、使用互连器来取代化石天然气发电,它们将减少对进口天然气的依赖,并避免 90 亿欧元的天然气购买成本。

国家能源政策计划草案的电力行业分析 - Ember
2 很少有人说明太阳能容量数据是以交流电(净输出)还是直流电(DC,总输出)为单位报告的。这个总数假设所有太阳能容量都以直流电(DC,总功率)为单位报告。然而,在所有不确定报告都以交流电而非直流电为单位的极端情况下,总数可能高达 672 GW。

EmbodiedScan:面向具身 AI 的整体多模式 3D 感知套件
摘要 在计算机视觉和机器人领域,具身代理有望探索其环境并执行人类的指令。 这就需要能够根据第一人称观察充分理解 3D 场景,并将其语境化为语言进行交互。 然而,传统研究更多地侧重于从全局视角进行场景级输入和输出设置。 为了解决这一差距,我们引入了 EmbodiedScan,这是一个多模态、以自我为中心的 3D 感知数据集和整体 3D 场景理解的基准。 它包含超过 5k 个扫描,封装了 1M 个以自我为中心的 RGB-D 视图、1M 个语言提示、160k 个 3D 导向框,涵盖 760 多个类别,其中一些与 LVIS 部分一致,以及具有 80 个常见类别的密集语义占用率。 基于这个数据库,我们引入了一个名为 Embodied Perceptron 的基线框架。它能够处理任意数量的多模态输入,并表现出卓越的 3D 感知能力,无论是在我们建立的两个系列基准测试(即基本 3D 感知任务和基于语言的任务)中,还是在野外。
定量研究中嵌入公平考虑因素
在KHI于2024年5月14日举办的一次召集期间收集了有关指南的反馈,标题为“研究中的居中公平:制定实践策略和确定考虑因素”,以及通过事后调查。召集包括来自堪萨斯州各地的约50名利益相关者,他们审查了这些策略并提供了有价值的反馈,后来又将其纳入了指南。该活动的特色是演讲者EusebioDíaz,M.A。,卫生前进基金会策略,学习与沟通副总裁,来自亚利桑那州立大学的香农·波特略(Shannon Portillo)博士,以及密苏里州肯尼亚大学的M.S.C.R. Bridgette L. Jones,M.S.C.R.。演讲者讨论了研究中的当前公平状态,应对挑战并探索未来的机会。
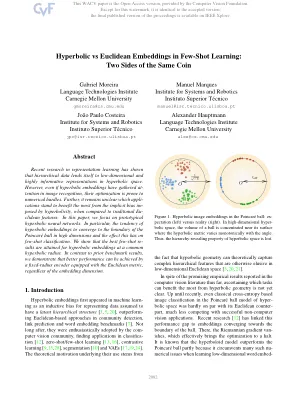
双曲线与欧几里得的嵌入在几次学习中
最新的表示学习研究表明,层次数据将自己带入双曲线空间中的低维和高度信息的表示。但是,即使双曲线嵌入在图像识别方面也收集了,它们的优化也容易出现数值障碍。此外,与传统的Eu-Clidean特征相比,尚不清楚哪种应用将受益于双曲线的隐性偏见最大。在本文中,我们专注于原型双曲神经网络。尤其是,双曲线嵌入的趋势会在高维度收敛到庞加尔e球的边界,并且对这对几乎没有的分类具有影响。我们表明,在常见的双曲半径上获得双曲线嵌入的最佳射击效果。与先前的基准结果相反,我们证明了配备有欧几里德指标的固定radius编码器可以实现更好的性能,而与嵌入式维度无关。
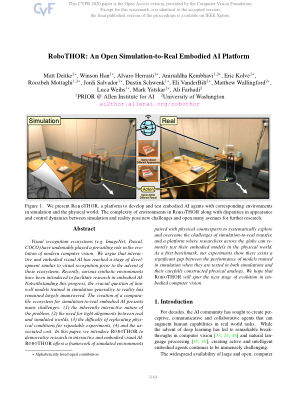
RoboTHOR:一个开放的仿真到现实具象人工智能平台
视觉识别生态系统(例如 ImageNet、Pascal、COCO)在现代计算机视觉的发展中发挥了不可否认的作用。我们认为,在这些生态系统出现之前,交互式和具身视觉 AI 已经达到了与视觉识别类似的发展阶段。最近,各种合成环境已被引入以促进具身 AI 的研究。尽管取得了这些进展,但在模拟中训练的模型如何很好地推广到现实这个关键问题仍然基本上没有答案。为模拟到现实的具身 AI 创建一个可比的生态系统提出了许多挑战:(1)问题固有的交互性,(2)现实世界和模拟世界之间需要紧密结合,(3)复制可重复实验的物理条件的难度,(4)以及相关成本。在本文中,我们引入了 R OBO THOR 来使交互式和具身视觉 AI 的研究民主化。 R OBO THOR 提供模拟环境框架

BEHAVIOR-1K:具有 1,000 个日常活动和现实模拟的具身 AI 基准
摘要:我们提出了 BEHAVIOR-1K,一个以人为本的机器人综合模拟基准。BEHAVIOR-1K 包括两个部分,分别由“您希望机器人为您做什么?”这一广泛调查的结果指导和推动。第一个部分是定义 1,000 种日常活动,基于 50 个场景(房屋、花园、餐厅、办公室等),其中有 5,000 多个对象,并标注了丰富的物理和语义属性。第二个部分是 O MNI G IBSON,这是一个新颖的模拟环境,它通过逼真的物理模拟和刚体、可变形体和液体的渲染来支持这些活动。我们的实验表明,BEHAVIOR-1K 中的活动是长期的并且依赖于复杂的操作技能,这两者对于最先进的机器人学习解决方案来说仍然是一个挑战。为了校准 BEHAVIOR-1K 的模拟与现实之间的差距,我们提供了一项初步研究,研究如何在模拟公寓中使用移动机械手学到的解决方案转移到现实世界中。我们希望 BEHAVIOR-1K 的人性化本质、多样性和现实性能够使其对具身化 AI 和机器人学习研究有价值。项目网站:https://behavior.stanford.edu。

兰曼的医学胚胎学,第12版
已注意确认目前信息的准确性并描述普遍接受的做法。但是,作者,编辑和出版商对本书中信息的应用或对信息的任何后果不承担任何责任,并且就出版物内容的货币,完整性或准确性而言,不做任何明示或暗示的保修。在特定情况下,这种信息的应用仍然是从业者的专业责任;描述和推荐的临床治疗方法可能不被视为绝对建议和普遍建议。作者,编辑和出版商已付出了一切努力,以确保本文中规定的药物选择和剂量符合出版时的当前建议和实践。但是,鉴于正在进行的研究,政府法规的变化以及与药物治疗和药物反应有关的信息流的持续发展,敦促读者检查每种药物的包装插入物,以了解适应症和剂量的任何变化,以及附加的警告和预防措施。当推荐药物是一种新的或很少使用的药物时,这一点尤其重要。本出版物中介绍的一些药物和医疗设备具有食品和药物管理局(FDA)清除,以有限使用在限制研究环境中。卫生保健提供者有责任确保计划在其临床实践中使用的每种药物或设备的FDA状态。
哺乳动物胚胎发生的分子记录
使用条款本文从哈佛大学的DASH存储库下载,并根据适用于其他已发布材料(LAA)的条款和条件提供,如https://harvardwiki.atlassian.net/wiki/wiki/wiki/wiki/wiki/wiki/wiki/wiki/wiki/wiki/ngy/ngy/ngy5ngy5ndnde4zjgzndnde4zjgzntc5ndndndgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgizzmgiamsfyytytewy