
XiaoMi-AI文件搜索系统
World File Search SystemRob

第二届控制、机器人技术大会论文集...
本丛书涵盖了广义上运用知识和智能的系统和范例。其范围是具有嵌入式知识和智能的系统,这些系统可应用于解决工业、环境和社会中的世界问题。它还侧重于有效实现这一目标的知识转移方法和创新战略。智能系统工具和广泛应用的结合需要科学、技术、商业和人文学科的协同作用。本丛书将包括会议论文集、编辑合集、专著、手册、参考书和其他相关类型的书籍,涉及智能系统和技术可以提供创新解决方案的科学和技术领域。
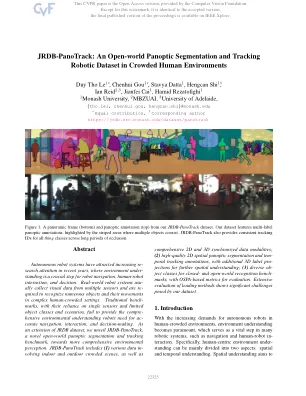
JRDB-Panotrack:一个开放世界的全景进行分割和跟踪拥挤的人类环境中的机器人数据集
自主机器人系统近年来引起了越来越多的关注,在这种环境中,环境是机器人导航,人类机器人互动和决策的关键步骤。现实世界机器人系统通常会从多个传感器中收集视觉数据,并经过重新识别以识别许多对象及其在复杂的人拥挤的设置中。传统的基准标记,依赖单个传感器和有限的对象类和场景,无法提供机器人对策划导航,互动和决策的需求的综合环境理解。作为JRDB数据集的扩展,我们揭开了一种新颖的开放世界式分割和跟踪基准,介绍了一种新型的开放世界式分割和跟踪基准。JRDB-Panotrack包括(1)各种数据室内和室外拥挤的场景,以及

学习课程-B.Tech。机器人技术和自动化
●模块I差分计算:审查极限,不确定形式和L'Hospital的规则。连续性和不同性。平均值定理和应用,Taylor的定理,Maxima和Minima。●模块II真实序列和序列:序列和串联,LIMSUP,LIMINF,序列的收敛以及一系列实数,绝对和条件收敛。●模块III积分计算:Riemann积分,积分计算的基本定理,确定积分的应用,不正确的积分,beta和γ函数。●模块IV高级演算:几个变量的功能,极限和连续性,部分衍生物和不同性,链规则,均匀函数以及Euler定理。Taylor的定理,Maxima和Minima以及Lagrange乘数的方法。●积分计算的模块V应用:双重和三个集成,Jacobian和变量公式的更改。曲线和表面的参数化。在集成符号下具有恒定和可变限制和应用的差异。

每天都是新的一天!
A.监视和记录学生的进度B.提供并维持有序的课堂环境C.与协调员,同伴,老师和支持人员进行独立和合作的工作D.可在夏季机器人的开始前一周参加一周的员工会议E.可以在整个两周内工作的能力。性取向或跨性别的认同,残疾,年龄,宗教,身高,体重,婚姻或家庭地位,军事地位,祖先,遗传信息或任何其他法律保护类别,包括就业机会,包括就业机会。犯罪记录按照州法律和董事会政策进行检查,在被指纹并通过犯罪记录审查之前,任何人都不得雇用任何人与儿童联系。本职位描述中包含的信息是为了遵守《美国残疾人法》(A.D.A.)并不是该职位履行的职责的详尽清单。目前担任此职位的个人履行了其他职责,可以分配其他职责。Application Deadline: March 21, 2025 Employment Dates: Meeting: July 1, 2025, Summer School dates: July 7, 2025 - July 31, 2025 Salary: $2,500.00 for the four weeks Apply To: To be considered as a candidate, you must submit by the deadline a letter of interest stating rationale for applying and qualifications for the position to: Sherri Simmons, Human Resources ssimmons@gulllakecs.org ph:269/548-3415

通过扩展主动推理进行目标导向规划和目标理解:通过模拟和物理机器人实验进行评估
摘要:我们表明,通过扩展主动推理框架,可以在目的论框架中制定目标导向的行动规划和生成。所提出的模型建立在变分递归神经网络模型上,具有三个基本特征。这些特征是:(1)可以为静态感官状态(例如要达到的目标图像)和动态过程(例如围绕物体移动)指定目标;(2)该模型不仅可以生成目标导向的行动计划,还可以通过感官观察来理解目标;(3)该模型根据从过去的感官观察推断出的当前状态的最佳估计,为给定目标生成未来的行动计划。通过在模拟移动代理以及执行对象操作的真实人形机器人上进行实验来评估所提出的模型。
使用ARI机器人学习未知对象。
本本学论文研究了使Ari人形机器人能够使用机器学习和计算机视觉中的基本概念来学习和识别新对象的任务。该研究围绕着开发和实施直接向前的3D对象检测和分类管道,目的是使机器人能够识别以前尚未遇到的对象。该方法整合了开放式识别和增量学习的基本方面,重点是使用ARI机器人在实用环境中应用这些技术。通过一系列元素实验评估了实施系统的有效性,重点关注其检测和分类新的观察的能力。这些初始测试提供了有关系统在受控环境中的基本功能及其潜在效用的见解。本文在介绍性层面上有助于掌握机器人技术,并在实用机器人背景下对机器学习和计算机视觉的使用进行了初步探索。它为在机器人对象识别领域的未来研究奠定了基础。

Minion:2024 年海事 RobotX 挑战赛 Minion 的设计和竞赛策略
摘要 — 安柏瑞德航空大学的 Minion 团队将重返 RobotX,对其卫冕冠军全自动水面舰艇 (ASV) Minion 进行重大改进。Minion 团队的新设计策略和系统工程方法称为 Minion Process,实现了整个团队在学术、研究和团队目标之间的平衡。这种设计策略与重视安全和创新的严格多步骤测试流程相结合,为 Minion 及其无人驾驶飞行器 (UAV) Kevin 带来了不断改进的工具集。这些包括对正在申请专利的新控制方案的软件增强和整个系统的计算机视觉更好地集成,以及对方位电机控制、新无人机功能和新球发射器的硬件改进。该团队对这些工具的赛前评估产生了一个强有力的竞争策略,其基础是最大化分数同时最小化风险。该团队的任务跟踪器 MinionTask 将根据评估的战略价值、已知的路线信息和剩余时间动态选择任务,以优化资格赛、半决赛和决赛中的比赛表现。根据模拟和水上测试的结果,Minion 队有信心完成九项 RobotX 2024 任务中的至少六项,并希望重复其冠军表现。
课程大纲EEL 4930:自动机器人弹簧...
本课程的主要目的是学习参与自主机器人和/或智能代理的设计和操作的理论和实验基础。介绍性讨论涵盖了机器人感知,计划和控制的子主题。其他主要主题包括机器人零件设计,感官集成,运动运动学,仿真测试(ROS/ROS2),未建模的环境/社会因素以及现场部署方面。除了标准的地面机器人系统外,我们还将涵盖水下机器人技术和空中机器人技术的类似主题和设计选择。本课程的所有材料和家庭作业都是根据现代机器人技术广泛接受的实践开发的。本课程的预期副作用是增强您的专业知识:

雷达相机3D对象检测的强大扩散建模框架
雷达相机3D对象检测旨在与雷达信号与摄像机图像进行交互,以识别感兴趣的对象并定位其相应的3D绑定框。为了克服雷达信号的严重稀疏性和歧义性,我们提出了一个基于概率deno的扩散建模的稳健框架。我们设计了框架,可以在不同的多视图3D检测器上易于实现,而无需在训练或推理过程中使用LiDar Point Clouds。在特定的情况下,我们首先通过开发带有语义嵌入的轻质DENOIS扩散模型来设计框架编码器。其次,我们通过在变压器检测解码器的深度测量处引入重建训练,将查询降解训练开发为3D空间。我们的框架在Nuscenes 3D检测基准上实现了新的最新性能,但与基线检测器相比,计算成本的增加很少。