
XiaoMi-AI文件搜索系统
World File Search SystemSLAM

SLAM -TKA -UCL DISCOVER-伦敦大学学院
摘要 - 本文提供了一种新型的同时局部和映射(SLAM)技术,称为SLAM-TKA,用于协助总膝关节置换术(TKA)(TKA),这是一种高效的骨科手术,代替了具有关节炎或功能障碍的关节表面,并用膝盖伪造。我们提出的SLAM算法使用术前胫骨CT扫描,操作2D X射线图像和Trocar Pin 3D网格模型的信息,以同时定位X射线设备并绘制两个套管针。然后,估计的引脚用于在实际切割之前评估骨切除面的准确性,这在精确植入膝盖假体中起着至关重要的作用。为了确保提出的SLAM算法的高准确性和鲁棒性,提出了三个能量项,并共同使用在术中X射线图像及其相应的2D和3D空间中相应的X射线X射线图像及其相应的预手术3D网格模型上对齐胫骨,薄灰和销钉的边缘观测。为了实时实现所提出的基于迭代的SLAM算法,以使评估处理在TKA的工作流程不会太多中断,使用签名的距离距离方法,Edge对应关系的数据关联匹配和耗尽的点与网格距离计算是预先计算的。模拟用于评估所提出算法的准确性和鲁棒性,并使用五名患者的体内数据集进行实验表明,实践中具有很高的准确性和效率。代码和数据集在https://github.com/zsustc/slam-tka上发布。

公共电子伊斯兰创新技术基金(...
•适用于公共互助Berhad的首次个人投资者。•您的请求必须在收到投资申请表和公共互助Berhad付款之日起的6个工作日内,在公共互惠berhad或公共银行Berhad分支机构或公共Mutual Berhad总部内提交。•退款将在行使此权利之日起7个工作日内支付。•持有的每个单位的退款将是一个单位价格的总和(即在行使冷却权的行动时购买或市场价格的当天的原始价格,以较低者为准),并在购买单位时征收的销售费用(以及任何适用的税款和/或职责(如果有),如果有的话,则为任何适用的税款和/或职责。•经理的工作人员和在马来西亚证券委员会批准的机构注册的人员(SC)中交易单位信托基金无权享有冷却权。

MD Zahidul Islam
i,Md。Zahidul Islam,于1978年12月29日出生于孟加拉国库什蒂亚。我收到了我的学士学位和M.Sc.分别于2000年和2002年分别来自孟加拉国拉杰沙希大学(RU)的应用物理学和电子工程学位。2003年,我在孟加拉国库什蒂亚的伊斯兰大学(IU)信息与传播工程系的学术生涯中开始了学术生涯。2018年6月,我被任命为孟加拉国绿色大学计算机科学与工程系教授,这是我在2020年6月休假期间担任的职位。我的博士研究专注于视觉对象跟踪系统,是在韩国智南国立大学(CNU)的智能图像媒体和界面实验室的Chil-woo Lee教授的监督下在计算机工程系进行的。我被授予我的博士学位。 2011年8月从同一部门出发。此外,我在韩国Suwon的三星高级技术学院(SAIT)的3D Vision Lab完成了研究实习。我的研究兴趣多样,包括计算机视觉,3D对象识别,人类和运动跟踪,跟踪铰接的身体,医学成像以及探索遗传算法和生物信息学的潜力。

使用分布式变异推理
摘要 - 多机器人同时本地化和映射(SLAM)使机器人团队通过依靠环境的共同地图来实现协调的任务。通过对机器人观测的集中处理来构建地图是不可取的,因为它会产生单个失败点并重新存在预先存在的基础架构和显着的通信吞吐量。本文将多机器人对象猛击制定为通信图上的变异推理问题,受不同机器人主导的对象估计的共识约束。为了解决该问题,我们开发了一种分布式的镜面下降算法,并在通信机器人之间实施了正则化的共识。使用算法中的高斯分布,我们还为多机器人对象大满贯提供了分布式多状态约束Kalman滤波器(MSCKF)。对真实和模拟数据的实验表明,与单个机器人大满贯相比,我们的方法改善了轨迹和对象估计,同时与集中的多机器人大满贯相比,在大型机器人团队中实现更好的缩放。

PIN-SLAM:LIDAR使用基于点的隐式神经表示来实现全球地图一致性
图1:我们使用基于弹性点的隐式神经图表示,这是一种新型的LIDAR SLAM系统。在中间描绘的是,我们使用大约20,000个带有汽车记录的LiDAR扫描的大规模全球一致的神经点图,而无需使用GNSS,IMU或车轮频能计的任何信息。我们可以从神经点图和重建表面网格的任意位置查询SDF值。点颜色表示在线优化后的神经点功能。在左侧,我们显示了一致的神经点(顶部)和网眼(底部),该区域多次由沿线橙色盒子指示的汽车穿过。当添加到地图中时,神经点(顶部)的颜色表示时间步。在右侧,我们显示了从一个用虚线的蓝色盒子指示的区域的神经点图(顶部)重建的建筑物的高层网格(底部)。

by-slam:基于台面和语义信息提取的动态视觉大满贯系统
摘要:SLAM是一种至关重要的技术,用于实现无人车辆的自主导航和定位。传统的视觉同时本地化和映射算法建立在静态场景的假设上,从而忽略了动态目标在现实世界环境中的影响。来自动态目标的干扰可以显着降低系统的定位精度,甚至导致跟踪故障。为了解决这些问题,我们提出了一个名为S-Slam的动态视觉大满贯系统,该系统基于“同样和语义信息提取”。最初,引入了词汇描述符来描述定向的快速特征点,从而提高了特征点匹配的精度和速度。随后,fasternet替换了Yolov8的骨干网络以加快语义信息提取。通过使用DBSCAN聚类对象检测的结果,获得了更精致的语义掩码。最后,通过利用语义面膜和表现约束,可以辨别和消除动态特征点,从而仅利用仅利用静态特征点进行姿势估计,并构建了不包括动态目标的密集3D地图。在TUM RGB-D数据集和现实世界情景上进行了实验评估,并证明了拟议算法在滤除场景中的动态目标方面的有效性。与Orb-Slam3相比,TUM RGB-D数据集的本地化准确性提高了95.53%。针对经典动态大满贯系统的比较分析进一步证实了通过lam的定位准确性,地图可读性和鲁棒性的提高。

动态大满贯的持续学习观点
摘要。同时进行定位和映射(SLAM)与神经代表性的同时定位和映射(由于表现力的能力和持续学习的创新范式)受到了广泛的关注。但是,在动态环境中部署这种系统尚未得到充分研究。即使对于常规算法,这种挑战也是棘手的,因为涉及的不同观点的观察涉及涉及的几何和光度一致性,而一致性为关节优化相机姿势和地图参数奠定了基础。在本文中,我们最好利用持续学习的特征,并为动态环境提出一个新颖的SLAM框架。虽然过去的努力避免通过利用体验重播策略来避免灾难性遗忘,但我们将忘记视为理想的特征。通过自适应控制重播的缓冲区,可以通过遗忘来缓解移动物体引起的歧义。我们通过引入不断学习的分类器以进行动态观察识别来限制动态对象的重播。神经图和分类器的迭代优化显着改善了在动态环境下的稳健性。对挑战数据集进行的实验验证了提出的框架的有效性。

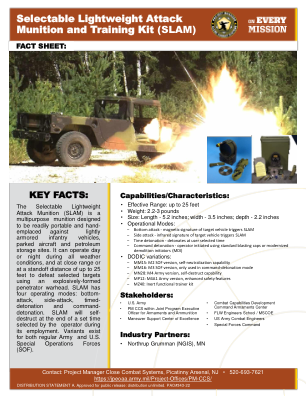
可选轻型攻击弹药和训练套件 (SLAM)
• 有效射程:最远 25 英尺 • 重量:2.2-3 磅 • 尺寸:长度 - 5.2 英寸;宽度 - 3.5 英寸;深度 - 2.2 英寸 • 操作模式: ‒ 底部攻击 - 目标车辆的磁性特征触发 SLAM ‒ 侧面攻击 - 目标车辆的红外特征触发 SLAM ‒ 定时引爆 - 在用户选择的时间引爆 ‒ 指令引爆 - 操作员使用标准雷管或现代化爆破引爆器 (MDI) 启动 • DODIC 变体: ‒ MM15:M2 SOF 版本,具有自失效能力 ‒ MM16:M3 SOF 版本,仅在指令引爆模式下使用 ‒ MN28:M4 陆军版本,具有自毁能力 ‒ MP12:M4A1 陆军版本,增强的安全功能 ‒ MZ40:惰性功能训练套件

对手在道路上:使用不明显的对抗补丁
视觉同时定位和映射(VSLAM)在众多新兴应用中起关键作用,其中包括自动驾驶和机器人导航。它主要利用图像传感器捕获的连续帧来进行定位并构建高清图。但是,现有的方法主要集中于构建可靠和准确的VSLAM系统,而几乎没有研究现有VSLAM系统的脆弱性。为了填补空白,我们引入了AOR(dversary是R oad)攻击,该攻击可以有效地改变定位和映射结果,而无需合法用户检测到广泛使用的VSLAM系统的结果。为此,我们对现有的VSLAM系统进行了深入研究,发现这些系统对环境质量变化非常敏感。在这种见解的基础上,我们设计了一种新颖的对抗斑块生成机制,该机制可以产生不明显的对抗斑块来攻击现有的VSLAM系统。我们广泛评估了对行业级车辆,机器人平台和四个著名的开源数据集的AOR攻击的有效性。评估结果表明,AOR攻击可以有效地攻击现有的VSLAM系统并引入极高的定位错误(高达713%)。为了减轻此攻击,我们还设计了一个重要的防御模块,以同时检测异常的环境纹理分布并支持可靠的VS-LAM。我们的防御模块轻巧,有可能应用于现有的VSLAM系统。