
XiaoMi-AI文件搜索系统
World File Search SystemTrack
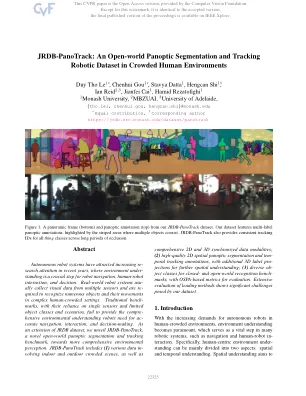
JRDB-Panotrack:一个开放世界的全景进行分割和跟踪拥挤的人类环境中的机器人数据集
自主机器人系统近年来引起了越来越多的关注,在这种环境中,环境是机器人导航,人类机器人互动和决策的关键步骤。现实世界机器人系统通常会从多个传感器中收集视觉数据,并经过重新识别以识别许多对象及其在复杂的人拥挤的设置中。传统的基准标记,依赖单个传感器和有限的对象类和场景,无法提供机器人对策划导航,互动和决策的需求的综合环境理解。作为JRDB数据集的扩展,我们揭开了一种新颖的开放世界式分割和跟踪基准,介绍了一种新型的开放世界式分割和跟踪基准。JRDB-Panotrack包括(1)各种数据室内和室外拥挤的场景,以及

Muse 2头带规格(神经元跟踪)
●Cruz-Garza,J。G.,Darfler,M.,Rounds,J.D.,Gao,E。,&Kalantari,S。(2022)。基于脑电图对房间大小和窗户放置对认知性能的影响的研究。建筑工程杂志,53,104540。https://doi.org/https://doi.org/10.1016/j.jobe.2022.104540●Segawa,J.A.(2019)。使用低成本脑电图(EEG)设备的实践本科体验。本科神经科学教育杂志。17(2),A119 – A124。https://www.ncbi.nlm.nih.gov/pmc/articles/pmc6650260/●Tian,K。(2018)。 缪斯头带:锁定人员的潜在沟通工具。 机械工程研究,8,16。 E. A.和V.-C。 M. D.和De F. S.和L. F.和G.-G. A. R.(2009)。 评估Neurosky在评估练习中检测注意力水平的可用性。 在J. 中 A. Jacko(ed。 ),人类计算机https://www.ncbi.nlm.nih.gov/pmc/articles/pmc6650260/●Tian,K。(2018)。缪斯头带:锁定人员的潜在沟通工具。机械工程研究,8,16。 E. A.和V.-C。 M. D.和De F. S.和L. F.和G.-G. A. R.(2009)。评估Neurosky在评估练习中检测注意力水平的可用性。在J.A. Jacko(ed。),人类计算机


即时见解:如何跟踪AI搜索
想为营销人员学习生成AI吗?参加我们的自节奏课程:https://www.trustinsights.ai/aicourse对如何将AI集成到您的工作中有疑问吗?问我们!请访问www.trustinsights.ai/aiservices,以获取更多帮助。
如何读取脱碳目标跟踪器
13基线年本列表示银行用来为煤炭部门设定其2030年脱碳目标的基线年。目标基础年份不得超过目标设定之前的两个完整报告。银行可以在设定进一步的目标或特殊经济环境的情况下和/或银行自身控制以外的数据质量问题的情况下,如果允许他们在大多数目标中使用相同的基准年和/或基本年度否则将是非典型的,则将长达四年。银行应在这种情况下提供理由。

基于机器学习的跟踪算法和粒子...
○ Introduction to Particle Flow ○ Insights into the Neural Network Design ○ Metrics Overview: Building Blocks for Evaluation ○ Dataset - Jet-like Particle Gun ○ Results - Energy and Angular Resolution ○ Results - Reconstructed Mass ○ Results - Efficiency and Fake Rates ○ Results - Particle Identification 3.摘要和下一步
Interead:中断阅读的眼睛跟踪数据集
阅读过程中抽象的眼动动作提供了一个了解认知过程和语言理解的窗口,但是缺少中断数据的稀缺性 - 学习者在日常学习环境中经常遇到这些数据 - 妨碍了智能学习技术发展的进步。我们介绍了Interead - 一种新颖的50个参与者数据集的目光数据集,该数据集在对现实世界文本的自定进度读取过程中记录。Interead进一步提供了整个文本中散布的中断的细粒度注释以及这些中断产生的恢复滞后。中断。我们通过报告有关凝视行为的不同度量的跨学科分析来验证我们的数据集。与先前的研究一致,我们的分析表明,中断以及单词长度和单词频率效应会显着影响阅读过程中的眼睛运动。我们还探索了数据集中的个体差异,从而阐明了量身定制的教育解决方案的潜力。可以从我们的数据集访问网页:https://www.ife.uni-stuttgart.de/en/llis/research/datasets/。

用于定位、导航和跟踪的粒子过滤器
开发了使用粒子滤波器(递归蒙特卡罗方法)解决定位、导航和跟踪问题的框架。提出了一种粒子维度简约的通用算法。汽车和航空应用从数字上说明了与基于卡尔曼滤波器的传统算法相比的优势。这里使用非线性模型和非高斯噪声是准确度提高的主要原因。更具体地说,我们描述了如何使用地图匹配技术将飞机的海拔剖面图与数字海拔地图进行匹配,将汽车的水平行驶路径与街道地图进行匹配。在这两种情况下,都可以实时实现,测试表明,其准确度可与卫星导航(如 GPS)相媲美,但完整性更高。基于模拟,我们还讨论了粒子滤波器如何用于基于手机测量的定位、飞机的综合导航以及飞机和汽车的目标跟踪。最后,粒子滤波器为导航和跟踪的组合任务提供了一个有希望的解决方案,这在空中搜寻和汽车防撞上都有所体现。

公众对数据和人工智能的态度:跟踪调查
然而,这项研究也有局限性。虽然这项调查已经并将继续提供关于对数据和人工智能使用的态度的重要和新颖的见解,但调查结果应该放在背景中,并与其他研究一起考虑。人们对“数据”的态度并不单一:不同的群体对数据的理解和看法不同,并且取决于许多背景因素。重要的是,我们要针对特定用例开展深入的公众参与活动,并利用替代方法来补充调查研究——例如,进行审议焦点小组,用公众自己的话听取他们的意见,或进行行为实验,看看公众在实践中的行为。本报告中的数据是事实和中立的。我们不寻求提出建议或提供超出我们研究范围的解释,应该与该领域的其他研究一起进行解读。
投影动态计算机视觉的可跟踪热图案
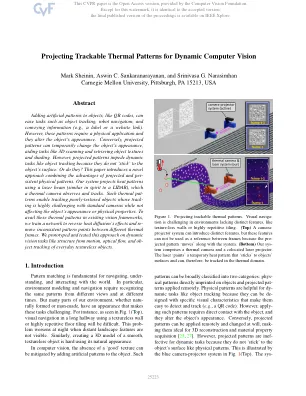
将人造模式添加到QR码之类的对象中可以简化诸如对象跟踪,机器人导航和传达信息(例如标签或网站链接)之类的任务。但是,这些模式需要物理应用,它们会改变对象的外观。相反,投影模式可以暂时更改对象的外观,协助3D扫描和检索对象纹理和阴影等任务。但是,投影模式会阻碍动态任务,例如对象跟踪,因为它们不会“粘在对象的表面上”。还是他们?本文介绍了一种新颖的方法,结合了预测和持久的物理模式的优势。我们的系统使用激光束(精神类似于激光雷达)进行热模式,热摄像机观察和轨道。这种热功能可以追踪纹理不佳的物体,其跟踪对标准摄像机的跟踪极具挑战性,同时不影响对象的外观或物理特性。为了在现有视觉框架中使用这些热模式,我们训练网络以逆转热扩散的效果,并在不同的热框架之间移动不一致的模式点。我们在动态视觉任务上进行了原型并测试了这种方法,例如运动,光流和观察无纹理的无纹理对象的结构。