
XiaoMi-AI文件搜索系统
World File Search Systemdie
通过体现能量
*作者对本手稿的概念和写作也同样贡献了康奈尔大学,机械和航空航天工程。B哈佛大学,工程与应用科学学院。 c ku Leuven,生产工程。 d空军研究实验室,材料和制造局。 e陆军研究实验室,能源和生物技术部。 f陆军研究实验室,自治系统部。 g Max Planck智能系统研究所,机器人材料部门。 h佛蒙特大学,计算机科学。 i剑桥大学,工程系。 前言:自主机器人由驱动,能量,感觉和控制系统组成,该系统由不一定要用于多功能性的材料和结构构建。 然而,机器人努力模仿的人类和其他动物在细胞,组织和器官水平上包含高度复杂和相互连接的系统,这些系统允许同时执行多种功能。 在这里,我们研究了自然如何建立具有具体能量的自动驾驶机器人的新范式。 目前,大多数不受限制的机器人都使用电池来存储能量并为其操作供电。 为了延长其操作时间,必须与支撑结构同时添加其他电池块,从而增加其体重并降低其效率。 能源储能技术的最新进步使化学或电能源可以直接体现在用于创建机器人的材料和机械系统中。B哈佛大学,工程与应用科学学院。c ku Leuven,生产工程。d空军研究实验室,材料和制造局。e陆军研究实验室,能源和生物技术部。 f陆军研究实验室,自治系统部。 g Max Planck智能系统研究所,机器人材料部门。 h佛蒙特大学,计算机科学。 i剑桥大学,工程系。 前言:自主机器人由驱动,能量,感觉和控制系统组成,该系统由不一定要用于多功能性的材料和结构构建。 然而,机器人努力模仿的人类和其他动物在细胞,组织和器官水平上包含高度复杂和相互连接的系统,这些系统允许同时执行多种功能。 在这里,我们研究了自然如何建立具有具体能量的自动驾驶机器人的新范式。 目前,大多数不受限制的机器人都使用电池来存储能量并为其操作供电。 为了延长其操作时间,必须与支撑结构同时添加其他电池块,从而增加其体重并降低其效率。 能源储能技术的最新进步使化学或电能源可以直接体现在用于创建机器人的材料和机械系统中。e陆军研究实验室,能源和生物技术部。f陆军研究实验室,自治系统部。g Max Planck智能系统研究所,机器人材料部门。h佛蒙特大学,计算机科学。i剑桥大学,工程系。前言:自主机器人由驱动,能量,感觉和控制系统组成,该系统由不一定要用于多功能性的材料和结构构建。然而,机器人努力模仿的人类和其他动物在细胞,组织和器官水平上包含高度复杂和相互连接的系统,这些系统允许同时执行多种功能。在这里,我们研究了自然如何建立具有具体能量的自动驾驶机器人的新范式。目前,大多数不受限制的机器人都使用电池来存储能量并为其操作供电。为了延长其操作时间,必须与支撑结构同时添加其他电池块,从而增加其体重并降低其效率。能源储能技术的最新进步使化学或电能源可以直接体现在用于创建机器人的材料和机械系统中。这种观点突出了体现能量的新兴例子,重点介绍了持久的自主机器人的设计和制造。


系统生理学增强功能近红外光谱:研究人类大脑的有力方法
摘要。在这篇 Outlook 论文中,我们解释了为什么当通过使用系统生理增强功能性近红外光谱 (SPA-fNIRS) 同时测量系统生理活动(例如心肺和自主神经活动)时,可以促进对功能性近红外光谱 (fNIRS) 神经成像信号的准确生理解释。SPA-fNIRS 的基本原理有两个方面:(i) SPA-fNIRS 能够更完整地解释和理解在头部测量的 fNIRS 信号,因为它们包含源自神经血管耦合和系统生理源的成分。用 SPA-fNIRS 测量的全身生理信号可用于回归 fNIRS 信号中的生理混杂成分。因此可以最大限度地减少误解。(ii) SPA-fNIRS 能够通过将大脑与整个身体的生理状态联系起来来研究具身大脑,从而对它们复杂的相互作用产生新的见解。我们预计 SPA-fNIRS 方法在未来将变得越来越重要。© 作者。由 SPIE 根据 Creative Commons Attribution 4.0 International 许可证出版。全部或部分分发或复制本作品需要完全注明原始出版物,包括其 DOI。[DOI:10.1117/1.NPh.9.3.030801]

捕获与阿尔茨海默病相关的瞬时肽组装体 淀粉样β蛋白寡聚化的天然质谱研究 Nicklas Öst
摘要 蛋白质的正确折叠对于维持功能性活细胞至关重要。因此,蛋白质的错误折叠和聚集与多种疾病有关,其中非天然分子间相互作用形成具有低自由能的大型高度有序的淀粉样蛋白聚集体。一个例子是阿尔茨海默病 (AD),其中淀粉样蛋白-β (Aβ) 肽聚集成淀粉样蛋白原纤维,这些原纤维在 AD 患者的大脑中沉积为神经斑块。淀粉样蛋白原纤维的成核是通过形成较小的成核前簇(即所谓的低聚物)进行的,这些低聚物被认为具有特别的毒性,因此在 AD 病理学中具有潜在重要性。Aβ 聚集的详细分子机制知识对于设计针对这些过程的 AD 治疗非常重要。然而,由于低聚物物种的丰度低且多分散性高,因此很难通过实验研究它们。本文使用自下而上的生物物理学在受控的体外条件下研究了 Aβ 低聚物。主要使用天然离子迁移质谱法研究高纯度重组 Aβ 肽,以监测水溶液中低聚物的自发形成。质谱法能够分辨单个低聚物状态,而离子迁移率则提供低分辨率结构信息。这与其它生物物理技术以及理论建模相辅相成。还研究了调节内在因素(如肽长度和序列)或外在因素(如化学环境)的低聚物。研究了与两个重要的生物相互作用伙伴的相互作用:伴侣蛋白和细胞膜。我们展示了 Aβ 低聚物如何组装并形成可能与继续生长为淀粉样蛋白原纤维有关的延伸结构。我们还展示了不同的淀粉样蛋白伴侣蛋白如何与不断增长的聚集体相互作用,从而改变和延迟聚集过程。这些相互作用取决于伴侣和客户肽中的特定序列基序。另一方面,膜模拟胶束能够稳定 Aβ 寡聚体的球状致密形式,并抑制形成淀粉样纤维的延伸结构的形成。这可能有助于体内毒性物质的富集。与膜模拟系统的相互作用被证实高度依赖于 Aβ 肽异构体和膜环境的特性,例如头部电荷。还展示了如何添加设计的小肽结构来抑制膜环境中 Aβ 寡聚体的形成。

如何引用本文:Shuhaimi FA,Abdul Hamid SB,MD Yazid NA。妇女的母乳喂养和饮食教育计划的开发和验证
阶段II:BFDEP的开发健康信念模型(HBM)用于设计BFDEP模块。 HBM模型基于心理和行为理论,这些理论解释了人类健康的决策和随后的行为。 它强调了与健康相关的行为的两个方面:1)避免疾病的愿望或特定健康活动可以预防或治愈疾病的想法,以及2)相信特定的健康相关行动会预防或治愈疾病。 该模块的期望结果是根据母亲对相关健康活动的优势和缺点的看法来影响母亲的决定。 以前的发现表明,基于HBM的教育计划显示出基于模型构造随着时间的推移而增加参与者的知识的好处。 [15]阶段II:BFDEP的开发健康信念模型(HBM)用于设计BFDEP模块。HBM模型基于心理和行为理论,这些理论解释了人类健康的决策和随后的行为。它强调了与健康相关的行为的两个方面:1)避免疾病的愿望或特定健康活动可以预防或治愈疾病的想法,以及2)相信特定的健康相关行动会预防或治愈疾病。该模块的期望结果是根据母亲对相关健康活动的优势和缺点的看法来影响母亲的决定。以前的发现表明,基于HBM的教育计划显示出基于模型构造随着时间的推移而增加参与者的知识的好处。[15]

体现脱碳:关键矿产、采矿和制造业巨头如何向清洁能源转型 190123.docx
在 Andrew Forrest 博士的领导下,FMG 制定了全国领先的脱碳路线图,目标是到 2030 年实现净零运营排放,并制定了世界领先的完整价值链目标,即到 2040 年实现净零排放(范围 1-3)。FMG 已承诺将其税后利润的 10% 通过 Fortescue Future Industries (FFI) 为可再生能源增长提供资金,另外 10% 则用于其他商品的增长机会。Fortescue 的资本配置与公司业绩挂钩,每年为可再生能源提供约 6.2 亿美元的稳定财务基础。到 2030 年,FMG 计划投资 62 亿美元用于引领澳大利亚的脱碳。35

量子内积的电路设计与高效模拟及其对近期混合量子-经典机器学习影响的实证研究
在量子计算机上可验证的较低复杂度。然而,量子电路 (QC) 的 QIP 体现仍不清楚,更不用说对 QIP 电路的 (彻底) 评估,特别是在 NISQ 时代的实际环境中,通过混合量子经典管道将 QIP 应用于 ML。在本文中,我们从头开始精心设计 QIP 电路,其复杂性与理论复杂性一致。为了使模拟在经典计算机上易于处理,特别是当它集成在基于梯度的混合 ML 管道中时,我们进一步设计了一种高效的模拟方案,直接模拟输出状态。实验表明,与之前的电路模拟器相比,该方案将模拟速度提高了 68k 倍以上。这使我们能够对典型的机器学习任务进行实证评估,从通过神经网络的监督和自监督学习到 K 均值聚类。结果表明,在量子比特足够的情况下,典型量子机制带来的计算误差一般不会对最终的数值结果产生太大影响。然而,某些任务(例如 K-Means 中的排序)可能对量子噪声更加敏感。

贝德福德高中研究计划2025-26
使命宣言贝德福德高中的使命是对所有学生进行培养,民主,具有挑战性和包容性环境的教育。贝德福德高中与父母和社区合作,帮助学生获得知识,并发展技能和智力好奇心,成为独立和自给自足的成年人,他们将在全球社区中负责任地做出贡献。通过为学生提供创造意义并在各种环境中发展理解的机会,贝德福德高中使学生准备成长和采取一种良好的,创造性的,富有的,道德和富有同情心的方式。翻译支持:如果您需要研究计划的帮助或翻译服务,请与ESL计划管理员Hilary Nichols联系(781)275-7706 Ext。4862

RoboTHOR:一个开放的仿真到现实具象人工智能平台
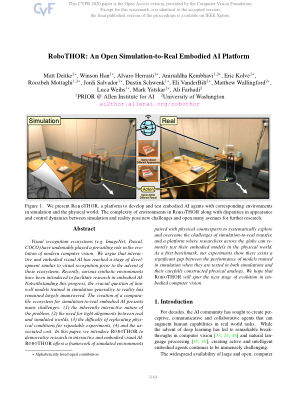
视觉识别生态系统(例如 ImageNet、Pascal、COCO)在现代计算机视觉的发展中发挥了不可否认的作用。我们认为,在这些生态系统出现之前,交互式和具身视觉 AI 已经达到了与视觉识别类似的发展阶段。最近,各种合成环境已被引入以促进具身 AI 的研究。尽管取得了这些进展,但在模拟中训练的模型如何很好地推广到现实这个关键问题仍然基本上没有答案。为模拟到现实的具身 AI 创建一个可比的生态系统提出了许多挑战:(1)问题固有的交互性,(2)现实世界和模拟世界之间需要紧密结合,(3)复制可重复实验的物理条件的难度,(4)以及相关成本。在本文中,我们引入了 R OBO THOR 来使交互式和具身视觉 AI 的研究民主化。 R OBO THOR 提供模拟环境框架