
XiaoMi-AI文件搜索系统
World File Search Systemheight

对金属添加剂制造制造的薄壁结构的高度相关几何参数的建模和优化
记录的版本:该预印本的一个版本于2023年11月9日在国际高级制造技术杂志上发布。请参阅https://doi.org/10.1007/s00170-023-12618-0。

精确的植物高度测量和生物量估计...
摘要。适当的田间管理需要高精度、高准确度和高分辨率的植物高度测量方法。研究表明,地面激光扫描 (TLS) 适用于捕获农作物等小物体。本文介绍了用于监测中国水稻田植物高度的多时相 TLS 调查结果。在田间试验和农民常规管理的田地上进行了三次活动。高密度的测量点使我们能够建立分辨率为 1 厘米的作物表面模型,可用于推导植物高度。对于两个地点,TLS 得出的植物高度和手动测量的植物高度之间都具有很强的相关性(R 2 = 0.91),这证实了扫描数据的准确性。根据田间试验的植物高度和生物量样本之间的相关性建立了生物量回归模型(R 2 = 0.86)。模拟值和测量值之间的强相关性(R 2 = 0.90)支持了对农民田地的可转移性。独立的生物量测量用于验证时间可转移性。该研究证明了 TLS 在推导植物高度方面的优势,可用于模拟生物量。因此,激光扫描方法是精准农业的一种很有前途的工具。© 作者。由 SPIE 根据知识共享署名 3.0 未移植许可证出版。

人工智能驱动的营销和销售达到新高度...
超越了传统的使用网络抓取和简单优先级的 AI 驱动的潜在客户识别和定位。Gen AI 的高级算法可以利用客户和市场数据中的模式来细分和定位相关受众。借助这些功能,企业可以有效地分析和识别高质量的潜在客户,从而开展更有效、量身定制的潜在客户激活活动(参见“Gen AI 销售用例:动态受众定位和细分”)。此外,Gen AI 可以通过对页面布局、广告文案和 SEO 策略等各种元素进行 A/B 测试来优化营销策略,利用预测分析和数据驱动的建议来确保最大的投资回报。这些行动可以贯穿整个客户旅程,Gen AI 可以根据不断变化的客户模式自动开展潜在客户培育活动。
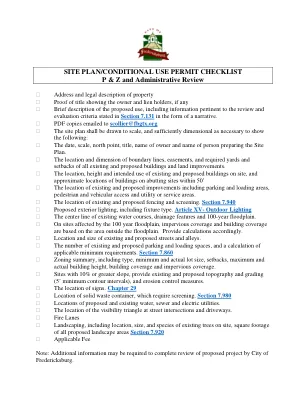
b" 物业的地址和法定描述 显示所有者和留置权人的所有权证明(如果有) 拟议用途的简要描述,包括以叙述形式表示的与第 7.131 节中规定的审查和评估标准相关的信息。PDF 副本通过电子邮件发送至 scollier@fbgtx.org 场地平面图应按比例绘制,并具有足够的尺寸以显示以下内容: 日期、比例、北角、标题、所有者姓名和编制场地平面图的人员姓名。 所有现有和拟议建筑物和土地改良的边界线、地役权和所需院子和后退距离的位置和尺寸。 场地上现有和拟议建筑物的位置、高度和预期用途,以及 50' 范围内毗连场地上建筑物的大致位置 现有和拟议改良的位置,包括停车和装卸区、行人和车辆通道以及公用设施或服务区。 现有和拟议围栏和屏障的位置。 第 7.940 节 拟议的外部照明,包括灯具类型。第十五条 - 室外照明 现有水道、排水设施和百年一遇洪泛区的中线。在受百年一遇洪泛区影响的场地,不透水覆盖和建筑覆盖以洪泛区外的区域为准。提供相应的计算。现有和拟建街道和小巷的位置和大小。现有和拟建停车和装卸空间的数量,以及适用的最低要求的计算。第 7.860 节分区摘要,包括类型、最小和实际地块面积、退让区、最大和实际建筑高度、建筑覆盖和不透水覆盖。坡度为 10% 或更大的场地,提供现有和拟建的地形和分级(5 英尺最小轮廓间隔)以及侵蚀控制措施。标志的位置。第 29 章需要屏蔽的固体废物容器的位置。第 7.980 节拟建和现有水、下水道和电力设施的位置。街道交叉口和车道上可见三角形的位置。消防通道景观美化,包括场地上现有树木的位置、大小和种类,所有拟建景观区域的面积,第 7.920 节适用费用注:弗雷德里克斯堡市可能需要更多信息来完成对拟建项目的审查。”
b" 物业的地址和法定描述 显示所有者和留置权人的所有权证明(如果有) 拟议用途的简要描述,包括以叙述形式表示的与第 7.131 节中规定的审查和评估标准相关的信息。PDF 副本通过电子邮件发送至 scollier@fbgtx.org 场地平面图应按比例绘制,并具有足够的尺寸以显示以下内容: 日期、比例、北角、标题、所有者姓名和编制场地平面图的人员姓名。 所有现有和拟议建筑物和土地改良的边界线、地役权和所需院子和后退距离的位置和尺寸。 场地上现有和拟议建筑物的位置、高度和预期用途,以及 50' 范围内毗连场地上建筑物的大致位置 现有和拟议改良的位置,包括停车和装卸区、行人和车辆通道以及公用设施或服务区。 现有和拟议围栏和屏障的位置。 第 7.940 节 拟议的外部照明,包括灯具类型。第十五条 - 室外照明 现有水道、排水设施和百年一遇洪泛区的中线。在受百年一遇洪泛区影响的场地,不透水覆盖和建筑覆盖以洪泛区外的区域为准。提供相应的计算。现有和拟建街道和小巷的位置和大小。现有和拟建停车和装卸空间的数量,以及适用的最低要求的计算。第 7.860 节分区摘要,包括类型、最小和实际地块面积、退让区、最大和实际建筑高度、建筑覆盖和不透水覆盖。坡度为 10% 或更大的场地,提供现有和拟建的地形和分级(5 英尺最小轮廓间隔)以及侵蚀控制措施。标志的位置。第 29 章需要屏蔽的固体废物容器的位置。第 7.980 节拟建和现有水、下水道和电力设施的位置。街道交叉口和车道上可见三角形的位置。消防通道景观美化,包括场地上现有树木的位置、大小和种类,所有拟建景观区域的面积,第 7.920 节适用费用注:弗雷德里克斯堡市可能需要更多信息来完成对拟建项目的审查。”

虚拟现实环境中的脑电图与恐高症的相关性
摘要 提出了一种基于脑电图 (EEG) 的三级恐高症分类系统。利用代表峡谷的虚拟现实 (VR) 场景,让受试者逐渐接触强度不断增加的恐惧诱发刺激。升降平台允许受试者达到三个不同的高度水平。使用心理测量工具初步评估恐高症的严重程度并评估恐惧诱导的有效性。对进行了三次实验的八名受试者进行了可行性研究。在暴露于诱发 VR 场景期间,通过 32 通道耳机获取 EEG 信号。探索了主要的 EEG 波段和头皮区域,以确定哪些区域受恐高症的影响最大。结果,伽马波段、其次是高贝塔波段和头皮额叶区域的影响最为显著。计算了三类恐惧分类任务的受试者内平均准确率。头皮额叶区域的结果尤其相关,使用五个 EEG 波段的绝对功率作为特征,平均准确率为 (68.20 ± 11.60) %。仅考虑额叶区域,最显著的 EEG 波段是高 beta 波段和 gamma 波段,准确率分别达到 (57.90 ± 10.10) % 和 (61.30 ± 8.43) %。顺序特征选择 (SFS) 通过为整个通道集选择 gamma 波段 (48.26 % 的情况) 和高 beta 波段 (22.92 % 的情况) 并实现 (86.10 ± 8.29) % 的平均准确率,证实了这些结果。

了解思科如何助力您的成长,无论您是刚刚开始云之旅还是即将迈向新的高度。
无论您的 IT 团队由一个人还是多个人组成,数字化都改变了员工工作的方式、时间和地点。如今,中小型企业领导者正在投资数字技术,以简化协作和安全性,帮助他们的团队变得更快、更高效。在疫情后,中小企业加快了对数字技术的投资

使用域自适应神经网络进行多层定向能量沉积过程中的实时层高估计
金属增材制造 (AM),例如激光直接能量沉积 (DED),因其能够为各种工业应用制造近净成形的复杂部件而越来越受欢迎。然而,DED 过程中的几何控制,尤其是在急转弯处的几何控制仍然是一项艰巨的任务。为了实现几何控制,几何估计以确定工艺参数和几何属性之间的关系至关重要。在本研究中,使用激光线扫描仪、视觉相机和域自适应神经网络 (DaNN) 为 DED 开发了一种实时层高估计技术。重点放在多层沉积期间尖角处的层高估计。首先,使用激光线扫描仪收集多层直线沉积数据并构建初始层高估计模型。然后,为了有效地实现角落沉积期间的层高估计,使用多层直线沉积数据和构建的初始模型建立了 DaNN 模型。使用视觉相机测量角落处的实际移动速度并将其作为输入特征之一输入到 DaNN 模型中。最后,在线更新 DaNN 模型以进一步提高角落沉积期间的估计精度。所提出的技术已通过DED实验验证,结果表明,当在不同角度的角落沉积多层平均高度为 250 µ m 的层时,可以在 0.018 秒内估算出层高,平均精度为 25.7 µ m。

在德国奥格斯堡的两个不同高度的生物多样性,丰度,季节性和昼夜的花粉分布模式
机载花粉是全球最重要的空气过敏剂。由于气候变化,花粉季节性和丰度正在发生重大改变,这引起了基本问题:花粉暴露何时和多少增加?为了回答这个问题,我们采用了多分辨率的研究设计,从大约每年到年度规模,研究了空中花粉的多样性,丰度和时间出现。使用7天记录的Hirst型体积陷阱,在2015年至2017年期间进行了空气传播的花粉浓度。监控是在地面上进行的,我们主要是上下班和居住的地方,在“金标准”屋顶级别(地面高12 m),分辨率:a)每天bi-hourly,b)。评估了所有分类单元的生物多样性和相对丰度,并开发了第一个花粉季节日历以及昼夜节律日历,用于德国奥格斯堡。确定了40多种花粉类型,其中13种是最丰富的(每个相对丰度> 0.5%,总计91.8%)。生物多样性在高度之间没有任何明显的差异,尿布科,槟榔和豆豆的花粉代表了始终超过一半的区域大气生物多样性。在屋顶级别的花粉丰度通常看起来更高,尤其是对于betula,picea和quercus。主要的花粉季节从3月至10月延长,最高峰将于4月至5月。在屋顶级别,大多数分类单元的花粉季节都早些时候,整个季节更长。时花粉在一天中,在中午至下午观察到较高的花粉浓度(荨麻教,肺科,plantago,大多数是地面上的分类单元)或傍晚到清晨,经常使用多模式的昼夜模式(betula,fraxinus,fraxinus,fraxinus,大多数是屋顶级别的分类)。我们的发现表明,应深入重新考虑地面和“金标准”屋顶级花粉测量之间的丰度和时间分布模式的概括。

预测未来糖尿病的高度比率
结果:在中位随访期为7.02年,最大随访为13年,记录了320个新发育糖尿病。调整了混杂因素并比较标准化危险比(HRS)后,WC被证明是在所有模型中反射糖尿病风险的最佳简单人体测量指标,其次是WHTR。时间依赖性的ROC分析表明,WC在短期内预测糖尿病的发生(2 - 5年),而WHTR在预测中等至长期(6-12岁)中的糖尿病发生方面具有最高的AUC,而在任何时间点,WC和WHTR都比BMI更高的AUC均高。此外,我们发现在BMI和WC的阈值中相对较大的闪光来预测糖尿病,而WHTR的阈值

收割机割台高度调节技术
Keywords: BP neural network, fuzzy control, cutting platform height, multisensor ABSTRACT In this paper, BP neural network is used to collect header height, AMEsim is used to simulate and analyze header height adjustment hydraulic system, and fuzzy PID control is used to adjust header lifting hydraulic cylinder to stabilize header height. The experimental results of harvesting different crops show that under the header height automatic control system, the error between the actual height of crop harvesting and the set height is within 15 mm, and the harvesting effect is good, which can meet the automatic regulation requirements of the header height of the multi crop combine harvester. 摘要 为了提高调节的精度,采用 BP 神经网络多传感器融合处理技术采集割台实时高度,通过 AMEsim 软件对割台 高度调节液压系统进行仿真分析,最后采用模糊 PID 控制比例电磁阀调节割台升降液压缸从而稳定割台高度。 通过收获油菜、谷子和水稻的试验结果证明:在割台高度自动控制系统下,作物收获的实际高度与设定高度误