
XiaoMi-AI文件搜索系统
World File Search Systemlab

BBA 第 6 学期课程表 2024-2.pdf - 管理学院
1. Baral, LR,《尼泊尔的反对派政治》,新德里:Abhinav Publications,1977 年。2. Baral, LS,《尼泊尔毛派叛乱的方方面面》,新德里:Adroit Publishers,2011 年。3. Parmanand,《尼泊尔大会党自成立以来》,新德里:Ankur,1977 年。Gyanwali, Ram Prasad,2012 年。《了解尼泊尔》。加德满都:Bhundipuran Prakashan。 4. Manandhar,Tri Ratna,《尼泊尔:动乱之年》,加德满都:Purna Devi Manandhar,1986 年 5. Sharan,P.《尼泊尔政府与政治》,新德里:Metropolitan Publications,1983 年。 6. Shah,Rishikesh,《尼泊尔政治》,新德里:Manohar,1993 年 7. Uprety,Prem R.,《尼泊尔政治觉醒》,新德里:Commonwealth Publishers。1992 年。 8. cfrfo{, afa'/fd, >L % a8fdxf/fhflw/fh k[YjLgf/fo0f zfxsf] ;+lIfKt hLjgL -efu !–$_, sf7df8f}FM ;femf k|sfzg, lj=;+= @)^! . 9. uf}td, /fh]z, g]kfnsf] k|hftflGqs cfGbf]ng / g]kfnL sf+u|];, sf7df8f}FM >L/fd >]i7 / s[i0fd'/f/L clwsf/L, lj=;+= @)%% 10. uf}td, /fh]z, g]kfnsf] k|hftflGqs cfGbf]ng / g]kfnL sf+u|];, efu–@, sf7df8f}FM s[i0fd'/f/L clwsf/L / >L/fd >]i7,

国家十字形
计算机科学和工程系于2010年与NIT Delhi的基础一起成立。最初,只有技术学士学位的进气口30,目前已增加到60。现在,除了B以外。Tech。,该部门还提供技术硕士(CSE&Analytics)和博士学位。涵盖计算机科学和工程许多重要领域的程序。根据计算机科学的应用和理论基础,该系为学生提供了广泛的本科和研究生课程。部门的教职员工和学生参加了跨学科研究。该部门设想生产优质毕业生,能够领导世界的技术领域。该部门配备了带有HI-SPEED Internet设施的最新配置和高计算系统。该研究所的计算机科学计划致力于教育学生并推进计算机和信息技术的研究。该部门拥有所有相关教学和研究工作的设施。

2023 届及以后班级学习计划和教学大纲(3 至 8 年级)
BTCS 614-18 软件项目管理 BTCS 615-18 软件项目管理实验室 BTCS 616-18 数据科学 BTCS 617-18 数据科学实验室 BTCS 618-18 机器学习 BTCS 619-18 机器学习实验室 BTCS 620-18 移动应用开发 BTCS 621-18 移动应用开发实验室 BTCS ZZZ-18:选修课-IV

CHIME:CMOS 体内微电极,用于大规模可扩展的神经元记录
哺乳动物的大脑由数千万到数千亿个神经元组成,这些神经元以毫秒级的时间尺度运行,而目前的记录技术只能捕捉到其中的一小部分。能够以高时空分辨率对神经活动进行采样的记录技术一直难以扩展。研究最深入的哺乳动物神经元网络(例如大脑皮层)呈现出分层结构,其中最佳记录技术可在大面积上进行密集采样。然而,对特定应用设计的需求以及大脑的三维结构与二维微加工技术之间的不匹配严重限制了神经生理学研究和神经假体。在这里,我们讨论了一种可扩展神经元记录的新策略,即将玻璃包覆微线束与来自高密度 CMOS 体外 MEA 系统或高速红外摄像机的大规模放大器阵列相结合。由于玻璃包覆微线中芯金属的高导电性,允许使用超薄金属芯(低至 < 1 µ m)和可忽略不计的杂散电容,因此实现了高信噪比(< 25 µ V RMS 本底噪声,SNR 高达 25)。尖端的多步电化学改性可实现超低接入阻抗和最小几何面积,这与芯直径基本无关。我们表明,可以减小微线尺寸,以几乎消除插入时对血脑屏障的损伤,并且我们证明微线阵列可以稳定地记录单个单元活动。将微线束和 CMOS 阵列相结合可以实现高度可扩展的神经元记录方法,将电神经元记录的进展与硅微加工的快速进展联系起来。系统的模块化设计允许自定义记录位置的排列。我们采用微创、高度绝缘和功能化的微线束将二维 CMOS 架构扩展到第三维,这种方法可以转化为其他 CMOS 阵列,例如电刺激设备。
repsol通过与埃森哲(Accenture)采用AI代理商的合作来增强其数字策略-Repsol继续通过Incor
repsol通过引入和部署AI代理系统,扩展了与埃森哲的共同合作,以继续促进其数字程序的目标,并加速整个公司的生成AI(Gen gen AI)。此代理化将有助于提高流程效率,因为它们在所有公司业务中都进行了扩展。REPSOL致力于引入AI代理是其数字计划发展的一部分,这主要是由于其生成AI能力中心进行了两年以上的工作。这为分析和理解AI代优势的基础奠定了基础,并定义了一种范围扩展整个组织的策略,从而使其重新发明。为此,这家多能量公司将与埃森哲紧密合作,以构建和部署定制的,自主的AI代理,由埃森哲AI Refinery™平台的组件和NVIDIA AI平台提供支持,包括NVIDIA AC ACCELERATY COMPUTING和NVIDIA AI ENTERPRISE软件。这些代理将有助于重塑和简化流程为更具动态和更复杂的工作流程,从计划和预测到应用程序维护和事件解决方案,使Repsol员工能够以更快,更高效,更简单的方式工作。Repsol在埃森哲的支持下,还将探索AI代理商和NVIDIA OMNIVERSE用于数字双胞胎和机器人解决方案,以帮助其员工更有效地在其工业和物流中心进行维护和其他活动。埃森哲将与Repsol合作,以激活劳动力的培训和收养计划。在客户方面,这些技术旨在改善客户的体验,以更高的准确性和速度提供个性化的优惠。作为本协议的一部分,多能量公司还将扩大员工的培训计划,以促进他们在这些新技术中的学习和培训。

B.Sc(计算机科学)课程大纲 Rayalaseema ...
5. 将“C”语言结构应用于算法,编写“C”语言程序。 第一单元 一般基础知识:计算机简介:计算机框图、计算机的特点和局限性、计算机的应用、计算机的类型、计算机的世代。 算法和编程语言简介:算法 – 算法的主要特征、流程图、编程语言 – 编程语言的世代 – 结构化编程语言 – 正确、高效和可维护的程序的设计和实现。 第二单元 C 语言简介:简介 – C 程序的结构 – 编写第一个 C 程序 – C 程序中使用的文件 – 编译和执行 C 程序 – 使用注释 – 关键字 – 标识符 – C 中的基本数据类型 – 变量 – 常量 – C 中的 I/O 语句 – C 中的运算符 – 编程示例。决策控制和循环语句:决策控制语句简介 – 条件分支语句 – 迭代语句 – 嵌套循环 – Break 和 Continue 语句 – goto 语句 第三单元数组:简介 – 数组声明 – 访问数组元素 – 在数组中存储值 – 数组操作 – 一维、二维和多维数组、字符处理和字符串。 第四单元函数:简介 – 使用函数 – 函数声明/原型 – 函数定义 – 函数调用 – return 语句 – 传递参数 – 变量范围 – 存储类 – 递归函数。 结构、联合和枚举数据类型:简介 – 嵌套结构 – 结构数组 – 结构和函数 – 联合 – 联合数组变量 – 结构内的联合 – 枚举数据类型。
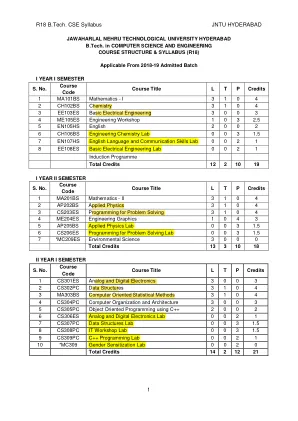
R18 B.Tech。 CSE教学大纲Jntu Hyderabad 1R18 B.Tech。 CSE教学大纲Jntu Hyderabad 1
S.课程代码课程标题1专业选举 - V 3 0 0 3 2专业选举 - vi 3 0 3 3 3开放选修课-III 3 0 3 4 0 3 4 EC801PC项目阶段 - II 0 0 14 7总数9 0 14 16 *MC-环境科学应仅由横向入学学生注册。*MC - 令人满意/不令人满意的注意:以工业为导向的迷你项目/暑期实习应在暑假第六和第七学期之间进行。学生应提交面向工业的迷你项目/暑期实习的报告进行评估。专业选修课 - i

4 年制 B.Tech(电气和计算机)课程大纲...
详细课程大纲 第一单元:变换微积分拉普拉斯变换:拉普拉斯变换、性质、逆、卷积、用拉普拉斯变换求某些特殊积分、初值问题的解。傅里叶级数:周期函数、函数的傅里叶级数表示、半程级数、正弦和余弦级数、傅里叶积分公式、帕塞瓦尔恒等式。傅里叶变换:傅里叶变换、傅里叶正弦和余弦变换。线性、缩放、频移和时移性质。傅里叶变换的自互易性、卷积定理。应用于边界值问题。第二单元:数值方法近似和舍入误差、截断误差和泰勒级数。插值 - 牛顿前向、后向、拉格朗日除差。数值积分 - 梯形、辛普森 1/3。通过二分法、迭代法、牛顿-拉夫森法、雷古拉-法尔西法确定多项式和超越方程的根。通过高斯消元法和高斯-西德尔迭代法求解线性联立线性代数方程。曲线拟合-线性和非线性回归分析。通过欧拉法、修正欧拉法、龙格-库塔法和预测-校正法求解初值问题。
对建筑行业的市售自主绘画机器人的审查
在建筑业中的绘画是一种危险活动,为工人带来了许多建筑风险,例如从高处掉下来,笨拙的位置肌肉骨骼疾病以及暴露于有毒物质,尤其是在狭窄的空间中。大多数建筑项目都包括绘画活动和绘画活动的重复性质,导致了几个绘画机器人的提议,目前很少有商业上可用。这些机器人在目前的状态下有一定的局限性,影响了机器人的最终生产力及其在建筑工作地点的实施。本文解决的问题是缺乏对自主绘画机器人(APR)必要要素的研究,以有效,安全地执行施工绘画活动。这表明需要评估可用绘画机器人的当前局限性,以生成可以作为提高APR效率的方法进一步研究的基础的信息。因此,这项研究的目的是确定有效的APR的特性,并将其与市售APR的特性进行比较。对Scopus数据库和Google Scholar库的相关文献进行了全面研究,介绍了定义APR性能的主要参数。该研究强调了评估APR性能以及可用机器人的当前局限性的主要特性。这项研究的结果有望为对提高APR生产率提高的研究人员提供进一步的研究领域。关键词:绘画机器人,自动移动机器人,建筑自动化,建筑安全
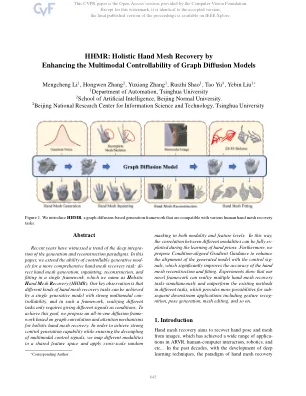
HHMR:通过增强图扩散模型的多模式可控性
近年来见证了一代和重建范式深入融合的趋势。在本文中,我们扩展了可控制的生成模块的能力,以实现更全面的手网恢复任务:在单个框架中,手工网格的生成,内部网状,重建,重建和拟合,我们将其命名为H olistic H和MESH R Ecovery(HHMR)。我们的主要观察结果是,具有强大多模式可偿还性的单个生成模型可以实现不同类型的手网恢复任务,并且在这样的框架中,实现不同的任务只需要给出不同的信号作为条件。为了实现这一目标,我们提出了基于图形卷积和整体手工网状恢复的注意力卷积和注意力机制的多合一扩散框架。为了实现强大的控制能力,同时确保多模式控制信号的解耦,我们将不同的模态映射到共享特征空间并应用跨尺度随机