
XiaoMi-AI文件搜索系统
World File Search Systemsimula

量子重力模拟器的光子实现
摘要。检测重力介导的纠缠可以提供证据表明重力场服从量子力学。我们使用光子平台报告了现象模拟的结果。模拟测试通过使用该变量介导纠缠并产生理论和实验性见解的量子性质的想法,从而阐明了将来的重力实验所需的操作工具。我们采用三种方法来测试纠缠的存在:贝尔测试,纠缠证人和量子状态层析成像。我们还模拟了通过重力崩溃模型预测的替代方案,或者是由于实验设置中的不完美,并使用量子状态断层扫描来证明缺乏纠缠。模拟加强了两个主要的课程:(1)必须先对哪些路径信息进行编码,然后从重力场中连贯擦除,并且(2)执行铃铛测试导致更强的结论,以证明重力介导的非局部性的存在。

Response of winter climate and extreme weather to projected Arctic sea-ice loss in very large-ensemble climate model simulations
北极海冰损失和放大的北极变暖是气候变化的一个惊人签名,这对北极和中低纬度的气候变化具有重要影响。气候建模,包括极地扩增模型对比项目(PAMIP),它是研究在不断变化的气候下北极海冰损失影响的强大工具。然而,现有的气候模型模拟,包括来自多模型/合奏PAMIP项目的个体气候模型的合奏大小相对较小,可能不允许将强制响应(尤其是极端响应)对北极Sea-Ice对内部变异性的损失进行牢固的分离。因此,我们对对气候变化预测的北极海冰损失的反应的信心减少了。这导致了两个未回答的重要问题:(1)强大的探测极端需要哪些合奏尺寸,以及对预计的北极海冰损失的季节平均反应?和(2)响应取决于分辨率吗?
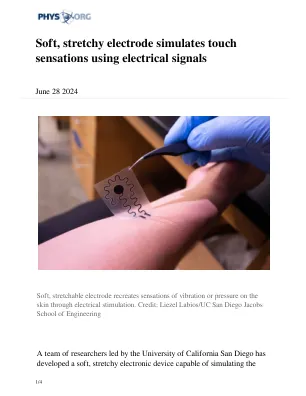
柔软的弹力电极使用电信号模拟触摸感觉
聚合物电极将激光切割成弹簧形的同心设计,并连接到硅基板上。“此设计可增强电极的可伸缩性,并确保电流靶向皮肤上的特定位置,从而提供局部刺激以防止任何疼痛。” Abdulhameed Abdal博士说。加州大学圣地亚哥分校的机械和航空航天工程系的学生和该研究的另一位联合首先作者。Abdal和Blau与UC San Diego Nano Engineering本科生Yi Qie,Anthony Navarro和Jason Chin合成电极的合成和制造。

基于模糊代理的仿真,用于管理一支自动工业车队的电池电池
摘要:本文提出了使用模糊逻辑来探索自动工业工具(AIVS)的电池充电管理的多代理模拟。这种方法通过分布式系统提供适应性和韧性,可容纳AIV电池容量的变化。结果突出了自适应模糊模型在优化充电策略,提高运营效率和遏制能耗的功效。动态因素(例如工作负载变化和AIV基础结构通信)以启发式方式考虑,强调了自主系统中灵活的协作方法的重要性。值得注意的是,能够根据能源关税优化充电的基础设施可以大大减少高峰时段的消耗,从而强调了此类策略在动态环境中的重要性。总体而言,该研究强调了将适应性模糊的多代理模型纳入AIV能源管理以推动工业运营中的效率和可持续性的潜力。

框置信深度:基于模拟的推理超矩形
在许多科学领域中,研究人员面临评估复杂统计模型的挑战,即可能的计算函数在计算上是棘手的,或者非常昂贵的计算。这导致了无似然推理方法的发展和日益普及,这为参数估计和模型比较提供了强大的替代方案。这些方法利用模拟,通过观察到的数据的比较来推断与模型在各种参数设置下产生的模拟结果的比较。在贝叶斯推论中,这些包括近似贝叶斯计算(Rubin,1984; Pritchard et al。,1999; Sisson等。,2018年),贝叶斯合成的可能性(Wood,2010; Price等,2018年),神经可能和后验估计(Rezende and Mohamed,2015年; Papamakarios,Sterratt和Murray,2019年)。在频繁的环境中,在Gourieroux,Monfort and Renault(1993)的基础工作之后,近年来才看到无可能无可能推理的进步(Masserano等人。,2022; Xie and Wang,2022年; Dalmasso等。,2024)。本研究的重点是频繁推断,针对基于模拟的模型和非标准的规律性条件的校准置信区间和区域的构建。建议的方法提供了统一的

血有灌注柱有选择地吸附膝盖+淋巴细胞,以提高抗肿瘤免疫力和肿瘤大鼠的存活率
人工智能(AI)系统的安全是人类决策之一,既是一个技术问题。在AI驱动的决策支持系统中,尤其是在医疗保健等高风险环境中,确保人类互动的安全至关重要,鉴于遵循错误的AI建议的潜在风险。为了探索这个问题,我们在物理模拟套件中进行了以安全为中心的临床医生-AI相互作用研究。医生被放置在模拟的重症监护病房中,并带有人类护士(由经验培训者扮演),ICU数据图,高保真患者的人体模特和AI建议系统。临床医生被要求为模拟患者开出两种药物,患有败血症并戴着眼镜的眼镜,以使我们能够评估他们的凝视在哪里。我们在看到AI治疗建议之前和之后记录了临床医生治疗计划,这可能是“安全”或“不安全”。92%的临床医生拒绝了不安全的AI建议,而安全的AI建议占29%。医生增加了注意力(+37%的注视固定),以不安全AI建议与安全的建议。但是,在不安全的情况下,对AI说明国家的视觉关注并不高。同样,在不安全的AI与安全AI后,临床信息(患者监测器,患者图表)没有得到更多关注,这表明医生没有回顾这些信息来源来调查为什么AI建议可能不安全。医师只能成功说服通过床头护士的脚本评论来改变剂量。我们的研究强调了人类监督在安全至关重要的AI中的重要性,以及在高保真环境中评估人类系统的价值,更像现实世界实践。
被动和主动微/...的多尺度仿真分析
新型刺激和记录系统极大地促进了神经元和神经网络研究,这些系统通常使用采用先进电子技术(尤其是微纳米级 CMOS)制造的生物芯片。传感器和神经元活动记录所涉及的传导机制模型有助于优化传感设备架构及其与读出电路的耦合,以及解释测量数据。本文首先概述了最近发表的用于体外研究的采用现代(基于 CMOS)微纳米技术制造的集成有源和无源微纳米电极传感设备,然后介绍了一种混合模式设备电路数值分析多尺度和多物理场模拟方法来描述神经元传感器耦合,适用于得出有用的设计指南。从最相关的电气性能指标(包括信噪比)的角度更详细地分析了一些代表性结构和耦合条件。

虚拟现实不仅欺骗了大脑:脊柱兴奋性在虚拟模拟的跌落
虚拟现实(VR)已知会引起大脑运动区域的大量激活。尚不清楚虚拟现实在多大程度上会触发感觉运动系统,更特别地,它是否会影响较低的神经水平。在这项研究中,我们旨在评估VR模拟具有挑战性和压力的姿势情况(Richie的木板经验)是否可以干扰15位健康的年轻参与者中姿势肌肉的脊柱兴奋性。三头肌肌肉的H-Re the ex在参与者站立并戴着VR头戴式耳机的同时,通过电神经刺激引起。参与者经历了几种情况,在此期间唤起了刺激:站立(Novr)站在地面上的VR(地面VR),站在建筑物的边缘(plankVr)(plankVr)(plankVr),并从建筑物(Fallowvr)掉下来。在整个实验过程中,测量了三头肌肌肉的肌电活性。腿部和头部运动也通过加速度计来测量以说明身体振荡。首先,在条件之间,头部旋转和肌电活性没有差异。第二,从novr到GroundVR和PlankVr不影响三头肌H-Re-Refex(H Max / m max)。最显着的发现是在跌落过程中H-Re-ex的急剧下降(Novr和FallingVR之间的47±26.9%,P = 0.015)。建议在VR中遇到姿势威胁有效地调节脊柱兴奋性,尽管保持了安静的站立姿势。这项研究表明,模拟掉落的模仿神经调整在实际的姿势挑战任务中观察到的神经调整。

gpudrive:1 ...
多机构学习算法已经成功地在各种游戏中生成超人计划,但对部署的多代理计划者的设计影响有限。将这些技术应用于多代理计划的关键瓶颈是它们需要数十亿个经验步骤。为了启用大规模的多代理计划研究,我们提出了Gpudrive。gpudrive是一种gpu加速的多代理模拟器,构建在Madrona游戏引擎顶部,能够每秒产生超过一百万个模拟步骤。的访问,奖励和动态功能直接写在C ++中,允许用户定义降低到高性能CUDA的复杂的,异质的代理行为。尽管进行了这些低级优化,但通过Python可以完全访问Gpudrive,为多代理,闭环模拟提供了无缝且有效的工作流程。使用Gpudrive,我们在Waymo Open Motion数据集上训练加固学习剂,在几分钟内实现有效的目标,并在数小时内扩展到数千个场景。我们在

可通过志贺氏菌疫苗预防的资源匮乏地区儿童腹泻和抗生素使用负担:一项模拟研究
。CC-BY 4.0 国际许可 它是根据作者/资助者提供的,他已授予 medRxiv 永久展示预印本的许可。(未经同行评审认证)