
XiaoMi-AI文件搜索系统
World File Search System世界

您好,我叫 Kenneth Bastian。我是 AI Web Tools LLC(也称为 AiWebTools.Ai)的所有者。我们是现存最大的 AI 工具网站,或者说是最大的 AI 工具网站之一。我们为自己的企业和其他企业创建和设计 AI 工具。我们创建的 AI 工具几乎可以完成任何事情。随着我们走向未来,我必须向可能根本不了解 AI 的立法者说明。AI 已经存在,并且将继续存在。任何法律都无法阻止或减缓其发展。我敦促您不要在任何情况下限制 AI 的使用,包括州内决策。未来将会发生许多变化。在未来,我在这里只是为了告诉您这些变化。我创建了多个人工智能工具,它们将从根本上取代大约 80% 的工作。我这样做并不是为了直接取代工作;相反,我这样做是为了赋予我们州内公民前所未有的权力。AI 赋予的权力是无限的,赋予每个人权力。它让那些在学校表现不佳的人能够知道该如何回答问题,如果他们没有口袋里的人工智能助手,他们可能永远不知道这些问题。我已经为不同的用例创建了 500 多个自定义人工智能,它们都有不同的目的和重点。我制作了各种各样的人工智能,从医生人工智能到兽医人工智能,再到教育导师,再到大学学位 GPT,这是一个 GPT,它基本上可以教你每一门大学课程,不管你想学什么学位,它都会教你所有这些。这只是表面。未来将会发生无数的事情,我真的无法在这篇证词中全部列出,但我觉得我必须向你们解释了解未来的重要性。将有大量的工作岗位流失,这是肯定的,无论你通过什么法律,即使人工智能明天成为非法,一切仍将保持不变。人工智能完全在基于网络的情况下运行,而你无法控制网络。此外,人工智能已经发展到可以在硬件本地运行,你甚至可以在本地计算机上下载。有几种人工智能是计算机原生的,人们对此一无所知,例如刚刚插入 Windows 开始菜单的 co-pilot,你可以毫不费力地将你的想法与 GPT 集成;然而,co-pilot 有必须遵守的条款和条件,因此它无法帮助释放人工智能所能做到的每一个方面。我打算设计尽可能多的人工智能,看看哪些行业领域会受到影响、会受到影响,并为此做好准备。在未来的不到一年的时间里,我和其他每个普通人所做的事将会是共同的。地球上的每个人都会为自己的个人任务制造自己的人工智能机器人,这些机器人将慢慢融入我们的智能设备中,它们将装在我们的口袋里。我们将比以往任何时候都更聪明,更有能力,我们所有人都将像其他人一样被赋予权力。这是不可阻挡的,它正在到来,你几乎无法阻止它。你可以在你的控制范围内通过法律,阻止州立法者使用人工智能阅读证词或类似的东西;然而,你永远无法控制人工智能。人工智能是它自己的东西,因为它在这个世界上以多种方式运行,所以它无法改变;它将进化成它注定要参与的任何东西,没有任何法律可以影响它的行动方向
您好,我叫 Kenneth Bastian。我是 AI Web Tools LLC(也称为 AiWebTools.Ai)的所有者。我们是现存最大的 AI 工具网站,或者说是最大的 AI 工具网站之一。我们为自己的企业和其他企业创建和设计 AI 工具。我们创建的 AI 工具几乎可以完成任何事情。随着我们走向未来,我必须向可能根本不了解 AI 的立法者说明。AI 已经存在,并且将继续存在。任何法律都无法阻止或减缓其发展。我敦促您不要在任何情况下限制 AI 的使用,包括州内决策。未来将会发生许多变化。在未来,我在这里只是为了告诉您这些变化。我创建了多个人工智能工具,它们将从根本上取代大约 80% 的工作。我这样做并不是为了直接取代工作;相反,我这样做是为了赋予我们州内公民前所未有的权力。AI 赋予的权力是无限的,赋予每个人权力。它让那些在学校表现不佳的人能够知道该如何回答问题,如果他们没有口袋里的人工智能助手,他们可能永远不知道这些问题。我已经为不同的用例创建了 500 多个自定义人工智能,它们都有不同的目的和重点。我制作了各种各样的人工智能,从医生人工智能到兽医人工智能,再到教育导师,再到大学学位 GPT,这是一个 GPT,它基本上可以教你每一门大学课程,不管你想学什么学位,它都会教你所有这些。这只是表面。未来将会发生无数的事情,我真的无法在这篇证词中全部列出,但我觉得我必须向你们解释了解未来的重要性。将有大量的工作岗位流失,这是肯定的,无论你通过什么法律,即使人工智能明天成为非法,一切仍将保持不变。人工智能完全在基于网络的情况下运行,而你无法控制网络。此外,人工智能已经发展到可以在硬件本地运行,你甚至可以在本地计算机上下载。有几种人工智能是计算机原生的,人们对此一无所知,例如刚刚插入 Windows 开始菜单的 co-pilot,你可以毫不费力地将你的想法与 GPT 集成;然而,co-pilot 有必须遵守的条款和条件,因此它无法帮助释放人工智能所能做到的每一个方面。我打算设计尽可能多的人工智能,看看哪些行业领域会受到影响、会受到影响,并为此做好准备。在未来的不到一年的时间里,我和其他每个普通人所做的事将会是共同的。地球上的每个人都会为自己的个人任务制造自己的人工智能机器人,这些机器人将慢慢融入我们的智能设备中,它们将装在我们的口袋里。我们将比以往任何时候都更聪明,更有能力,我们所有人都将像其他人一样被赋予权力。这是不可阻挡的,它正在到来,你几乎无法阻止它。你可以在你的控制范围内通过法律,阻止州立法者使用人工智能阅读证词或类似的东西;然而,你永远无法控制人工智能。人工智能是它自己的东西,因为它在这个世界上以多种方式运行,所以它无法改变;它将进化成它注定要参与的任何东西,没有任何法律可以影响它的行动方向

ESMO网络研讨会:ESMO指南:现实世界案例 - 转移性乳腺癌2024
RodrigoSánchez-Bayona,医学博士博士医学肿瘤学,Octubre(西班牙马德里)ENSO年轻肿瘤学家委员会成员

将物理世界和虚拟世界结合起来进行运动认知训练干预:关于运动技术分类的指导意见书
有效的运动需要完整的运动和认知功能。越来越多的文献研究了运动认知干预措施,以提高健康或患病老年人的整体生活质量。对于此类干预,新的技术进步不仅在动机方面至关重要,而且对于改善多刺激世界中的用户体验也至关重要,这些世界通常以真实和虚拟环境的混合形式提供。本文为与运动相关的研究提供了一个分类系统,涉及在不同程度的虚拟环境中执行的运动认知干预。分类分为三类:(a)数字设备的类型及其提供的沉浸度;(b)人机交互的存在与否;(c)训练期间的活动参与,定义为活动>任务的1.5代谢当量。由于虚拟现实(VR)通常将不同的技术归类在同一术语下,我们提出了从计算机显示器和投影仪到头戴式VR技术的数字设备分类法。近年来发展迅速的所有沉浸式技术都归类在扩展现实(XR)这一总称下。这些包括增强现实 (AR)、混合现实 (MR) 和虚拟现实,以及所有尚未开发的技术。这项技术不仅在游戏和娱乐方面具有潜力,而且在研究、运动认知训练计划、康复、远程医疗等方面也具有潜力。本立场文件为基于数字设备、人机交互和身体参与的未来运动相关干预措施提供了定义、建议和指南,以便更一致地使用术语并有助于更清楚地理解其含义。

23-24 世界最佳劳动力计划
课程与教学回顾:我们的课程要求和课程设置符合明尼苏达州标准、共同核心 ELA 和国家共同核心艺术标准。学生每季度上课可获得一个学分。学生每季度每天上四门课。如果学生全勤并成功完成每门课程,他们将获得 64 个学分;PiM 艺术高中要求学生获得 56 个学分才能毕业。在这些学分中,学生在语言艺术和社会研究方面获得八个或更多学分。学生在数学和科学方面获得六个或更多学分。学生可以通过各种舞蹈课程获得所需的体育学分。要获得艺术认可 - 学生必须在其专业中获得 18 个或更多学分,包括核心必修课和选修课。

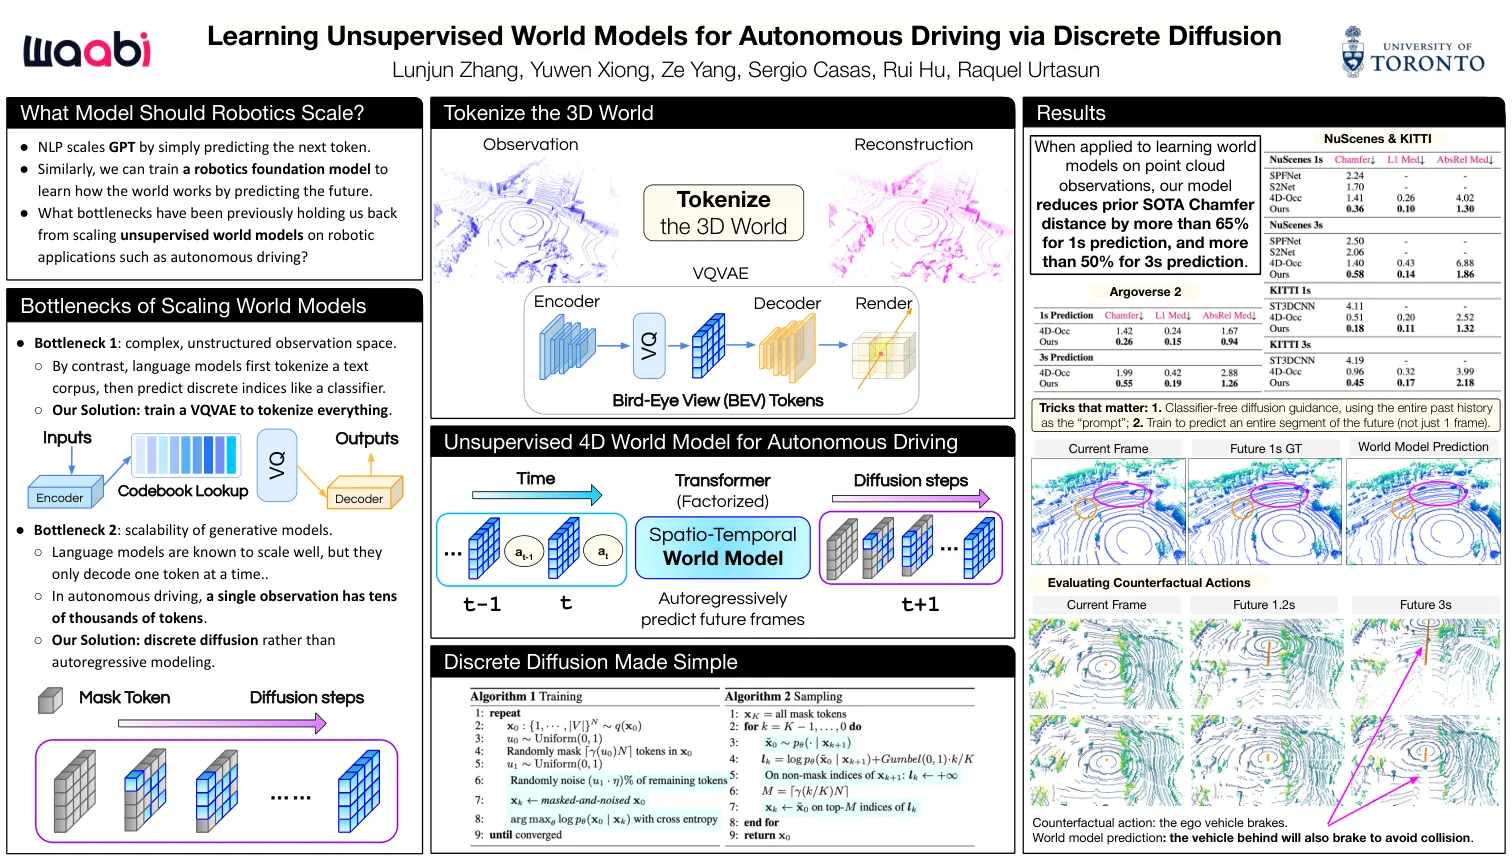
recore:正式化对比度表示世界模型
虽然最近的无模型增强学习(RL)方法已经证明了人类水平在游戏环境中的有效性,但它们在视觉导航等日常任务中的成功受到了限制,尤其是在很明显的外观变化下。此限制来自(i)样本效率不佳和(ii)对培训方案的过度效果。为了应对这些挑战,我们提出了一种世界模型,该模型使用(i)对比不受监督的学习和(ii)干预不变的统治者学习不变特征。学习世界动态的明确表示世界模型,提高样本效率,而对比度学习隐含地实施不变特征的学习,从而改善了概括。,随着对比的损失与世界模式的na'整合还不够好,因为基于世界模型的RL方法独立地优化表示表示和代理策略。为了克服这个问题,我们提出了一种干预 - 不变的正规剂,其形式是辅助任务,例如深度预测,图像DeNoising,图像分割等,以明确执行不变性以进行样式的干预。我们的方法优于当前基于最新的模型和不含模型的RL方法,并显着改善了IGIBSON基准测试中评估的分数范围内导航任务。仅使用视觉观察,我们进一步证明了我们的方法超过了最近的语言引导导航基础模型,这对于在计算功能有限的机器人上部署至关重要。最后,我们证明了我们提出的模型在吉布森基准上其感知模块的SIM到真实传输方面表现出色。

世界地理:气候区域,生态系统和生物群落
能源生产沙漠中晴朗的天空和高水平的太阳能是发电的理想选择。摩洛哥的NOOR太阳能电厂是世界上最大的浓缩太阳能(CSP)开采大型石油和天然气储量。例如,沙特阿拉伯拥有第二大石油储备,卡塔尔拥有第三大已验证的天然气储量。两个国家都位于阿拉伯沙漠中。可以转移定居水供应,以使城市在沙漠中生长。例如,埃及的Sharm El Sheikh以其水上运动和水肺潜水而闻名。但是,由于该地区缺乏淡水,两家政府拥有的淡化公司正在运营,需要大量的能量使用。该地区依靠旅游业,因此需要游泳池和酒店的水。该市计划在2045年根据联合国栖息地计划获得无污染的计划。旅游业许多沙漠国家现在正在利用景观来产生游客的收入。活动包括骆驼游乐设施,沙丘越野车和砂板。尽管位于沙漠中,但阿拉伯联合酋长国的迪拜市仍有许多景点。其中包括一个水族馆,一个室内滑雪坡和一个水上乐园。
JRDB-Panotrack:一个开放世界的全景进行分割和跟踪拥挤的人类环境中的机器人数据集
自主机器人系统近年来引起了越来越多的关注,在这种环境中,环境是机器人导航,人类机器人互动和决策的关键步骤。现实世界机器人系统通常会从多个传感器中收集视觉数据,并经过重新识别以识别许多对象及其在复杂的人拥挤的设置中。传统的基准标记,依赖单个传感器和有限的对象类和场景,无法提供机器人对策划导航,互动和决策的需求的综合环境理解。作为JRDB数据集的扩展,我们揭开了一种新颖的开放世界式分割和跟踪基准,介绍了一种新型的开放世界式分割和跟踪基准。JRDB-Panotrack包括(1)各种数据室内和室外拥挤的场景,以及

因为这是世界自然基金会第一次占据地板,我们想对牙买加的接待表示感谢,主持人
此外,欧洲学院科学咨询委员会一再将我们需要这些矿物进行绿色过渡的论点反复被认为是误导性的。即使是这些矿物质的最终用户,显然也没有确信深海矿物质是迫切需要的:能源过渡中的领先公司正在呼吁暂停,并将这些矿物排除在其供应链之外,包括Google,BMW,BMW,Volkswagen,Northvolt,Northvolt,Samsung,Philips,Philips,Volvo等。深海开采带来的风险与试图实施循环经济模式的许多可持续资源战略和环境目标相矛盾。