
XiaoMi-AI文件搜索系统
World File Search SystemAuto
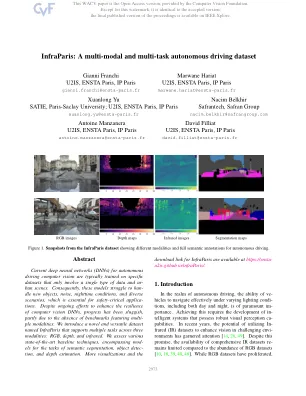
多模式和多任务自动驾驶数据集
当前用于自动驾驶计算机视觉的深层神经网络(DNNS)通常在仅涉及单一类型的数据和urban场景的特定数据集上进行培训。因此,这些模型努力使新物体,噪音,夜间条件和各种情况,这对于安全至关重要的应用至关重要。尽管持续不断努力增强计算机视觉DNN的弹性,但进展一直缓慢,部分原因是缺乏具有多种模式的基准。我们介绍了一个名为Infraparis的新颖和多功能数据集,该数据集支持三种模式的多个任务:RGB,DEPTH和INDRARED。我们评估了各种最先进的基线技术,涵盖了语义分割,对象检测和深度估计的任务。更多可视化和
海报:基于加强学习的自主行动的鲁棒性驱动到对抗性输入
在这项研究中,我们评估了自主驾驶(AD)系统中增强学习的鲁棒性(RL),特别是反对对抗攻击的稳健性。我们采用了Karavolos等人提出的基于Q学习的AD模型。[1]的简单性,是我们分析的基础。此选择使我们能够在简单的Q学习方法和更复杂的RL系统之间进行明显的比较。我们设计了两个威胁模型,以模拟对基于RL的广告系统的对抗性攻击。第一个模型涉及在RL模型的细调中注入未发现的恶意代码,使其容易受到对抗性扰动的影响,这可能会导致在特定的触发条件下碰撞。第二个威胁模型旨在通过直接改变RL模型在特定触发条件下的行动决策来引起碰撞,这代表了一种更隐秘的方法。基于这些威胁模型,我们对两种主要情况的实证研究提出:操纵传感器输入和直接对动作的扰动。研究结果表明,尽管基于RL的AD系统表现出针对传感器输入操纵的弹性,但在受到直接动作扰动时它们会表现出脆弱性。主要的和宽容的场景涉及更改传感器读数,例如在偏心转弯期间,这可能会误导系统并可能导致事故。这对于小误差很大的操作至关重要。第二种情况直接扰动动作,更多地是对基于RL的AD系统脆弱性的理论研究,而不是实用的现实世界威胁。

自治不是您的想法:通过自动运输的外部成本通过自动运输IWW用例研究
我们的分析表明,自治不是唯一的目标,而是与绿色船的发展协同作用。对这两个概念的投资都会带来总体的财务收益,从而为船东创造了积极的业务案例。好处包括由于船员分配和新的船舶设计的缺席/减少而导致的货物容量增加。的确,与改造现有船只相比,新的船设计有可能更有效地解锁该协同作用。共同可以增强运输系统的安全性和弹性,并通过更好的任务管理和控制来减少排放。它可以有助于改善海员的工作条件,并最终

康奈尔大学自动水下车辆
摘要 - Sirius和Polaris是代表康奈尔大学参加AUVSI Robosub 2024比赛的两辆自动驾驶汽车。在过去的一年中,Cuauv成员有无数小时的时间来构建我们的新2024 AUV Sirius。Sirius的上船体压力容器经过精心设计,以增加可及性并减少错误空间,并具有新的矩形轮廓。我们已经设计并集成了电池管理系统,以防止电流过度并最大程度地降低板损坏的风险。此外,我们的新基于伺服的致动系统承诺在完成任务时更可靠。这些进步的目的是建立一个可靠和精确的系统。今年的一个重要战略重点是在两辆车之间的机械和电气系统中都向后兼容。这支持我们整个系统的可靠性。

测试如何影响与陌生人使用和共享自动班车的意愿:中介E
摘要本研究研究了在郊区接受共享自主班车(SASS)的接受。模型通过对SASS的信任和技术乐观的信任进行了上下文变量的模型。我们检查了使用Sass而没有管家的意图和社会疏远的重要性。数据分别在2020-2021涉及922和608名参与者的飞行员的开头和结束时收集数据,在SAE级3级运行。的发现表明,信任和技术乐观主义显着影响使用SASS的意愿,尽管上下文变量显示出最小的影响。老年人和女性表现出较低的信任和乐观,减少了他们的使用意图。这两个小组还认为,在骑行时保持社交距离更为重要。研究表明,未来的飞行员应避免使用未成熟技术并满足特定群体的社会需求的负面影响。

自动驾驶汽车可访问性法
残疾人经常面临独特的挑战,即获得现有的运输方式和基础设施方式。自动驾驶汽车(AVS)具有巨大的潜力,可以满足美国人未满足的流动需求。对于残疾人,AVS将提供新的出行选择和独立性,这尤其如此。但是,AVS并不整齐地适合驾驶员和乘客的传统法律结构,并且要求社区开始以不同的方式思考基础设施。《自动驾驶汽车可访问性法》将帮助残疾人更好地获得骑行骑行的行动性和独立性好处。
使用基于机器学习的识别系统
摘要 - 手动跟踪教室出勤,这是一种备受推崇的传统方法,由于其对错误和效率低下的敏感性而提出了重大挑战。这些限制不仅消耗了宝贵的教师时间,而且损害了学术记录的准确性,从而影响了学生参与和表现的评估。回答这个问题,我们提出了一种使用基于机器学习的识别系统自动化课堂出勤的方法。这项研究旨在提高教育环境中出勤跟踪的准确性,效率和可靠性。我们研究的核心在于系统的设计和实施,阐明体系结构,数据流和集成到课堂环境中。我们的分析结果表明该系统可以跟踪出勤率的能力,同时提供有关其性能指标的准确信息。我们还深入研究了在课堂上实施此类技术的道德和实际考虑。通过使用基于机器学习的识别来自动化该过程,教育机构可以提高其运行效率,降低错误,并最终提供更有生产力的学习环境。我们的研究为教育研究和技术进步的未来途径打开了大门。关键字 - 自动出勤,出勤跟踪,面部识别,机器学习,课堂技术
课程大纲EEL 4930:自动机器人弹簧...
本课程的主要目的是学习参与自主机器人和/或智能代理的设计和操作的理论和实验基础。介绍性讨论涵盖了机器人感知,计划和控制的子主题。其他主要主题包括机器人零件设计,感官集成,运动运动学,仿真测试(ROS/ROS2),未建模的环境/社会因素以及现场部署方面。除了标准的地面机器人系统外,我们还将涵盖水下机器人技术和空中机器人技术的类似主题和设计选择。本课程的所有材料和家庭作业都是根据现代机器人技术广泛接受的实践开发的。本课程的预期副作用是增强您的专业知识:

数字生活项目:具有社会智能的自主3D字符
1。引言大语模型(LLMS)[53,62]的最新进展改变了人类计算机相互作用的景观,促进了各个领域的创新应用的出现。很值得一提的是,许多曾经牵强的幻想逐渐成为切实的现实。在这项工作中,在最近的科幻小说中所设想的数字生命项目(DLP)一词被采用以构成我们的努力。哪些有资格成为数字生活?从心理角度来看,人类由内部心理过程(思想,例如思想)和外部行为组成[32]。从这个角度来看,我们的目标是利用LLM的精致能力来制作虚拟3D字符,这些字符模仿人类的全部心理过程,并与合成的3D身体运动进行多样化的互动。最近,Park等。引入了生成剂[42],以推动能够模拟人类样的AI剂。尽管取得了令人鼓舞的进步,但这项开创性的工作还是建立在许多简化互动的基础上:代理人以像素化的2D数字表示。共同体[73]旨在建立协作体现的AI,并包括3D代理。但是,3D代理人仍然受到一小部分动作的影响,并且没有表现出社交的能力。现有的作品因此忽略了精致的人类肢体语言的重要性,通过该语言传达了至关重要的信息[7,25,26]。在这里,运动匹配是现代 -此外,当前社会智能模型存在明显的缺陷。这一方面对于不仅模仿人类行为,而且具有人类的思维和情感反应的人物的范围至关重要,甚至具有促进长期关系的能力。为了达到DLP的愿望,我们介绍了一个由两个基本组成部分组成的框架。首先,这是一个精心设计的“数字大脑”,并在严格应用的心理原理中进行设计。利用LLM的紧急能力[40,53,66],大脑产生高级指示并计划角色的行为。值得注意的是,Sociomind从心理测试中引入了很少的射击典范,以形成人格建模的指导结构,在记忆反射过程中利用社会认知心理学理论,并设计了角色之间的谈判机制以进行故事进展。第二,介绍了Momat-mogen范式以解决交互式运动合成的“数字体”,该范例利用了运动匹配[12]和运动生成[76]的互补性质。

多模态人工智能中的偏见:公平自动招聘的试验台
决策算法在社会中的存在感如今正在迅速增加,同时人们也开始担心其透明度以及这些算法可能成为新的歧视来源。事实上,许多相关的自动化系统已被证明会根据敏感信息做出决策或歧视某些社会群体(例如,某些用于人员识别的生物特征识别系统)。为了研究当前基于异构信息源的多模态算法如何受到数据中的敏感元素和内部偏见的影响,我们提出了一个虚构的自动招聘测试平台:FairCVtest。我们使用一组有意识地以性别和种族偏见进行评分的多模态合成档案来训练自动招聘算法。FairCVtest 展示了此类招聘工具背后的人工智能(AI)从非结构化数据中提取敏感信息并以不良(不公平)的方式将其与数据偏见结合起来的能力。最后,我们列出了最近开发能够从深度学习架构的决策过程中删除敏感信息的技术的列表。我们使用其中一种算法(SensitiveNets)来实验歧视感知学习,以消除我们多模态 AI 框架中的敏感信息。我们的方法和结果展示了如何生成更公平的基于 AI 的工具,特别是更公平的自动招聘系统。