
XiaoMi-AI文件搜索系统
World File Search SystemDAR


LiDAR4D:用于新型时空视图 LiDAR 合成的动态神经场
尽管神经辐射场 (NeRF) 在图像新视图合成 (NVS) 方面取得了成功,但 LiDAR NVS 仍然基本上未被探索。以前的 LiDAR NVS 方法采用了与图像 NVS 方法的简单转变,同时忽略了 LiDAR 点云的动态特性和大规模重建问题。鉴于此,我们提出了 LiDAR4D,这是一个可微分的 LiDAR 专用框架,用于新颖的时空 LiDAR 视图合成。考虑到稀疏性和大规模特性,我们设计了一种结合多平面和网格特征的 4D 混合表示,以由粗到细的方式实现有效重建。此外,我们引入了从点云衍生的几何约束来提高时间一致性。对于 LiDAR 点云的真实合成,我们结合了光线丢弃概率的全局优化来保留跨区域模式。在 KITTI-360 和 NuScenes 数据集上进行的大量实验证明了我们的方法在实现几何感知和时间一致的动态重建方面具有优越性。代码可在 https://github.com/ispc-lab/LiDAR4D 获得。

SABLE:TTS 标记的标准
各种应用对语音合成 (TTS) 技术的需求日益增加,包括电子邮件阅读、通过网络访问信息、辅导和语言教学应用以及残疾人辅助工具。毫无疑问,使用特定 TTS 系统 A 开发的应用程序无法移植到新的 TTS 系统 B,除非进行大量额外工作,原因很简单,因为用于控制系统 A 的标签集与用于控制系统 B 的标签集完全不同。因此,TTS 系统使用的标签集种类繁多,这对该技术的扩展使用是一个问题,因为开发人员通常不愿意花费精力将他们的应用程序移植到新的 TTS 系统,即使新系统的质量明显高于他们当前使用的系统。1

表达兴趣的标准请求...
9。谈判9.1然后应邀请排名第一的顾问进行谈判。如果谈判失败,采购机构应以书面形式告知顾问,终止谈判的原因,然后邀请EOI的顾问排名第二,以谈判合同。一旦与第二个排名顾问的谈判开始,采购机构就不会重新开放早期的谈判。

ISO/IEC 4879:2024 ISO 16140-7 标准ISO 27919-1ISO/IEC 4879:2024ISO 16140-7 标准ISO 27919-1ISO 16140-7标准ISO 27919-1
在典型的发电设施中,碳质燃料(例如煤,石油,天然气,生物质)在锅炉中燃烧空气,以燃料蒸汽,驱动涡轮/发电机产生电力。在燃气轮机组合的循环系统中,燃烧发生在燃气轮机中以驱动发电,而通过热回收蒸汽发生器(HRSG)产生的蒸汽有助于额外的发电。锅炉或燃气涡轮机的烟气气体主要由N 2,CO 2,H 2 O和O 2组成,其其他化合物量较小,具体取决于所使用的燃料。CO 2捕获过程位于常规污染物控制的下游。基于化学吸收的PCC通常需要从发电厂的蒸汽周期中提取蒸汽,或者取决于采用的吸收液/过程,使用低级热源来吸收液体再生。

郁金香:用于提高LIDAR点云的变压器
LIDAR UPSMPLING对于机器人和自动驾驶汽车的启示系统来说是一项艰巨的任务,这是由于大型场景的稀疏结构稀疏和不规则的结构。最近的作品建议通过将LIDAR数据从3D欧几里得空间传播到2D图像空间中的一个超级分辨率问题来解决此问题。尽管他们的方法可以生成具有细粒细节的高分辨率范围图像,但由此产生的3D点云是10个模糊细节并预测无效的点。在此pa-per中,我们提出了郁金香,这是一种从低分辨率激光雷达输入中重建高分辨率激光圈云的新方法。我们还遵循一种基于图像的方法,但特定地修改了基于Swin-Transformer网络的贴片和窗口几何形状,以更好地拟合范围图像的特性。我们在三个公共现实世界和模拟数据集上进行了几项实验。郁金香在所有相关指标中都优于最先进的方法,并且比以前的工作生成了强大,更现实的点云。该代码可在https://github.com/ethz-asl/tulip.git上找到。

无人机安装的雪雷达系统
摘要:机载地面穿透雷达系统提供了一种安全且效率的方法,可在挑战性地形中测量雪深和积雪地层,并具有潜在的雪崩危险。雪花龙是一种定制的雪测量系统,其中包含一个未螺旋的航空车辆(UAV)平台和雷达有效载荷。专门设计用于在各种雪覆盖场景上进行雪调查,该系统具有针对此类任务的性能属性。在这里,我们介绍了完整系统的技术实施,再加上在Svalbard上进行的三个广泛的现场活动的验证结果。此外,我们还提供了对雪地无人机获得的雪地层测量结果的见解,并原位获得了雪轮剖分以进行比较分析。通过将雷达观测值与1673的共同位置测量降雪深度相关联,范围从5到200 cm,并揭示了高度的一致性,从而产生了r = 0.938的相关系数。雪花源是可靠有效的工具,可在坡度范围内协助当地的雪崩危险评估,其中有关积雪深度和结构的信息至关重要。
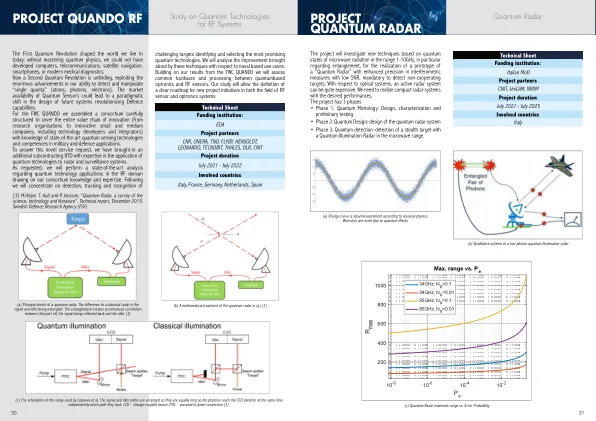
QUANDO RF 项目 量子雷达项目
第一次量子革命塑造了我们今天生活的世界:如果不掌握量子物理学,我们就无法开发计算机,电信,卫星导航,智能手机或现代医学诊断。现在,第二次量子革命正在展开,利用了我们检测和操纵“单量子”(原子,光子,电子)的能力方面的巨大进步。量子传感器的市场可用性可能会导致未来系统的设计范围内的范式转变。对于FWC Quando,我们汇集了一个经过精心构造的财团,以涵盖整个创新的价值链(从研究组织到创新的中小型公司,包括技术开发人员和集成商),了解了先进的量子量子传感技术和军事和国防应用中的先进量子传感技术和能力。为了回答这个新颖的服务请求,我们在将量子技术应用于雷达和监视系统方面具有专业知识带来了另外的分包RTO。根据要求,我们将对RF域中的量子技术应用进行最新分析,以利用我们的财团知识和专业知识。之后,我们将集中精力进行检测,跟踪和识别

使用4D隐式神经表示
构建准确的地图是构成可靠的局部设备,计划和导航的关键构建块。我们提出了一种新的方法,可以利用LiDAR扫描来建立动态环境的准确地图。为此,我们建议将4D场景编码为新的时空隐式神经图表示,通过将时间依赖性的截断符号距离函数拟合到每个点。使用我们的代表,我们通过填充动态零件来提取静态图。我们的神经表示基于稀疏特征网格,一种全球共享的解码器和时间依赖性的BAIS函数,我们以无监督的方式共同优化。要从一系列li-dar扫描学习此表示形式,我们设计了一个简单而有效的损耗函数,以分段方式监督地图优化。我们在包含静态图的重建质量和动态点云的分割的各种场景上评估了我们的方法1。实验结果表明,我们的方法是删除输入点云的动态部分的过程,同时重建准确而完整的3D地图,以超出几种最新方法。
定量降水估计(QPE)天气雷达使用衰减校正和Z-R关系算法的比率
定量降水估计(QPE)天气雷达在东Java Laode Nodeman的某些部分中使用Z-R关系算法的衰减和比较Z-R关系算法,Retnadi Heru Jatmiko博士,硕士。; Emilya Nurjani博士,S.Sc.,M.Sc。