
XiaoMi-AI文件搜索系统
World File Search SystemEnvironment

可持续发展转型 - 欧洲环境署
经济增长与生产、消费和资源利用的增加密切相关,对自然环境和人类健康产生不利影响。在全球范围内,经济增长与环境压力和影响不可能长期、完全脱钩;因此,社会需要重新思考增长和进步的含义及其对全球可持续性的意义。

动态环境中的战略规划
摘要 企业传播规划正处于转型期。在 VUCA 世界中,规划必须适应不稳定、不确定、复杂和模糊的环境。战略规划分析、计划、实施和评估传播计划或活动,但同时需要变得越来越敏捷。本文提出了战略规划正在从传统的、相当线性的方法向新的、更具动态性的模型演变的论点。基于文献,通过将设计思维原则、实践和技术引入传播研究的知识体系,提供了一种新的视角。因此,本文将设计思维作为一种思维方式和一种在企业传播规划中创造性解决问题的手段。一项在德国传播机构和咨询公司中进行的定性研究的结果表明,设计思维的元素已被实践者使用和实施。研究确定至少有五种类型的实现,其中三种与设计思维有明显的联系。基于这些发现,一种模块化、以利益相关者为中心的传播规划方法被概念化。

常见问题 - 欧洲环境署
查看所有欧盟机构和团体 环境信息系统 欧洲生物多样性信息系统 气候适应平台 哥白尼原位组件 欧洲工业排放门户 欧洲森林信息系统 化学监测信息平台 欧洲海水信息系统 欧洲淡水信息系统 [图片]
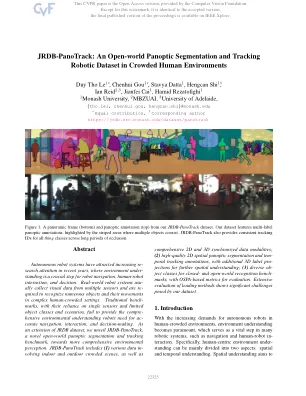
JRDB-Panotrack:一个开放世界的全景进行分割和跟踪拥挤的人类环境中的机器人数据集
自主机器人系统近年来引起了越来越多的关注,在这种环境中,环境是机器人导航,人类机器人互动和决策的关键步骤。现实世界机器人系统通常会从多个传感器中收集视觉数据,并经过重新识别以识别许多对象及其在复杂的人拥挤的设置中。传统的基准标记,依赖单个传感器和有限的对象类和场景,无法提供机器人对策划导航,互动和决策的需求的综合环境理解。作为JRDB数据集的扩展,我们揭开了一种新颖的开放世界式分割和跟踪基准,介绍了一种新型的开放世界式分割和跟踪基准。JRDB-Panotrack包括(1)各种数据室内和室外拥挤的场景,以及

2020年纽约环境立法
他过去的一年纽约看到了由于大流行而导致的一项重大环境倡议的崩溃,但制定了几项重要的新环境法。2020年,《恢复2020年恢复的自然环境债券法》(这是纽约近25年来的第一项环境债券法案),这是大流行经济后果的伤亡。如果获得选民的批准,《债券法》(2020年的法律,第58章,QQ和RR部分)可能会为资本项目筹集高达30亿美元的资金,以实现保护,增强和恢复纽约自然资源并减少气候变化影响的环境改进。” (对《债券法》的更完整审查出现在我们的2020年3月专栏中。)然而,《债券法案》在2020年11月在选票上的出现是由

2025 年 1 月 1 日至 2025 年 2 月 10 日期间,议会 DA 决定依据班克斯敦 2015 年地方环境计划和坎特伯雷 2012 年地方环境计划做出
拆除现有建筑,并根据 2009 年 SEPP(经济适用房)建造一座 4 层混合用途开发项目,包括一楼商业楼宇、地下室和地面停车场,以及一座拥有 21 个房间的寄宿公寓。修改建议:对已获批准的 4 层混合用途开发项目进行修改,包括一楼商业楼宇、地下室和地面停车场,以及一座拥有 21 个房间的寄宿公寓[第 4.55(1A) 条]

NAVFAC 开放环境修复资源 (OER2):确定 MEC/MPPEH 水下埋藏深度的方法军用弹药被发现在某些水下位置,这是历史处置活动以及实弹训练、测试和其他操作的结果。在水下环境中仍能发挥作用的射弹和其他弹药构成爆炸危险,可能会迁移,使人员接触到这些弹药。这种爆炸危险的管理很复杂,取决于特定地点的考虑因素,例如弹药类型、海洋环境、移动潜力以及人员如何接触和与弹药互动。本次网络研讨会的目的是总结为了解水下环境中弹药的移动性和埋藏而开发的科学。将介绍环境观测、弹药观测技术、移动性和埋藏现场观测、移动与埋藏的物理学以及埋藏的物理过程建模。演示将以将这些知识在现有场地的实际应用结束。 演讲者:Bryan Harre,NAVFAC EXWC 和 Joe Calantoni,美国 NRL 博士 日期:2022 年 11 月 9 日,星期三 时间:太平洋时间上午 11 点 | 美国东部时间下午 2 点 通过以下链接注册参加网络研讨会:https://einvitations.afit.edu/inv/anim.cfm?i=697664&k=0468450F7D53 如果您无法点击链接,请将地址复制并粘贴到您的网络浏览器中。 州际技术与监管委员会 (ITRC) 关于可持续弹性修复 (SRR) 的网络研讨会 极端天气事件会对修复措施保护人类健康和环境的能力产生不利影响。可持续弹性修复 (SRR) 被定义为“清理和再利用危险废物场地的优化解决方案,可限制负面影响、最大化社会和经济效益并增强对日益增加的威胁的抵御能力”。该网络研讨会介绍了一些工具,可帮助将可持续和有弹性的实践融入修复项目中。主题:可持续的弹性修复演讲者:ITRC 日期:2022 年 11 月 17 日时间:太平洋时间上午 10 点 | 美国东部时间下午 1 点通过以下链接注册参加 ITRC 网络研讨会:https://clu-in.org/conf/itrc/SRR/有关更多信息,请查看 ITRC 关于此主题的报告:https://srr-1.itrcweb.org/ RPM 培训活动主题的最后一次征集 RPM 培训主题的最后一次征集:现在到 2022 年 11 月 16 日链接:https://einvitations.afit.edu/inv/anim.cfm?i=699708&k=04684B0E7B5F RPM 培训日期更新:2023 年 3 月 14 日至 16 日*这与原始/预计日期不同* 正在评估场地,活动举办批准将决定最终日期和地点。
NAVFAC 开放环境修复资源 (OER2):确定 MEC/MPPEH 水下埋藏深度的方法军用弹药被发现在某些水下位置,这是历史处置活动以及实弹训练、测试和其他操作的结果。在水下环境中仍能发挥作用的射弹和其他弹药构成爆炸危险,可能会迁移,使人员接触到这些弹药。这种爆炸危险的管理很复杂,取决于特定地点的考虑因素,例如弹药类型、海洋环境、移动潜力以及人员如何接触和与弹药互动。本次网络研讨会的目的是总结为了解水下环境中弹药的移动性和埋藏而开发的科学。将介绍环境观测、弹药观测技术、移动性和埋藏现场观测、移动与埋藏的物理学以及埋藏的物理过程建模。演示将以将这些知识在现有场地的实际应用结束。 演讲者:Bryan Harre,NAVFAC EXWC 和 Joe Calantoni,美国 NRL 博士 日期:2022 年 11 月 9 日,星期三 时间:太平洋时间上午 11 点 | 美国东部时间下午 2 点 通过以下链接注册参加网络研讨会:https://einvitations.afit.edu/inv/anim.cfm?i=697664&k=0468450F7D53 如果您无法点击链接,请将地址复制并粘贴到您的网络浏览器中。 州际技术与监管委员会 (ITRC) 关于可持续弹性修复 (SRR) 的网络研讨会 极端天气事件会对修复措施保护人类健康和环境的能力产生不利影响。可持续弹性修复 (SRR) 被定义为“清理和再利用危险废物场地的优化解决方案,可限制负面影响、最大化社会和经济效益并增强对日益增加的威胁的抵御能力”。该网络研讨会介绍了一些工具,可帮助将可持续和有弹性的实践融入修复项目中。主题:可持续的弹性修复演讲者:ITRC 日期:2022 年 11 月 17 日时间:太平洋时间上午 10 点 | 美国东部时间下午 1 点通过以下链接注册参加 ITRC 网络研讨会:https://clu-in.org/conf/itrc/SRR/有关更多信息,请查看 ITRC 关于此主题的报告:https://srr-1.itrcweb.org/ RPM 培训活动主题的最后一次征集 RPM 培训主题的最后一次征集:现在到 2022 年 11 月 16 日链接:https://einvitations.afit.edu/inv/anim.cfm?i=699708&k=04684B0E7B5F RPM 培训日期更新:2023 年 3 月 14 日至 16 日*这与原始/预计日期不同* 正在评估场地,活动举办批准将决定最终日期和地点。

埃塞克斯郡议会的发展与洪水风险环境与气候行动,C426 County Hall Chelmsford Essex CM1 1QH
有关更多信息以及如何申请,请参见下面的链接。https://flood.essex.gov.uk/maintaining-or-changing-a-watercourse/-申请人提供了更多信息,那么县议会一旦考虑了所需的其他澄清/详细信息,县议会就可以撤回其对提案的反对意见。本回应中提出的任何问题都应针对申请人,应向LLFA提供响应以进行进一步考虑。如果您愿意批准与此建议相反的申请,我们要求您与我们联系,以允许我们的进一步讨论和/或我们的陈述。洪水风险责任总结为您的理事会,我们尚未将以下问题视为本计划申请的一部分,因为它们不在我们的直接范围内;然而,这些都是为了管理这一发展的洪水风险以及确定提案的安全性和可接受性的所有重要考虑因素。在确定此申请之前,您应该对以下问题进行适当考虑。可能是您需要咨询计划团队之外的相关专家。

在施工环境中的强大高精度激光雷达本地化
摘要 - 准确的定位在自主机器人系统的有效运行中起着至关重要的作用,尤其是在诸如施工站点之类的染色体环境中。同时使用LIDAR传感器同时定位和映射(SLAM)已成为一种流行的解决方案,因为它在没有外部基础架构的情况下可以进行功能。但是,现有的al-gorithms表现出重大的缺点。尽管当前的方法在长期轨迹上达到了很高的准确性,但它们在复杂的室内环境中的精确性和可靠性而苦苦挣扎。本文介绍了一种新型的基于功能的LiDAR SLAM系统,旨在解决这些局限性并增强短期精度和整体鲁棒性。使用现有数据集和物理机器人平台评估了所提出的系统,以解决当前实现的局限性,并在挑战现实世界中,尤其是在施工环境中展示改进的穿孔。