
XiaoMi-AI文件搜索系统
World File Search SystemEr

人体工程学和人为因素是实施的要求...
摘要:全世界都对使用协作机器人 (Cobots) 来降低工作相关的肌肉骨骼疾病 (WMSD) 风险感兴趣。虽然该领域的先前研究已经认识到在设计阶段考虑人体工程学和人为因素 (E&HF) 的重要性,但大多数研究倾向于强调由于人机协作 (HRC) 而带来的工作站改进。基于文献综述,本研究总结了将 E&HF 视为要求而不是输出的研究。在本文中,作者有兴趣了解现有的研究,这些研究侧重于 Cobots 的人体工程学要求实施,以及用于设计更安全的协作工作站的方法。本次审查是在四个著名的出版物数据库中进行的:Scopus、Web of Science、Pubmed 和 Google Scholar,搜索关键词“协作机器人”或“Cobots”或“HRC”和“人体工程学”或“人为因素”。根据纳入标准,审查了 20 篇文章,并提供了每篇文章的主要结论。此外,重点关注了在 HRC 系统设计阶段考虑 E&HF 的研究与在 HRC 系统上实时应用 E&HF 的研究之间的细分。结果证明了该主题的新颖性,尤其是实时应用人体工程学作为一项要求。在全球范围内,所审查研究的结果表明,将 E&HF 要求集成到 HRC 系统中作为降低 WMSD 风险的相关投入具有潜力。

“/argus”应用程序中的服务器错误。
[CryptographiceCeption:不良数据。 ]system.security.cryptography.cryptographicexception.throwcryptographicexception(int32 hr)+43 system.security.cryptography.utils._decryptdata(safekeyhandle hkey hkey hkey,byte,byte,byte,byte []数据paddingMode,boolean fdone)+0 system.security.cryptography.cryptoapitransform.transformfinalblock(byte [byte [] inputBuffer,int32 InputOffset,int32 InputCount,intputcount)+285 +285 Sytem.security.security.cryptosem.cryptograpent engrypteddata,对称性符号对称性)+327 engryption.decryptxml(字符串filepath)+374 proford_report.page_page_load(对象发送者,EventArgs E)+3335 Sytem.web.ui.control.onload(Eventrol.onload(Eventargs e) +90 system.web.ui.page.processrequestmain(boolean includestagesbeforeasyncpoint,boolean incluctages afterAsyncpoint)+1533

Annalise-AI Pty Ltd. Eric Qin 首席 RAQA 顾问 21 级 ...
我们已审查了您根据第 510(k) 条提交的上述器械上市前意向通知,并确定该器械与 1976 年 5 月 28 日(即《医疗器械修正案》颁布日期)之前在州际贸易中合法销售的同类器械或已根据《联邦食品、药品和化妆品法案》(法案)的规定重新分类且无需获得上市前批准申请 (PMA) 批准的器械基本相同(就附件中所述的使用指征而言)。因此,您可以根据法案的一般控制规定销售该器械。虽然这封信将您的产品称为器械,但请注意,一些已获准的产品可能是组合产品。位于 https://www.accessdata.fda.gov/scripts/cdrh/cfdocs/cfpmn/pmn.cfm 的 510(k) 上市前通知数据库可识别组合产品提交。该法案的一般控制条款包括年度注册、设备清单、良好生产规范、标签以及禁止贴错标签和掺假的要求。请注意:CDRH 不评估与合同责任担保相关的信息。但是,我们提醒您,设备标签必须真实,不得误导。

“/bfm”应用程序中的服务器错误。
[FILENOTFOUNDEXCEPTION:找不到文件'e:\ stites \ retireware.com \ secure \ bfm \ data \ ann-tbfwx3iz.xml'。]System.IO.__Error.WinIOError(Int32 errorCode, String maybeFullPath) +1404 System.IO.FileStream.Init(String path, FileMode mode, FileAccess access, Int32 rights, Boolean useRights, FileShare share, Int32 bufferSize, FileOptions options, SECURITY_ATTRIBUTES secAttrs, String msgPath, Boolean bFromProxy, Boolean useLongPath, Boolean checkHost) +1242 System.IO.FileStream..ctor(String path, FileMode mode, FileAccess access, FileShare share, Int32 bufferSize) +127 System.Xml.XmlDownloadManager.GetStream(Uri uri, ICredentials credentials, IWebProxy proxy, RequestCachePolicy cachePolicy) +125 System.xml.xmlurlresolver.getentity(uri absoluturei,字符串角色,objecttoreturn类型)+80 system.xml.xml.xmltextreaderimpl.openurldelegate(object object xmlresolver)代码,callupcode backoutcode,object userData)+0 system.threading.compressestack.run(compresseStack compresseStack,contextCallback callback,object state)+116 system.xml.xml.xmltextreaderimpl.openurl() System.XML.XMLLOADER.LOAD(XMLDocument Doc,XMLReader Reader,Boolean PreserveWhitespace)+161 System.xml.xmldocument.Load.Load.load(XMLREADER READER)+136 SYSTEM.XML.XML.XMLDOCUMENT.XMLDOCUMENT.XMLDOCUMENT.11 5 profile_report.page_load(对象发送者,EventArgs E)+335 System.Web.ui.control.onload(EventArgs E)+108 System.Web.ui.control.Control.loadRecursive() +1533

Serentica Renewables India Private Limited(以前的Sterlite Power Technologies Private Limited)注册的官员:DLF网络公园,B块B,第9 floo
批量消费者服用T-GNA。但是,当GNA未能运行时,任何30%的限制都会不利地影响其开放访问。不应对T-GNA的量子进行限制,直到GNA不运作为止。此外,许多批量消费者在其前提下都有圈养的生成植物。他们仅用于开放访问能力,以优化能源采购成本或满足绿色能源需求。,如果他们的圈养热植物最终陷入强迫中断,则必须通过T- GNA(高于GNA的30%)安排实质性功率,以避免工厂关闭。例如说,连接到ISTS的铝制制造厂的负载为1500兆瓦。由2x500兆瓦的内部圈养生成厂满足这种负载,并通过开放式通道剩余500兆瓦。在开放通道下,铝厂已服用300兆瓦的GNARE,消耗了绿色能量和200兆瓦的GNA。假设2x500兆瓦圈养的生成植物的一个单位在强迫中断中终止,在这种情况下,将有500兆瓦的功率。将要求从公开市场购买此500 MW,以避免生产关闭。仅允许30%的T-GNA,该工厂将无法获得超过150兆瓦的功率,从而影响生产,因此会影响生产。


安全,动态人体工程学和自适应决策
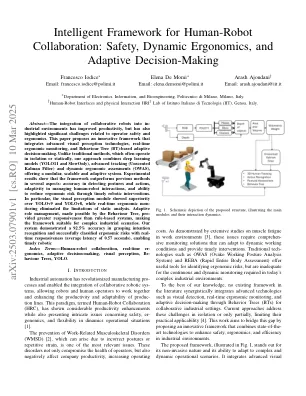
摘要 - 将协作机器人集成到工业环境中的整合提高了生产率,但也强调了与操作员安全和人体工程学相关的重大挑战。本文提出了一个创新的框架,该框架集成了先进的视觉感知技术,实时人体工程学监测和行为树(BT)基于自适应的决策。与通常在孤立或静态上运行的传统方法不同,我们的方法结合了深度学习模型(Yolo11和缓慢地),先进的跟踪(无流感的卡尔曼滤波器)和动态的人体工程学评估(OWAS),提供了模块化,可扩展和适应性系统。实验结果表明,该框架在几个方面都优于先前的方法:检测姿势和动作的准确性,在管理人类机器人相互作用方面的适应性以及通过及时的机器人干预措施降低人体工程学风险的能力。尤其是,视觉感知模块比Yolov9和Yolov8具有优越性,而实时人体工程学的概念消除了静态分析的局限性。自适应角色管理是由行为树实现的,比基于规则的系统具有更大的响应能力,使该框架适合复杂的工业场景。我们的系统在掌握意图识别方面的准确性为92.5%,并成功地将人体工程学风险分类为实时响应能力(平均延迟为0.57秒),使及时的机器人指数术语 - 人类机器人合作,实时的eR-GONOMICS,实时的eR-GONOMICS,适应性的决策,视觉感知,视觉感知,是Haviour haviour tree Yolo,Yolo。

