
XiaoMi-AI文件搜索系统
World File Search SystemGeometry
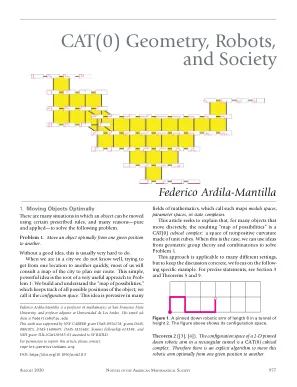
CAT(0) 几何、机器人与社会
2. 黑人的命也是命 2016 年 7 月 4 日,我们完成了移动独立机械臂的算法实现。三天后,美国警方似乎首次使用机器人杀害了一名美国公民。现在,每当我介绍这项研究时,我也会讨论这一行动。当天活动以美国各地几场和平的“黑人的命也是命”抗议活动开始,谴责美国政府对黑人社区施加不公平的暴力。这些抗议活动是由明尼苏达州和路易斯安那州警察枪杀 Alton Sterling 和 Philando Castile 引发的。在德克萨斯州达拉斯,抗议活动即将结束时,一名狙击手向人群开枪,造成五名警察死亡。达拉斯警方最初误将一名黑人男子(其中一名抗议组织者的兄弟)认定为嫌疑人。他们在网上发布了他的照片,并请求帮助寻找他。由于担心自己的生命安全,他自首了,并很快被判无罪。几个小时后,警方认定美国陆军老兵迈卡·约翰逊为主要嫌疑人。经过追逐、对峙和谈判失败后,他们未经正当法律程序就使用机器人杀死了约翰逊。抗议活动的组织者谴责狙击手的行为,警方官员认为他是单独行动的。杀死约翰逊的机器人价值约 15 万美元;警方表示,机器人的手臂受损,但在爆炸后仍能正常运作 [18]。被警方误认的无辜男子在之后的几个月里继续收到死亡威胁。不同的人对达拉斯警方在这场悲剧事件中的行为有不同的看法。当然不健康的是,我采访过的大多数人从未听说过这起事件。我们的机械臂数学模型非常简单,可能还远不能直接应用,但这里开发的技术有可能使机器人操作更便宜、更高效。我们告诉自己,数学和机器人技术是中性的工具,但我们的研究并不独立于其应用方式。我们接触数学和科学是为了寻找美、理解或适用性。当我们发现它们所蕴含的力量时,我们该如何继续?
几何答案键
几何标准一致性G-CO.A.1 G-CO.A.2 G-CO.A.3 G-CO.A.4 G-CO.A.4 G-CO.A.5 G-CO.A.5 G-CO.B.6 G-CO.B.4 G-CO.B.7 G-CO.B.1 Trigonometry G-SRT.A.1 G-SRT.A.1B G-SRT.A.2 G-SRT.A.3 G-SRT.B.4 G-SRT.B.4 G-SRT.B.B.5 G-SRT.6 G-SRT.6 G-SRT.6 G-SRT.C.7 G-SRT.7 G-SRT.8 G-SRT.C.C.C. C. C. C. C. C. C. C. C. C. C. C. C. C.1 G-GPE.B.4 G-GPE.B.5 G-GPE.B.6 G-GPE.B.1几何测量和尺寸G-GMD.A.1 G-GMD.A.A.3 G-GMD.3 G-GMD.B.4


具有变形几何形状的 MAV 尾流测量
摘要 本研究重点研究了确定作用于具有自适应机翼几何形状(变形几何形状)的微型飞行器 (MAV) 的空气动力的实验和分析方法。本设计的目标是通过使用智能材料修改机翼的弯曲度和厚度,以在飞行阶段实现最佳自主性或航程。因此,研究了最相关的变形配置。它们由马德里理工大学 (UPM) 通过增材制造设计和制造,并在国家航空航天技术研究所 (INTA) 的低速风洞中进行了测试。粒子图像测速技术用于研究不同变形配置的尾流结构。实验测试以 10 m/s 的自由流速度针对从 0º 到 30º 的几个攻角进行。采用了两种理论方法:横向动能积分和 Maskell 理论;分别用于确定诱导阻力系数和升力系数。对模型后面的尾涡系统进行了完整的定性和定量研究,以了解变形几何的气动行为。

接触材料和几何形状 - NIST 的 TSAPPS
外延石墨烯 (EG) 器件中的量子效应使得量子霍尔效应 (QHE) 电阻在 R H = R K / 2 = h /2 e 2 处达到稳定的水平,其中 R H 是霍尔电阻,R K 是冯·克利青常数 [1]–[3]。通过使用串联和并联连接作为构建块,我们可以构建量子霍尔阵列电阻标准 (QHARS),以提供多个量化电阻值 [4]–[9]。然而,基于多个量化霍尔电阻 (QHR) 器件的电阻网络通常会受到接触和互连处累积电阻的影响。在本文中,我们表明,通常在四个端子处测量以获得高精度的量化电阻也可以在应用超导分裂接触时通过消除不需要的电阻在两个端子处测量。虽然 QHE 器件的多串联 (MS) 互连已经得到了广泛的研究

支持燃气轮机数字孪生的数字几何
“数字化”、工业 4.0、数字孪生、数据驱动设计和制造将彻底改变我们的经营方式。本文在发电、燃气轮机和发电厂的工程领域考虑了这一点,并提出了一个问题:如何才能实现数字孪生。数字孪生的核心必须是基于物理的模拟,并面临三大挑战:模拟规模;模拟规模;响应数据驱动的反馈。本文将依次讨论这些问题,并说明表示和管理几何图形的能力是支持数字孪生的数字线程。我们讨论了经典 BREP CAD 的使用以及我们一直在开发的新型数字几何实体建模内核。我们举例说明了我们最近为应对这些挑战而开展的工作。

计算机图形学的几何表示
体积图形是计算机图形学的一个新兴子领域,涉及体积建模对象的合成、操作和渲染,这些对象存储为体素的体积缓冲区。与主要关注采样和计算数据集的体积可视化不同,体积图形主要关注建模的几何场景,尤其是那些在常规体积缓冲区中表示的场景。体积图形比表面图形具有优势,因为它独立于视点,对场景和对象的复杂性不敏感,并且适合表示采样和模拟数据集及其与几何对象的混合。它支持内部结构的可视化,并有助于实现块操作、CSG 建模和分层多分辨率表示。与体积缓冲区表示相关的问题,例如离散性、内存大小、处理时间和几何表示丢失,与光栅图形作为矢量图形的替代技术出现时遇到的问题如出一辙,可以通过类似的方式缓解。

第 101 页第 3.3 节查看几何和空间......
该图说明了如何实现这一点。当目标 (A) 首次进入雷达波束 (1) 时,开始记录每个发射脉冲的反向散射回波。随着平台继续向前移动,在目标处于波束内的整个时间内,记录每个脉冲的目标回波。一段时间后,目标离开雷达波束视野 (2) 的点决定了模拟或合成天线 (B) 的长度。远距离目标的波束最宽,照射时间会比近距离物体更长。随着地面距离的增加,波束宽度的扩大,加上目标在波束内的时间增加,相互平衡,从而使整个扫描带的分辨率保持不变。这种在整个成像扫描带上实现均匀、精细的方位角分辨率的方法称为合成孔径