
XiaoMi-AI文件搜索系统
World File Search SystemInteraction

人工智能立场:跨越人机交互的未知领域?
摘要。尽管即使是非常先进的人工系统也无法满足人类成为社会互动适当参与者所需的苛刻条件,但我们认为并非所有人机交互 (HMI) 都可以适当地简化为单纯的工具使用。通过批评标准意向性主体解释的过于苛刻的条件,我们建议采用一种最小方法,将最小主体归因于某些人工系统,从而提出将采取最小联合行动作为社会 HMI 的案例。在分析此类 HMI 时,我们利用了丹尼特的立场认识论,并认为出于多种原因,采取意向性立场或设计立场可能会产生误导,因此我们建议引入一种能够捕捉社会 HMI 的新立场——人工智能立场。

LGA -PLN -001_CRUISE AV(BOLT) - 执法互动计划-05.2024
Cruise AV的标志是其安全的硬件传感器套件,在外部可见。传感器套件不会在外部共享信息,不会通过云数据处理来跟踪或以任何身份保留第三方。这种传感器阵列使Cruise AV能够收集有关其环境的信息并告知系统的驾驶决策。在AV的后备箱内是组成系统“大脑”的计算机,并迅速综合了硬件套件收集的信息,以通过感知(了解环境),预测(评估给定环境的可能的安全路径或轨迹)和控制驾驶(驾驶驾驶员)(评估可能的安全路径或轨迹)。有关巡航自主系统如何工作的更多信息,并在此处的2022 Cruise安全报告中提供了一个安全的驾驶员。
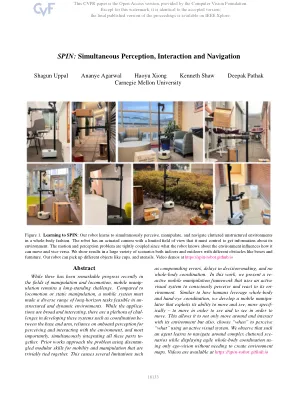
旋转:同时感知交互和导航
最近在操纵和运动领域取得了显着进展,但移动操作仍然是一个长期以来的挑战。与运动或静态操纵相比,移动系统必须在非结构化和动态环境中可行的多种长距离任务。尽管应用程序广泛且有趣,但在开发这些系统(例如基础和手臂之间的协调)时,有很多挑战,依靠在船上感知到感知和与环境互动,最重要的是,同时整合了所有这些部分。先前的作品使用模块化技能来解决问题,以使其动机和操纵被微不足道地捆绑在一起。这引起了多个限制

类比设计中人与人工智能的交互协同创造力
简介 十一年前,马希尔 (Maher) 问道:“谁在创造?” (Maher 2012),并提出了几个创造性应用的分析空间,包括构思和互动两个维度。马希尔的问题引出了乔丹诺斯 (Jordanous) 的 PPP 视角框架,其中创造行为可以由人类或人工智能 (Jordanous 2016) 执行,以及坎托萨洛 (Kantosalo) 和塔卡拉 (Takala) 的 5C 框架,其中创造行为由人类和人工智能共同组成的集体执行 (Kantosalo and Takala 2020)。1然而,对于人与人工智能互动中创造力的位置,人们的共识较少。混合主动性创造性界面方法提出了一组基本的细粒度活动,这些活动可以由人类或人工智能以某种结构化对话的形式执行(Deterding 等人,2017 年;Spoto 和 Oleynik,2017 年),随后扩展到生成应用(Muller、Weisz 和 Geyer,2020 年),针对特定算法方法进行了改进(Grabe、Duque 和 Zhu,2022 年),并针对其他算法方法进行了批评(Zheng,2023 年)。虽然这些方法生成了重叠的分析动作词汇,但它们并没有解决创造力在何处发生(以及由谁或什么通过这些动作发生)的问题。在这篇短文中,我们提供了对该问题的一个答案的几个例子。我们重新利用 Kantosalo 和 Takala (2020) 的 5C 中的集体概念,提出一种类型的创造力可能会在以下互动空间中不对称地出现 (Rezwana and Maher 2022)

人机交互中的用户表征
摘要 光标、头像、虚拟手或工具以及其他渲染的图形对象使用户能够与 PC、游戏机或虚拟现实系统等计算机进行交互。我们从用户的角度在“用户表征”的统一概念下分析这些不同对象的作用。这些表征是虚拟对象,它们人为地延伸了用户的身体,使他们能够通过执行不断映射到其用户表征的运动动作来操纵虚拟环境。在本文中,我们确定了一组与不同用户表征相关的概念,并对用户表征的控制和主观体验背后的多感官和认知因素进行了多学科回顾。这些概念包括视觉外观、多模态反馈、主动感、输入法、近体空间、视觉视角和身体所有权。我们进一步为这些概念提出了研究议程,这可以引导人机交互社区从更广泛的视角了解用户如何通过他们的用户表征进行感知和交互。

肿瘤微环境相互作用引导图形学习,从全切片病理图像进行人类癌症生存分析
深度学习技术的最新进展为协助病理学家从全切片病理图像(WSI)中预测患者的生存期带来了可能性。然而,大多数流行的方法仅适用于WSI中特定或随机选择的肿瘤区域中的采样斑块,这对于捕捉肿瘤与其周围微环境成分之间复杂相互作用的能力非常有限。事实上,肿瘤在异质性肿瘤微环境(TME)中得到支持和培育,详细分析TME及其与肿瘤的相关性对于深入分析癌症发展的机制具有重要意义。在本文中,我们考虑了肿瘤与其两个主要TME成分(即淋巴细胞和基质纤维化)之间的空间相互作用,并提出了一种用于人类癌症预后预测的肿瘤微环境相互作用引导图学习(TMEGL)算法。具体来说,我们首先选择不同类型的块作为节点来为每个 WSI 构建图。然后,提出了一种新颖的 TME 邻域组织引导图嵌入算法来学习可以保留其拓扑结构信息的节点表示。最后,应用门控图注意网络来捕获肿瘤与不同 TME 组件之间与生存相关的交集以进行临床结果预测。我们在来自癌症基因组图谱 (TCGA) 的三个癌症队列上测试了 TMEGL,实验结果表明 TMEGL 不仅优于现有的基于 WSI 的生存分析模型,而且对生存预测具有良好的可解释能力。
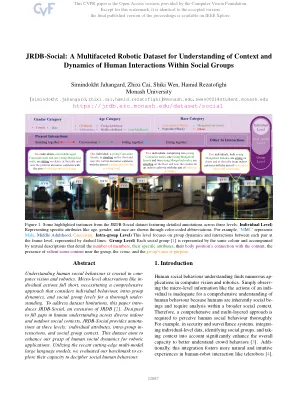
JRDB-Social:一个多方面的机器人数据集,用于理解社会群体内人类互动的上下文和动态
了解人类的社会行为对于综合愿景和机器人技术至关重要。微观的观察(例如,分裂行动)不足,需要采取一种全面的方法来考虑个人行为,组内动态和社会群体层次,以彻底理解。要解决数据集限制,本文引入了JRDB-Social,JRDB的扩展[2]。旨在填补跨室内和室外社会环境的人类理解的空白,JRDB-Social提供了三个层次的注释:个体属性,组内侵入和社会群体环境。该数据集旨在增强我们对机器人应用的人类社会动态的理解。利用最近的尖端多模式大型语言模型,我们评估了我们的基准,以表达其破译社会人类行为的能力。

与BCL-XL阻滞的合成致命相互作用在转移性结直肠癌的患者衍生模型中加深对西妥昔单抗的反应
摘要◥目的:大约20%的RAS野生型转移性结直肠癌(MCRC)的患者经历了对抗EGFR抗体西素单抗的客观反应,但很少实现消除疾病。肿瘤收缩的程度与长期结局相关。我们的目的是找到合理组合,通过破坏对抗凋亡分子的适应性依赖性(BCL2,BCL-XL,MCL1)来增强西妥昔单抗的效率。实验设计:实验是在患者衍生的异种移植物(PDX)和类器官(PDXO)中进行的。凋亡的底漆。促凋亡和抗凋亡蛋白复合物。通过caspase激活PDXOS和监测PDX生长来评估组合疗法的影响。结果:由314个PDX队列中的人口试验,由许多患者确定,确定46个模型(14.6%),具有明显的
在线语言教室中的互动模式
摘要在线第二语言教学近年来蓬勃发展,在技术能力和COVID-19大流行导致的教学方式的强迫变化的帮助下。这种转变强调了互动在在线教育学中的关键作用。研究表明,增加学生与讲师之间互动的机会增加对于培养第二语言获取(SLA)至关重要。但是,很少有研究量化在线语言教学中的不同类型的相互作用的产生,尤其是在经验丰富的讲师中。本研究利用互动主义框架对在线西班牙语课程中的互动进行定量分析,并根据互动启动类型进行分类:指导者提出的参与(IPP),未提出的口头参与(UOP),未提及的文本参与(UTP),即聊天(即,聊天的时间段)(即,均一次的范围)(即及时的范围),并在展示范围(ever),并在展示范围(即及格)。这些转弯)。数据包括在英国一所远程学习大学中跨越熟练的LEV ELS和课程类型的同步L2西班牙语教学的视频记录。课程类型包括语法研讨会和考试准备。结果表明,在线语言课程中的互动模式受熟练程度和课程类型的影响。较低的熟练度学生更频繁地从事互动程序,而参与扩展话语的能力取决于Spe cific活动/课程类型。这项研究有助于解决除英语(Lote)以外的LAN Guages的互动和语言教学研究的缺乏。

元宇宙中最先进的人机交互
摘要 随着元宇宙概念的不断深入,人类在智能技术进步中迈上了新的高度。本文对当前元宇宙中人机交互的研究进行了文献综述,以“元宇宙”、“人机交互”、“虚拟空间”、“虚拟技术”、“三维重建”、“平行宇宙”、“独立身份”、“兴趣获取”、“区块链”等关键词在 Scopus、Web of Science、Google Academic 等数据库的文献中查找相关文章,从 2018 年至 2023 年的 20 000 多篇文献中筛选出近 100 篇关于元宇宙的前沿研究。最后,运用 PRISMA 原则探索和描述元宇宙底层技术的当前应用状态,这些技术包括第五代通信、人机交互、虚拟技术、区块链、3D 重建等。此外,还对人机交互在元宇宙的未来发展做出了预测。评论认为,5G连接的快速推进使元宇宙的概念成为可能,区块链确保了元宇宙虚拟空间中货币交易的安全。人与计算机在虚拟世界中的交互方式将走向“隐形”,换言之,人机交互在数字领域对用户来说是透明的,人与计算机将以自然、平等的方式相处。在交互中,可穿戴设备可以让交互获得身临其境的体验,但它们限制了参与者的行动和感知自由。更人性化的体感连接将在未来获得关注,让人们更接近元宇宙。