
XiaoMi-AI文件搜索系统
World File Search SystemIntroduction

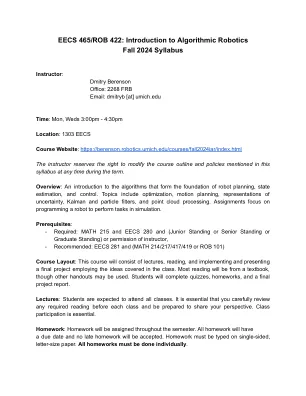
算法机器人技术简介秋季2024年教学大纲
概述:构成机器人规划,州估计和控制的基础的算法简介。主题包括优化,运动计划,不确定性表示,卡尔曼和粒子过滤器以及点云处理。作业专注于编程机器人在模拟中执行任务。


航空航天工业中的数字孪生:简要介绍
摘要 数字孪生 (DT) 主要是任何可想象的物理实体的虚拟复制品,是一项具有深远影响的高度变革性技术。无论是产品开发、设计优化、性能改进还是预测性维护,数字孪生都在通过多种多样的业务应用改变各个行业的工作方式。航空航天业(包括其制造基地)是数字孪生的热衷者之一,对其定制设计、开发和在更广泛的运营和关键功能中的实施表现出前所未有的兴趣。然而,这也带来了一些对数字孪生技术的误解,以及对其最佳实施缺乏了解。例如,将数字孪生等同于智能模型,而忽略了数据采集和可视化的基本组成部分,会误导创建者构建数字阴影或数字模型,而不是实际的数字孪生。本文揭示了数字孪生技术在航空航天领域以及其他领域的复杂性,以消除影响其在安全关键系统中有效实现的谬误。它包括对数字孪生及其组成元素的全面调查。阐述了它们特有的最先进的组成以及相应的局限性,提出了航空航天领域未来数字孪生的三个维度,称为航空数字孪生(aero-DT),作为本次调查的结果。这些包括数字孪生的交互、标准化和认知维度,如果认真利用这些维度,可以帮助航空 DT 研发界将现有和未来航空航天系统及其相关流程的效率提高四倍。
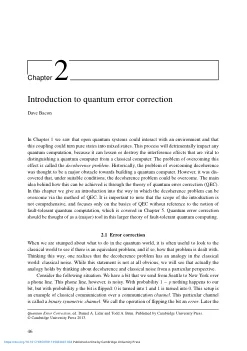
量子纠错简介
在第 1 章中,我们看到开放量子系统可以与环境相互作用,并且这种耦合可以将纯态转变为混合态。此过程将对任何量子计算产生不利影响,因为它可以减轻或破坏干扰效应,而干扰效应对于区分量子计算机和传统计算机至关重要。克服这种影响的问题称为退相干问题。从历史上看,克服退相干的问题被认为是构建量子计算机的主要障碍。然而,人们发现,在适当的条件下,退相干问题是可以克服的。实现这一目标的主要思想是通过量子误差校正 (QEC) 理论。在本章中,我们将介绍如何通过 QEC 方法克服退相干问题。值得注意的是,本介绍的范围并不全面,并且仅关注 QEC 的基础知识,而没有参考第 5 章中介绍的容错量子计算的概念。量子误差校正应该被视为这个更大的容错量子计算理论中的一个(主要)工具。

HICS 2025 Minitrack简介
使用数字跟踪数据(Berente,Seidel&Safadi,2019; Miranda等,2022)在分析生态系统和平台中一直是这个Minitrack系列中的主要作案操作(Basole,2020; Russell,Russell,Rothe,Rothe和&Huhtamäki,2021)。在维持经验精神的同时,手稿随着时间的流逝而变得较少。相反,所有公认的手稿都试图为平台和生态系统中特定参与者或机制进行持续的理论对话做出贡献。这说明了该领域日益增长的概念成熟度 - 管理信息系统作为朝着理论贡献推动的领域的制度影响。近年来,新的分类法和系统文献综述为这种成熟而举例说明了。尽管成熟度越来越高,但核心概念,平台和生态系统没有和谐使用。虽然概念清晰度和和谐使用可以帮助建立平台和生态系统上的累积研究传统,但目前对概念的开放性仍然邀请


密码学简介课程计划:08 / ip ... < / div>
J 10 2(10-2)mod 26 = 8 mod 26 = 8 8→H k 11 2(11-2)mod 26 = 9 mod 26 = 9 9→I n 14 2(14-2)mod 26 = 12 mod 26 = 12 mod 26 = 12 12→12 12→L G 7 2(7-2)mod 26 = 5 mod 26 = 5 mod 26 = 5 mod 26 = 5 5 5→E V 22 2(22-2-2)mod 26 = 20 20 20 20 20 20 20 20 20 20 20 2 26 = 20 20范= 21 21→U U 21 2(21-2)mod 26 = 19 mod 26 = 19 19→s o 15 2(15-2)mod 26 = 13 mod 26 = 13 mod 26 = 13 13→m g 7 2(7-2)mod 26 = 5 mod 26 = 5 mod 26 = 5 5→e g 7 2(7-2) mod 26 = 1 1→a V 22 2(22-2)mod 26 = 20 mod 26 = 20 20→t v 22 2(22-2)mod 26 = 20 mod 26 = 20 20→t y 25 2(25-2)mod 26 = 23 mod 26 = 23 23→w q 17 2(17-2)
