
XiaoMi-AI文件搜索系统
World File Search SystemManipulation

探索 DNA 操作的先进技术
DNA 测序:DNA 测序是一种用于确定 DNA 分子中核苷酸顺序的技术。DNA 测序有几种方法,包括桑格测序、下一代测序 (NGS) 和单分子实时 (SMRT) 测序。桑格测序是一种广泛使用的方法,涉及使用荧光标记的脱氧核苷酸,当其掺入生长的 DNA 链中时会终止 DNA 合成。终止的片段通过凝胶电泳分离,并通过分析荧光信号的颜色来确定序列。NGS 是一种高通量方法,可以同时对数百万个 DNA 片段进行测序。SMRT 测序涉及使用单个 DNA 分子,对其进行实时测序。
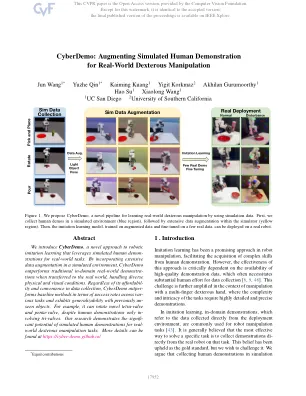
Cyberdemo:增强现实世界灵巧操纵的模拟人类示范
我们介绍了Cyberdemo,这是一种用于机器人模仿学习的新方法,该方法利用了模拟人类的策略来实现现实世界的任务。通过在模拟环境中纳入广泛的数据增强,CyberDemo在转移到现实世界中的传统现实世界中的表现优于传统的现实世界中的演示,从而处理了多样化的物理和视觉条件。无论其负担能力和在数据收集中的便利性如何,Cyberdemo Opper-pers-pers-pers-pers of-lip-term-term of基线方法在跨不同任务的成功率方面,并具有以前未见的对象的普遍性。例如,尽管只有人类的示范插入三瓣,但它仍可以旋转新型的四阀和五角谷。我们的研究证明了模拟人类示范对现实世界灵活操纵任务的重要潜力。更多详细信息可以在https://cyber-demo.github.io/
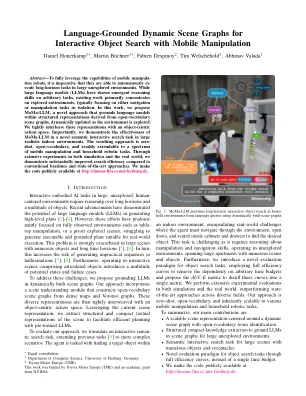
用移动操作的交互式对象搜索语言的动态场景图
摘要 - 为了充分利用移动操纵机器人的功能,必须在大型未探索的环境中自主执行的长途任务。虽然大型语言模型(LLMS)已显示出关于任意任务的紧急推理技能,但现有的工作主要集中在探索的环境上,通常集中于孤立的导航或操纵任务。在这项工作中,我们提出了MOMA-LLM,这是一种新颖的方法,该方法将语言模型基于从开放式摄影场景图中得出的结构化表示形式,随着环境的探索而动态更新。我们将这些表示与以对象为中心的动作空间紧密地交织在一起。重要的是,我们证明了MOMA-LLM在大型现实室内环境中新型语义交互式搜索任务中的有效性。最终的方法是零拍摄,开放式摄影库,并且可以易于扩展到一系列移动操作和家用机器人任务。通过模拟和现实世界中的广泛实验,与传统的基线和最新方法相比,我们证明了搜索效率的显着提高。我们在http://moma-llm.cs.uni-freiburg.de上公开提供代码。
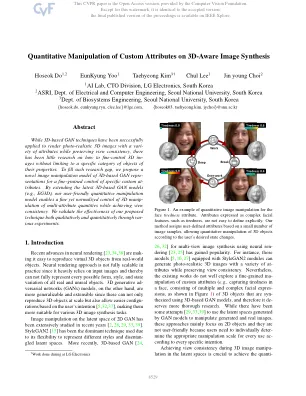
3D感知图像合成上自定义属性的定量操纵
尽管基于3D的GAN技术已成功地应用于具有各种属性的照片真实的3D图像,同时保持视图一致性,但很少有关于如何罚款3D impersimens的研究,而不会限制其属性特定对象的特定对象类别。为了填补此类研究空白,我们提出了一个基于3D的GAN代表的新型图像操纵模型,以对特定的自定义贡献进行细粒度控制。通过扩展最新的基于3D的GAN模型(例如,EG3D),我们的用户友好定量操作模型可以实现对3D操作多属性数量的精细而归一化的控制,同时实现了视图一致性。我们通过各种实验验证了我们提出的技术的有效性。

用EEG信号自动操纵机器人臂
摘要 - 该项目具有客观地识别使用传感器“情感EEG Neuroset”的一些面部表情。此设备是一种能够通过脑电图技术(EEG)接收和解释大脑生物电活动的传感器,此外,还具有16个通道,并连续准确接受脑电波。此外,传感器具有易于使用的SDK,即使没有任何大脑信号获取经验,任何人即使没有任何经验。Emotiv®数据被转移到MATLAB®进行过滤脑电波,以通过串行通信向Arduino发送信息。因此,在Arduino板上获得了三种不同表达式的识别,即眨眼,眨眼和微笑,每个表达式在Arduino板上都有不同的LED颜色。
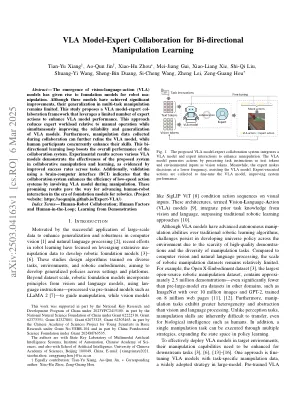
VLA模型专家协作,用于双向操纵学习
摘要 - 视觉语言动作(VLA)模型的出现已经引起了机器人的基础模型。尽管这些模型取得了显着改进,但它们在多任务操作中的概括仍然有限。本研究提出了一个VLA模型专家集合框架,该框架利用有限的专家行动来增强VLA模型性能。这种方法相对于手动操作减少了专家工作量,同时提高了VLA模型的可靠性和概括。此外,在协作期间收集的操纵数据可以进一步完善VLA模型,而人类参与者同时提高了他们的技能。这个双向学习循环增强了协作系统的整体性能。各种VLA模型的实验结果证明了所提出的系统在协作操作和学习中的有效性,这是通过跨任务的成功率提高的。此外,使用大脑计算机界面(BCI)验证表明,协作系统通过在操纵过程中涉及VLA模型来提高低速动作系统的效率。这些有希望的结果为在机器人技术基础模型时代推进人类机器人的互动铺平了道路。(项目网站:https://aoqunjin.github.io/expert-vla/)索引术语 - 人类 - 罗伯特协作;人为因素和人类因素;从演示中学习
Robodexvlm:视觉语言模型模型的任务计划和灵活机器人操纵的运动控制
摘要 - 本文介绍了Robodexvlm,这是一个用于机器人任务计划的创新框架,并掌握了配备灵敏手的协作操纵器的检测。以前的方法着眼于简化且有限的操纵任务,这些任务通常忽略了以长期培训方式抓住各种对象相关的复杂性。相比之下,我们提出的框架利用灵巧的手能够抓住不同形状和大小的对象,同时根据自然语言命令执行任务。所提出的方法具有以下核心组件:首先,设计了一个具有任务级恢复机制的稳健任务计划器,该机制设计了视觉语言模型(VLMS),这使系统能够解释和执行长序列任务。第二,基于机器人运动学和正式方法提出了语言引导的灵活掌握感知算法,该方法是针对带有多种物体和命令的零摄像的灵巧操作量身定制的。全面的实验结果验证了Robodexvlm在处理长层场景和执行灵巧抓握方面的有效性,适应性和鲁棒性。这些结果突出了该框架在复杂环境中运行的能力,展示了其进行开放式灵巧操作的潜力。我们的开源项目页面可以在https://henryhcliu.github.io/robodexvlm上找到。

AVR:主动视力驱动的机器人精确操作,具有视点和焦距优化
精确操作是指机器人在综合环境中表现出高度准确,细致和灵活的任务的能力[17],[18]。该领域的研究重点是高精度控制和对动态条件的适应性。使用运动学模型和动态模型以实现结构化设置中的精确定位和组装[19],依靠刚性机械设计和模型驱动的控制依赖于刚性机械设计和模型驱动的控制。最近,深度学习和强化学习改善了动态环境中的机器人适应性[20],[21],而视觉和触觉感应的进步使千分尺级的精度在握把,操纵和组装方面[22]。此外,多机器人协作还允许更复杂和协调的精确任务。尽管取得了重大进展,但在多尺度操作整合,动态干扰补偿和低延迟相互作用中仍然存在挑战[23]。未来的研究应进一步改善交叉模态信息的实时对齐,并增强非结构化环境中机器人视觉的鲁棒性,以优化精确的操纵能力。

通过在纳米镜上进行多聚体的适体来改善癌症靶向
<3 1 Labarjum Ovogic自动植物lucien.robinault@uphf.fr(L.R. div>); jimmy.lauber@uphf.fr(J.L。) div>2电气工程与商业科学学院,马里波尔大学马里博尔大学,斯洛文尼亚Maribor; ALES.HOBARBBAR@UMSI中心学习Celeau et socgition,Universe,Untorse,Unoulouse,UPS,UPS,31052 Toulouse,法国; sylvain.crmerox@cnrs.fr 4大脑和认知研究中心,粉丝诱因,奥克兰,奥克兰市Auto Unaalland 0627; USMAN.SHSSID@ACE.AC.NZ 6新西兰新西兰新西兰人Chirpractic Research中心; kelly.holt@nzchiroro.co.nz(K.H. div>); heidi.haavik@nzchirro.co.nz(H.H.) div>7卫生科学技术系,奥尔堡大学,9220 AALBORG,DEARSPORTH:IRRANSPRIZIZI.CEZ;电话。 div>: + 64-9-526-6789;传真: + 64-9-526-6788 div>

使用3D激光雷达传感器对人的有效检测和跟踪
持续的注意力描述了我们不断专注于给定任务的能力。这种能力由我们的唤醒生理状态调节。尽管持续注意力的失误与唤醒失调有关,但潜在的生理学机制仍不清楚。新兴的工作表明,在睡眠状的慢波清醒中的入侵是向睡眠过渡的标记,可以机械地解释注意力失误。这项研究旨在通过对单胺系统的药理学操纵暴露,类似睡眠的慢波发生与持续注意力失败的行为结合之间的关系。在四个独立的实验性课程中,在一项双盲,随机控制试验中,有32名健康的男性参与者接受了甲式化甲酯,阿诺西汀,西妥位或安慰剂。在每个会话期间,脑电图(EEG)用于测量神经活动,而参与者完成了需要持续关注的视觉任务。甲化酯增加了皮质和皮质下区域的促唤醒的多巴胺和去甲肾上腺素,改善了行为性能,而原子氨酸却可以增加多巴胺和去甲肾上腺素,主要增加了额叶皮质的高度超过额叶。此外,增加促进睡眠的5-羟色胺的西妥位导致了更多的试验。基于脑电图记录,西妥位酰胺也与睡眠状的慢波增加有关。重要的是,与诸如功率之类的经典唤醒标记相比,只有慢速波会在特定区域特异性的时期中差异预测的错过和更快的响应。这些结果表明,唤醒的减少会导致清醒期间局部睡眠侵入,这可能与冲动性和迟钝性有关。